
Comparações equivalentes e a busca pelo squat
Nós construímos o Seat Time, nosso simulador de direção no navegador, com agentes de programação por IA no AI Maker Lab. Em 28 de outubro, tínhamos 142 arquivos de testes só na simulação. A maioria comparava nossas respostas com outras respostas do mesmo modelo. Enquanto isso, nosso Sable S1 trazia uma pergunta mais direta no nosso volante G923: cadê o squat, o movimento da traseira ao acelerar, quando as rodas traseiras patinavam?
Queríamos uma comparação externa antes de mudar o carro de novo. Ela revelou física ausente, mas também erros na referência que nós mesmos tínhamos montado. Entre 28 de outubro e 3 de novembro, passamos a investigar os dois lados do teste.
Nossos testes verdes escondiam uma lacuna
A primeira auditoria separou testes com dados reais, testes de consistência interna e resultados fixados. Um resultado fixado guarda uma resposta existente para avisar quando ela muda. Isso ajuda a manter o desenvolvimento estável. Não demonstra que a resposta original descreve um carro.
Pedimos aos agentes que mapeassem 97 fenômenos físicos e classificassem as evidências de cada um. Modelos independentes, números publicados e dados medidos recebiam pesos diferentes. Identidades físicas e cópias dos nossos próprios cálculos não substituíam evidência independente. O relatório continuou consultivo: não bloqueava lançamentos automaticamente.
A primeira contagem trouxe 36 fenômenos cobertos, 14 divergências, 38 pontos cegos e 9 dispensas. Dos 46 grupos de parâmetros do Sable S1, 30 não tinham fontes. “Coberto” era um veredito segundo nossas regras, não uma certificação. Até essa palavra precisava de contexto: fenômenos de baixa importância podiam contar com evidência mais fraca.
As lições de drift mostraram que uma referência pode acabar antes do teste. Medimos a parcela do tempo dos pneus fora de todas as referências e acrescentamos casos com escorregamento de drift. A parcela caiu de 46,2% para 1,1%. Ampliamos as comparações com outros modelos de pneus; não coletamos novas medições na pista. O restante incluía escorregamentos extremos e cargas fora da faixa de referência.
O carro rígido respondia a outra pergunta
Nossa primeira comparação de direção misturava dois carros diferentes. No Seat Time, a ligação da direção se deformava sob carga; no modelo Chrono, ela era rígida. Essa deformação altera o ângulo da roda. Pedir ao modelo rígido que julgasse o carro com essa flexibilidade escondia justamente a diferença que precisávamos entender.
O gradiente de subesterço, o esterçamento adicional conforme aumenta a aceleração lateral, era de 1,19 contra 0,638 grau por g. Ao tornar nossa direção rígida apenas para a comparação, chegamos a 0,702 contra 0,638. A diferença de guinada no teste de degrau de direção passou de −27% para +1%. Eram variantes de diagnóstico, não um motivo para retirar a flexibilidade do jogo.
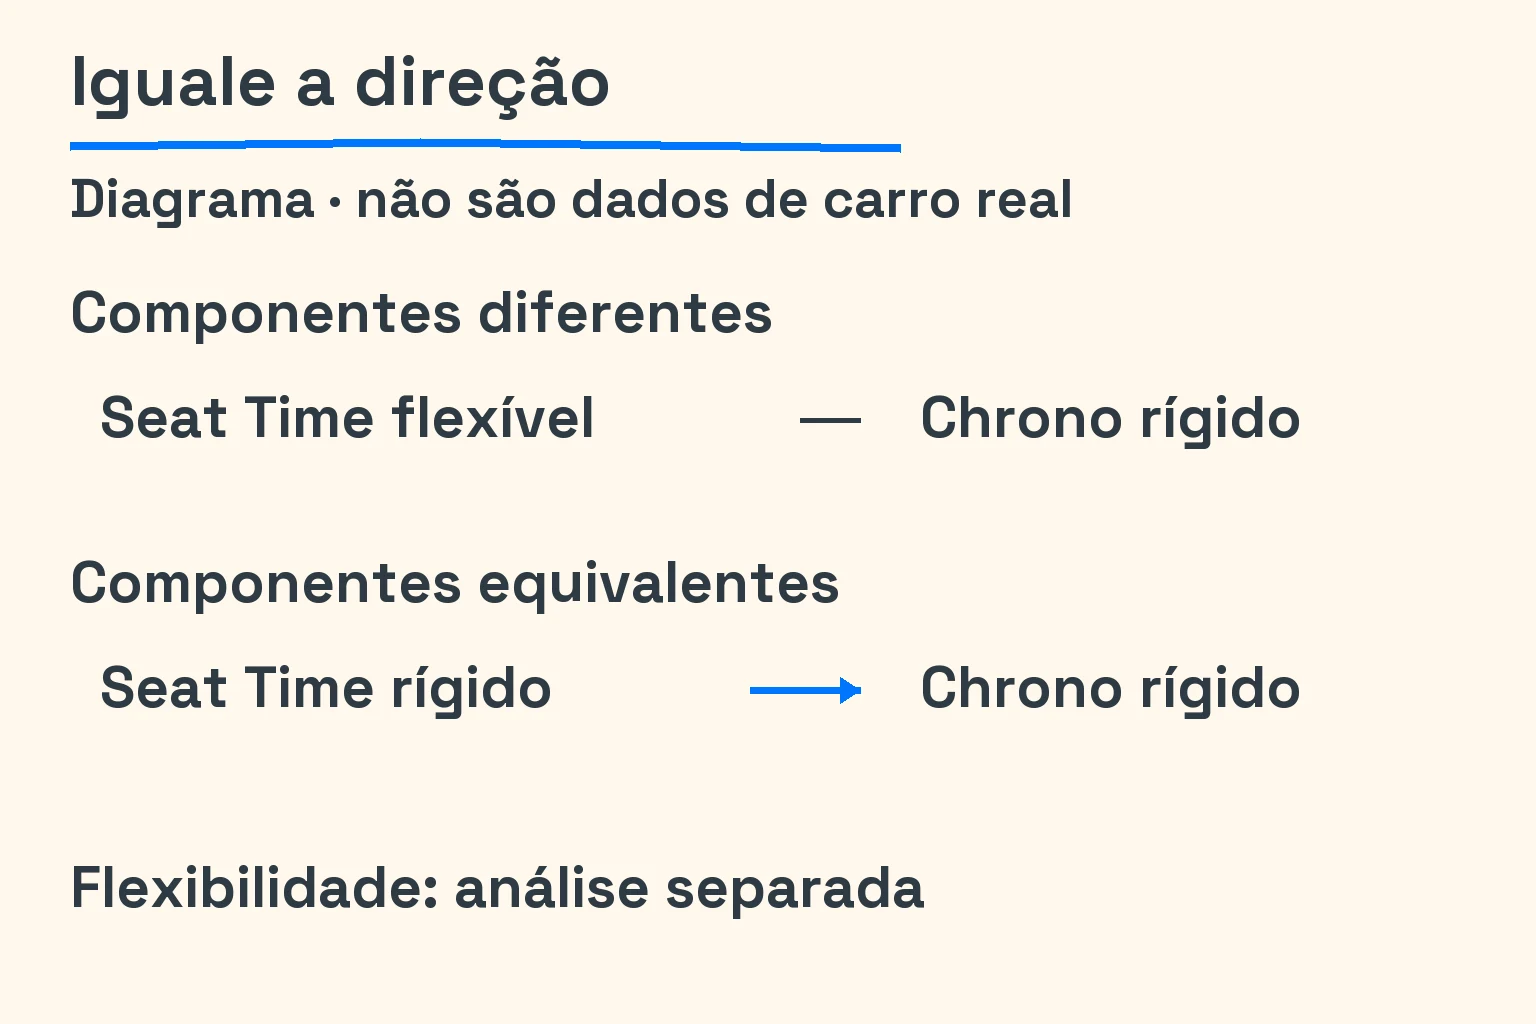
A documentação do Chrono::Vehicle descreve veículos compostos por modelos de suspensão, direção, pneus e transmissão. Essa modularidade ajudou a formular perguntas menores. Mantivemos separada a análise de plausibilidade da flexibilidade: sua fonte era um relato de segunda mão de faixas publicadas. Ela não merecia o peso de uma medição que tivéssemos examinado.
A referência também precisava de correção
Uma divergência de patinagem começava na leitura da referência. A estimativa do raio de rolamento fazia as rodas dianteiras, sem tração, indicar escorregamento longitudinal de −0,016. Corrigir a conversão levou o valor a −0,0006. Quase tratamos um erro de leitura como um problema do pneu.
A aceleração tinha outra armadilha. Nosso programa de comparação guardava o último passo de integração de 0,25 milissegundo, em vez da média do intervalo registrado. Essa amostragem distorcia uma comparação de recuperação de aderência. Usar a média levou a correlação de 0,79 a 0,92. As outras divergências de aceleração continuaram; uma correção não explicava a lista inteira.
Depois encontramos um tensor de inércia atribuído aos eixos errados no carro de referência. A inércia de rolagem era 3.870,8 em vez de 820,3 kg·m², cerca de 4,7 vezes maior. Os eixos documentados do Chrono apontam para a frente, para a esquerda e para cima. Transferimos os números entre convenções sem transferir seu significado, deixando a referência resistente demais à rolagem.
O tempo de resposta do pneu exigiu o mesmo cuidado. Relaxação descreve a força se formando ao longo do deslocamento, em vez de surgir instantaneamente. A documentação dos pneus do Chrono distingue equações transitórias de escorregamento e dinâmica da cinta. Na comparação registrada, a referência não tinha a relaxação em velocidade representada pela nossa cinta. Ao dar essa resposta aos dois lados, um teste de resposta em frequência entrou no critério. Retiramos a explicação anterior de que a guinada do Seat Time era simplesmente menos amortecida.
No ar, a reação não tinha onde se esconder
A investigação do squat começou com nosso relato no volante: faltavam squat e tração perceptível sob potência, com as rodas traseiras patinando. As identidades de transferência de carga passavam. Uma estimativa inicial colocava a reação da aceleração das rodas em cerca de 0,1° de arfagem. Naquele planejamento, parecia pequena demais para justificar uma mudança. Isso não testava a conservação do momento angular.
Reduzimos a questão a um carro em voo livre. Sem torque externo resultante, uma mudança no momento angular das rodas exige uma mudança oposta no restante do carro. É a regra de conservação explicada pelo OpenStax. O teste não dependia de uma teoria de aderência nem de uma avaliação ao volante.
As rodas perderam 97,6 N·m·s de momento angular. A carroceria ganhou zero. Com a reação ausente incluída, ela ganhou 97,8 N·m·s. Independentemente da sensação no volante, zero era a resposta errada naquele teste isolado.
Adicionar a reação mudou testes de frenagem, voo e comportamento no limite em vários carros. Primeiro deixamos o termo opcional. Depois atribuímos as mudanças antes de ativá-lo. Alguns testes passaram; outros revelaram problemas no programa de comparação. Outros só passavam porque a reação estava ausente. Não ampliamos as tolerâncias para esconder a mudança. O trabalho chegou ao lançamento identificado como física 16.
A traseira ainda baixava demais
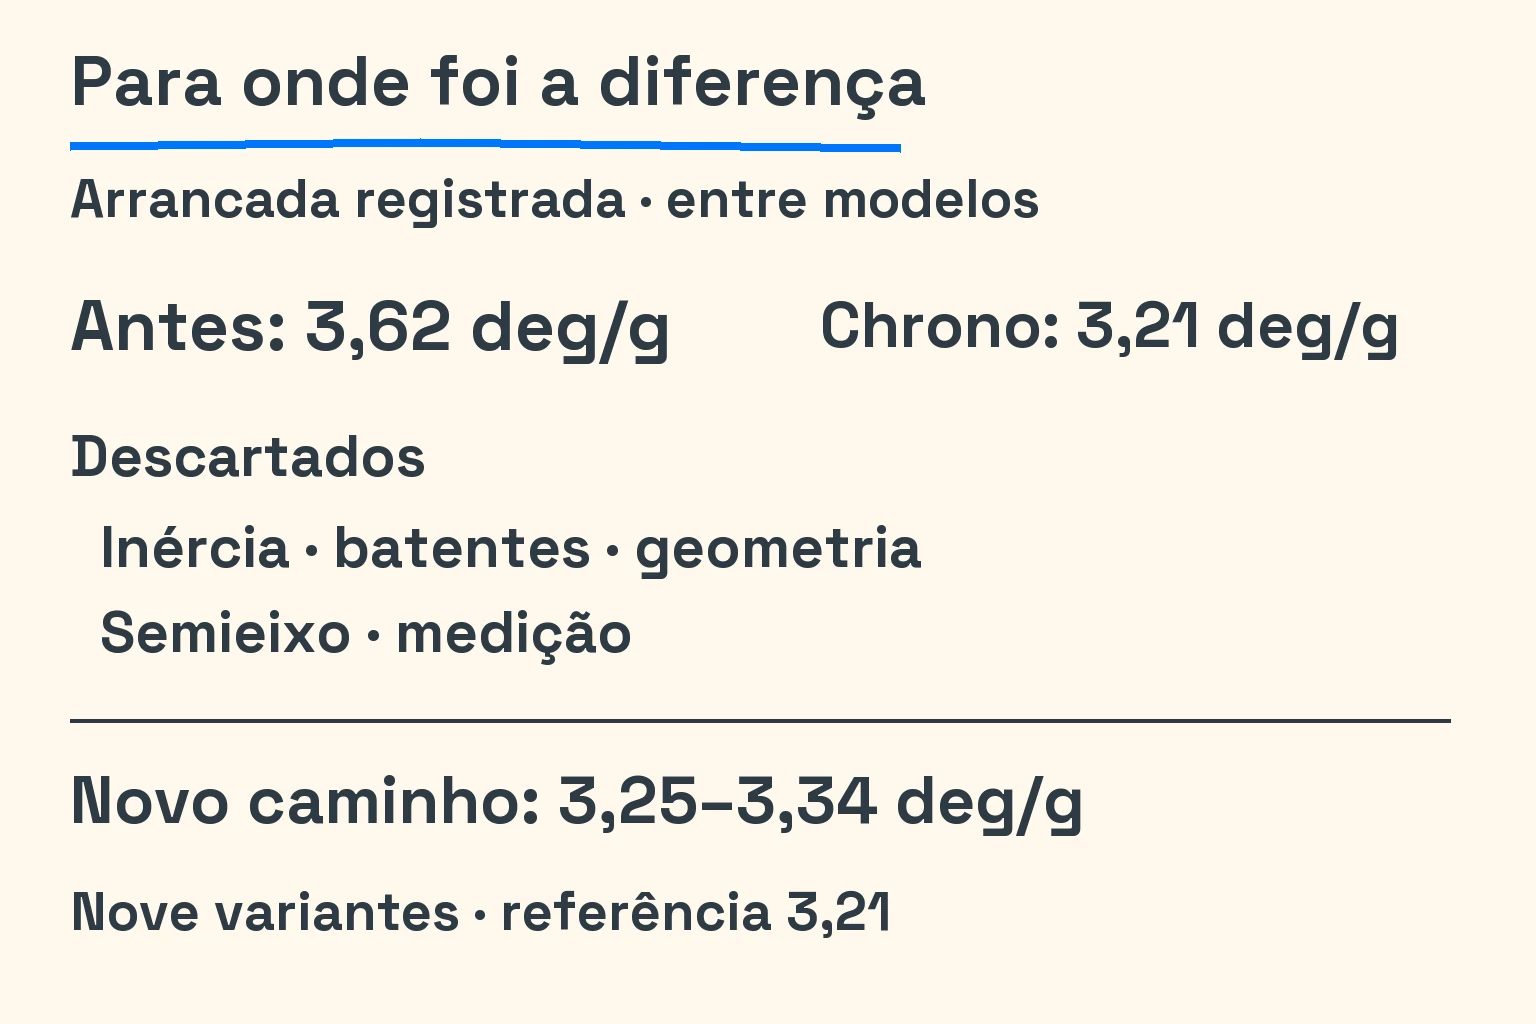
O segundo problema sobreviveu à correção. Na arrancada registrada com o carro original em primeira marcha, o Seat Time produzia 3,62 graus de squat por g. O Chrono produzia 3,21. A diferença era de cerca de 13%. A traseira baixava 39,3 mm, contra 31,4 mm. Agora tínhamos uma distância específica para explicar, não um pedido genérico de mais movimento.
Descartamos cinco candidatos: mapeamento da inércia, batentes, geometria anti-squat, flexibilidade do semieixo e a própria medição. Os batentes não atingiam a folga de 70 mm. Um semieixo rígido ainda produzia 3,62 deg/g. A aceleração correspondia à variação da velocidade no tempo. A geometria também coincidia; alterá-la seria compensar a causa sem encontrá-la.
A geometria anti-squat resiste ao movimento da carroceria provocado pela aceleração. As notas públicas de suspensão de Joseph Saginaw ilustram sua vista lateral. São notas introdutórias, não evidência das dimensões do nosso carro. Nossa eliminação veio da comparação entre os modelos registrados.
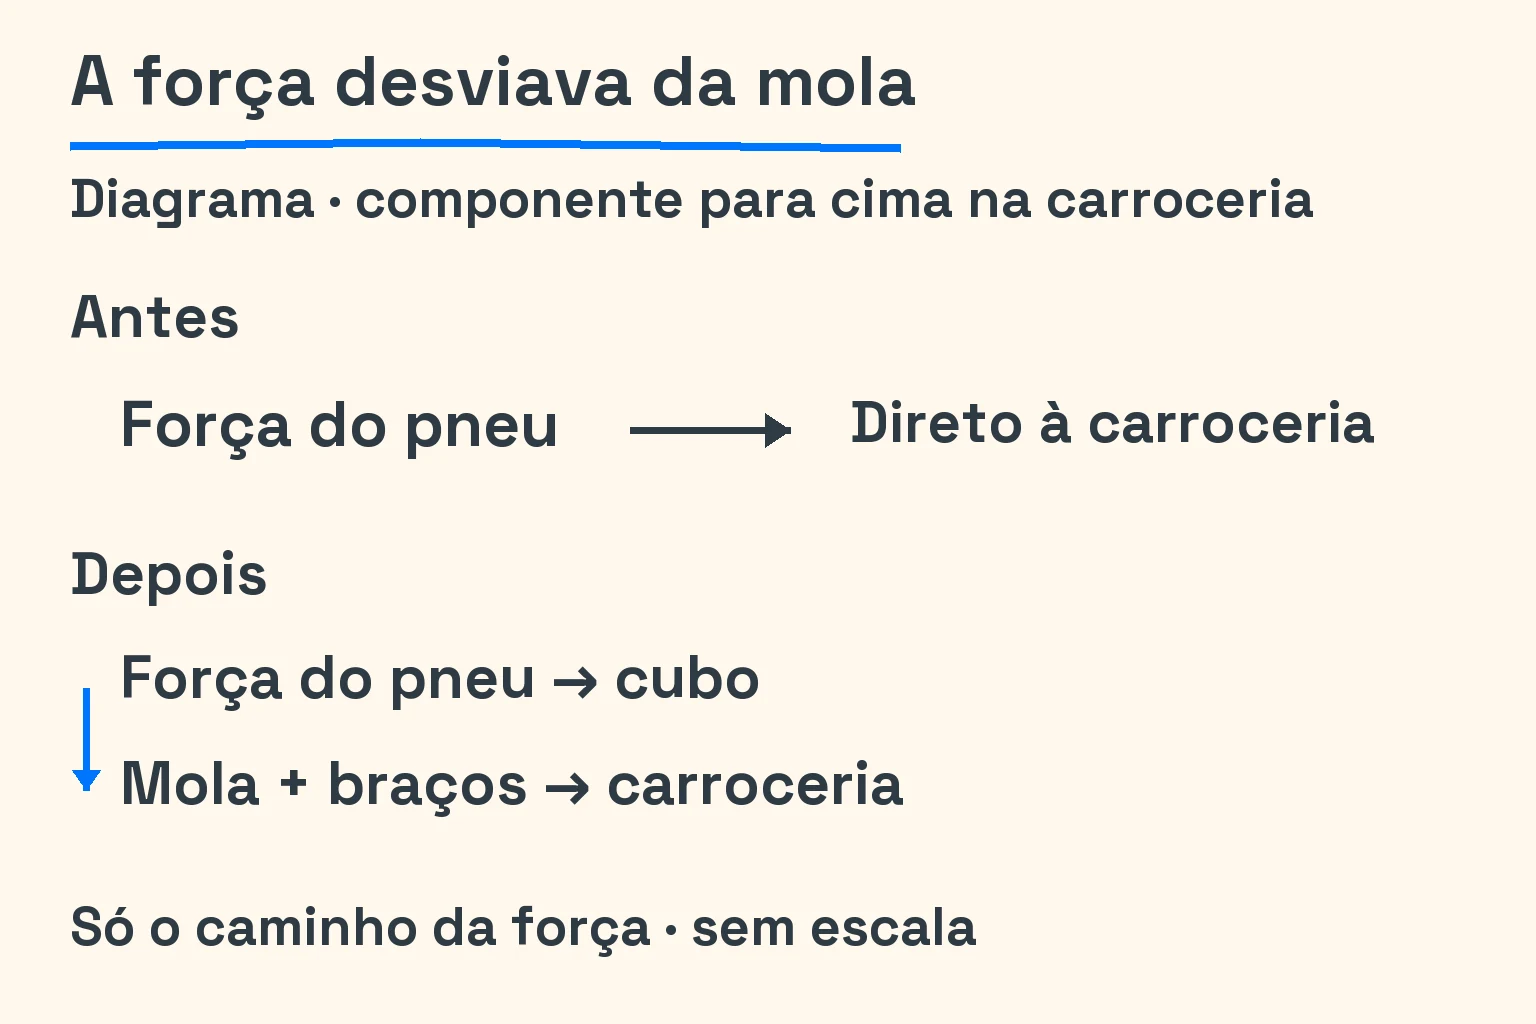
A pista estava na componente da força do pneu que apontava para cima no referencial da carroceria inclinada. Nós a aplicávamos diretamente à carroceria, desviando da suspensão. Com cerca de 1,9° de arfagem, eram aproximadamente 110 N em cada roda traseira. Divididos pela rigidez de 14,6 N/mm da mola, correspondiam a cerca de 7,5 mm, perto da diferença medida de 7,9 mm.
A força pegava um atalho
Mudamos o caminho para carregar o cubo e transmitir a força à carroceria pela mola e pelos braços. Em nove variantes, o squat ficou entre 3,25 e 3,34 deg/g, contra os mesmos 3,21 da referência. A diferença restante era de aproximadamente +1% a +4%. Mudamos o mecanismo por trás da divergência, não sua faixa de aceitação.
Ativar a mudança revelou outra divergência em segunda marcha: −10,5% contra a referência. Alinhar a velocidade inicial e a leitura de aceleração reduziu isso para −7,4%, dentro do nosso limite escolhido de 10%. Mais uma vez, parte do trabalho estava no programa de comparação. A diferença restante foi atribuída ao menor raio de rolamento sob carga do Chrono, não simplesmente declarada resolvida.
Em 3 de novembro, esse caminho da força ainda estava no trabalho não lançado da física 18. Desde então, conforme a consulta ao código de 6 de novembro, ele chegou à linha principal e está ativado no jogo. O código agora se identifica como física 20. É uma atualização do estado do código, não um novo relato de direção. Ainda não há uma sessão registrada em hardware para a mudança de squat.
Também tínhamos explicado um obstáculo sem resolvê-lo
Kaede trouxe uma versão menor da mesma lição. Em 29 de outubro, a revisão visual consultiva do Gemini apontou uma laje cinza atravessando a pista. A confiança do modelo era de 0,95. Uma nota encerrou o alerta associando-o a um achado de terreno cerca de 250 m distante. O registro não identifica quem escreveu a nota.
Depois encontramos um obstáculo no meio da pista. O vão da ponte sobressaía até 0,33 m do asfalto, e o apoio na descida deixava uma parede de 0,49 m. A estrada descia, mas as peças da ponte continuavam niveladas. Aceitamos uma explicação plausível sem ligá-la ao objeto mostrado na imagem.
A nova regra exigiu um achado medido correspondente a até 15 m ou uma decisão explícita de uma pessoa identificada. Sem isso, a auditoria falhava. Um novo detector encontrou as duas peças na versão antiga e nenhuma na correção. A varredura visual mais ampla ainda tinha só 64 de 442 vistas revisadas no registro disponível. O resultado local da ponte não significava cobertura completa do percurso.
A contagem também caiu
A cobertura não subiu em linha reta. O histórico registrado por commit incluía 59 cobertos, depois 57, 56 e 54, antes de se recuperar. Esses registros incluem históricos de desenvolvimento integrados, não uma sequência estrita de lançamentos da linha principal. Tabelas geradas desatualizadas e divergências recém-registradas também alteravam a contagem. As dispensas subiram de 9 para 19, sem uma explicação completa registrada para esse aumento.
O retrato do fim do diário mostrava 69 cobertos e 9 divergências. Um retrato ainda não lançado chegou a 70 e 8. A consulta ao código de 6 de novembro mostra 68 cobertos, 10 divergências, nenhum ponto cego e 19 dispensas. Mantivemos o número menor visível. Não ter pontos cegos significa não ter linhas nessa categoria pelas nossas regras, não evidência completa de toda a direção.
A linha de mudança de faixa também exige atenção. Ela conta como coberta por velocidades publicadas, enquanto uma comparação separada com o Chrono ainda diverge. A ISO 3888-2 define uma pista de teste para desvio de obstáculos. Citá-la não certifica nossa simulação. A edição de 2011 foi retirada e substituída pela de 2025. Resposta ao alívio do acelerador, embreagem e outras divergências continuam no relatório.
Escolha um experimento de validação no Physics Lab. Nossa próxima ideia era olhar além das correções isoladas e entender o que cinco semanas de construção tinham nos ensinado.
Anterior: drift e o piloto de IA · Próximo episódio: cinco semanas depois
Notas e fontes
Medição / registro próprio: a auditoria de outubro contou 142 arquivos de teste. O primeiro relatório trouxe 36 cobertos, 14 divergências, 38 pontos cegos e 9 dispensas em 97 fenômenos; 30 de 46 grupos de parâmetros do Sable S1 não tinham fontes. A queda de 46,2% para 1,1% mede o alcance das referências de pneus, não sua precisão contra medições. O histórico é por commit. O retrato de 6 de novembro é 68/10/0/19. São registros preservados, não experimentos refeitos para o artigo.
Comparação entre modelos / registro próprio: direção, leituras de escorregamento, correlação de aceleração, inércia e squat comparam os modelos configurados por nós. A base da arrancada é 3,62 contra 3,21 deg/g; a correção deu 3,25–3,34 em nove variantes. No voo livre, as rodas variaram −97,6 N·m·s; a carroceria, zero antes e +97,8 depois. Nossa interpretação: os 110 N e a rigidez da mola explicam a diferença. Regras escolhidas: pesos, tolerâncias, dispensas e a distância de 15 m são decisões nossas. Ainda não há sessão registrada em hardware para a mudança de squat.
Saída de modelo de IA / registro próprio: 0,95 é a confiança do Gemini, não uma probabilidade medida por nós. As alturas da ponte são medições geométricas; 64/442 é a extensão registrada da revisão visual. A autoria da nota não está registrada. A execução ampla do novo detector e a verificação no jogo publicado não estavam registradas como concluídas na integração.
Fatos de fontes externas: Project Chrono, Chrono::Vehicle e sua licença BSD-3-Clause. A referência histórica usava Chrono::Vehicle 10.0.0. Tasora et al., “Chrono: An Open Source Multi-physics Dynamics Engine”, 2016, pp. 19–49, é a citação verificada. Lemos o resumo público e o registro bibliográfico, não o capítulo pago. Chrono é um modelo independente, não um endosso nem dados medidos de um carro.
Referências de contexto: OpenStax sobre momento angular, documentação dos pneus Pacejka e outros no Chrono, notas de suspensão de Saginaw e escopo e estado das edições da ISO. Fontes públicas consultadas em 6 de novembro de 2026. IA auxiliou na síntese da pesquisa, redação, figuras e localização. O AI Maker Lab é responsável pelo projeto e por suas decisões.