
Por que começamos a construir um simulador de direção no navegador
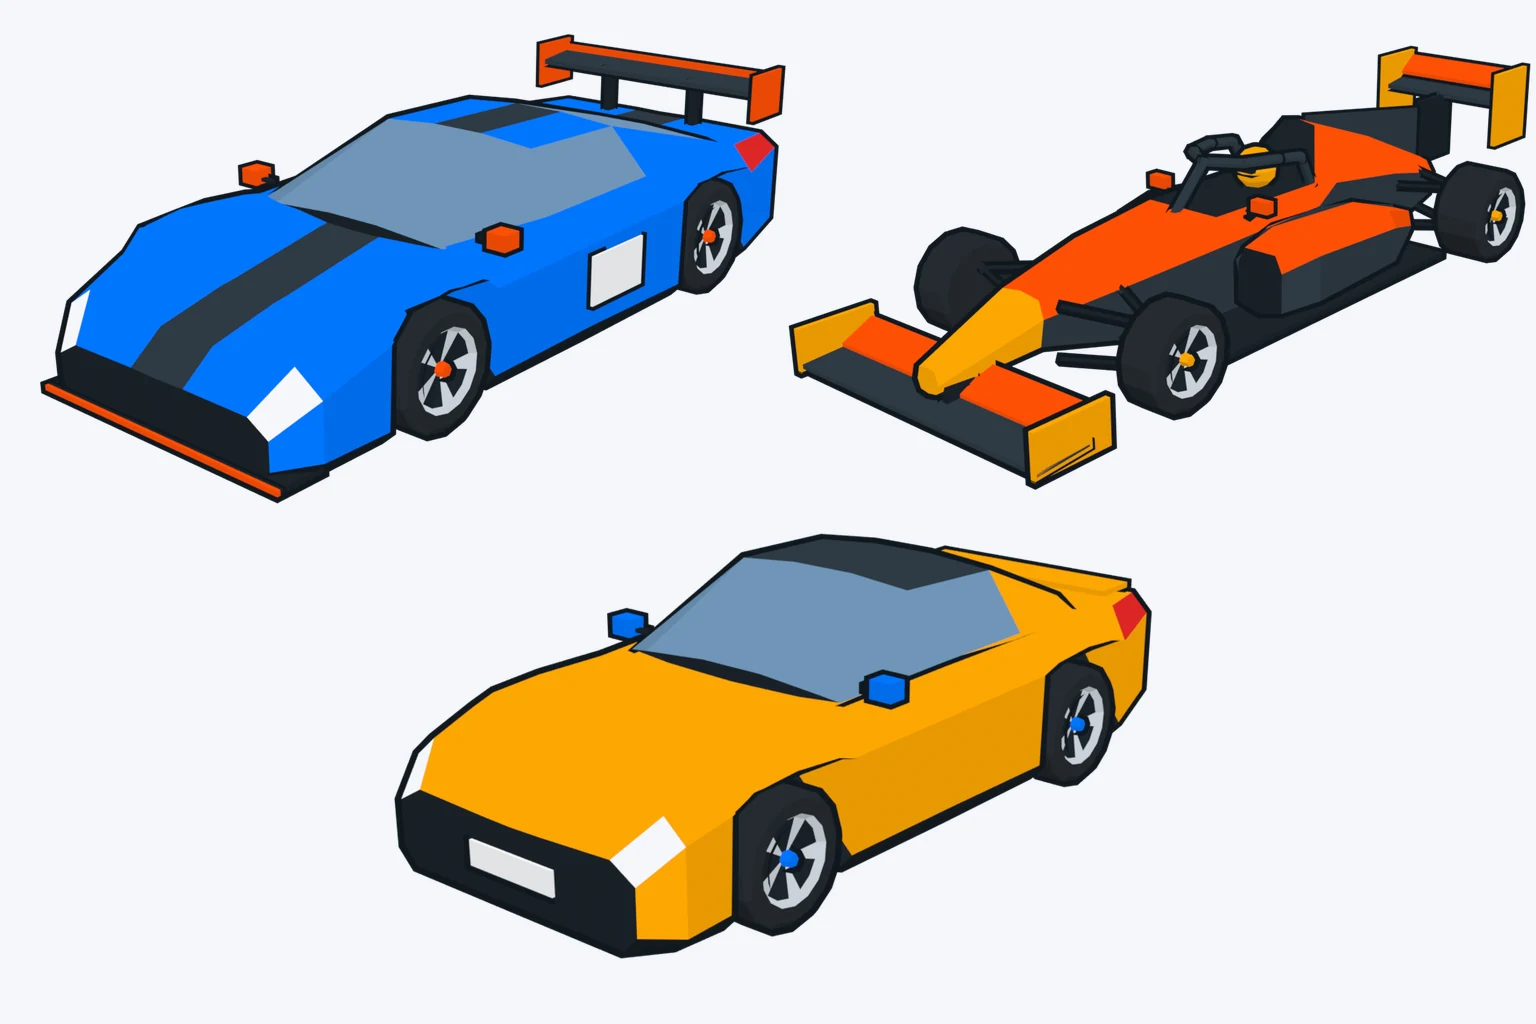
No nosso simulador de direção no navegador, construído no AI Maker Lab com agentes de IA, o carro de rua segurou a derrapagem. Depois, rodou quando a traseira voltou para o outro lado. Essa era a versão de 28 de setembro de 2026, ainda chamada Racing Sim. Hoje o jogo se chama Seat Time, e é nessa rodada sem solução que nosso diário começa. E2 E7
Queríamos dirigir um carro, sentir que algo estava errado e apontar o teste exato que mostra isso. Começamos com três carros e uma derrapagem que ainda não conseguíamos corrigir de forma confiável. O Physics Lab nos deu um lugar para rodar esses testes e manter as falhas à vista. E1 E3
Queríamos dirigir e testar no mesmo lugar
Desde o início, dirigir e conferir a física faziam parte do mesmo experimento. O jogo era onde dirigíamos. O Physics Lab, ao lado, rodava os mesmos procedimentos dos nossos testes automáticos, com as mesmas faixas de referência — os intervalos em que o resultado precisa ficar para passar. Assim, quando um carro parecia estranho, dava para transformar "está esquisito" em uma rodada com carro, configuração e um número. E3
Começamos com três carros: um cupê GT3, um carro de rodas expostas e um carro de rua. Eles dividiam o mesmo simulador, mas não o mesmo conjunto de testes. Só o GT3 tinha faixa de referência de velocidade máxima, por exemplo. Isso nos ensinou cedo que um carro na garagem diz menos do que uma rodada medida e as condições por trás dela. E3
Debaixo do capô, são as forças que movem o carro
Queríamos que o carro se movesse por causa de forças, não porque um script dizia para onde ir. A carroceria rodava a 400 Hz, com um ciclo interno de 1200 Hz para pneus, rodas e transmissão. São frequências de cálculo da simulação, não quadros por segundo na tela. Os pneus usam curvas no estilo Pacejka, que transformam escorregamento em força. Elas respondem a frenagem e curva ao mesmo tempo, à carga, à pressão e à cambagem (a inclinação da roda em relação à pista). E5 E6
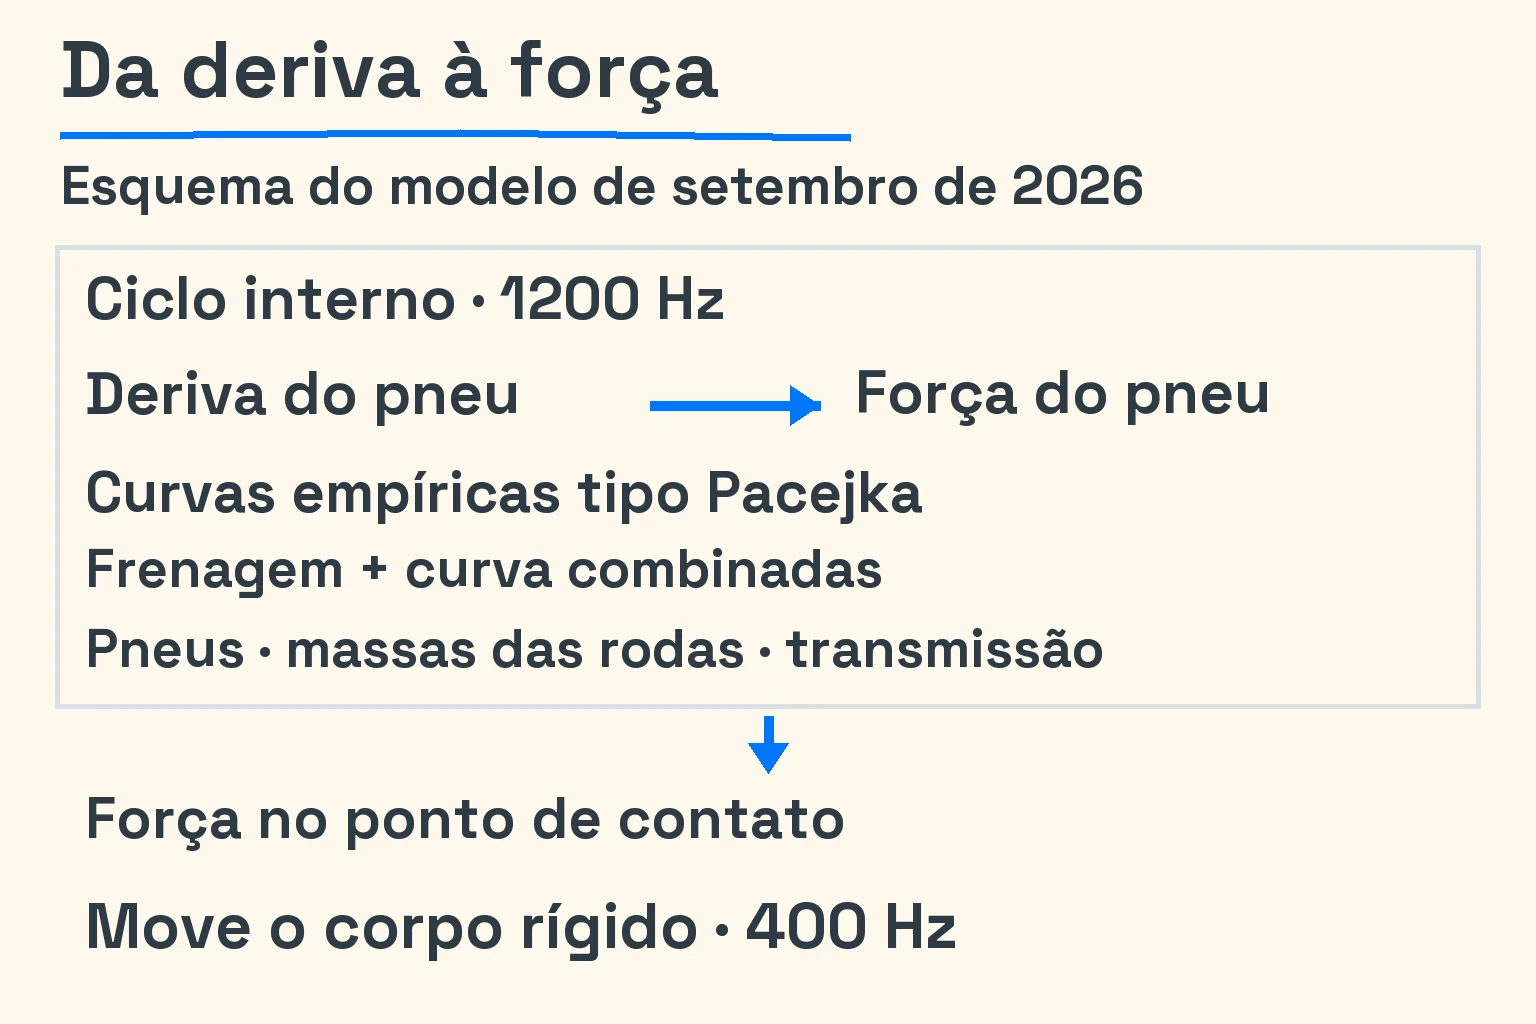
Em volta dos pneus, fomos somando o que muda o comportamento deles. Os pneus esquentam ao longo da banda, se desgastam e pegam borracha da pista. A borracha solta, os marbles, tira aderência fora do traçado. O sistema antitravamento dos freios e o controle de tração entram em ação. Os freios perdem eficiência quando esquentam. A aerodinâmica reage à altura do carro, e uma batida no muro pode entortar o alinhamento ou furar um pneu. E5 E6
Também nos avaliamos em relação aos grandes simuladores de desktop. Nossa própria auditoria foi de 2,31 para 3,25 de 5. Era o nosso julgamento de quanto do modelo existia, não uma medição contra outro jogo. A lista do que faltava foi mais útil: nenhum dado de pneu de um carro real, nenhum chassi flexível e nenhum retorno de força, o torque que o volante transmite às suas mãos. Guarde esse último item para um episódio mais adiante. E5 E6
A derrapagem que a gente vivia perdendo
A reclamação veio de dirigir, não de um teste. No teclado, o limite de esterço, o quanto as rodas podem virar, dependia só da velocidade. Então, quando uma derrapagem começava, não sobrava contraesterço — virar contra a derrapagem — para segurá-la. Além disso, o controle de tração padrão do GT3 abafava o que o acelerador deveria fazer no meio da derrapagem. Mudamos o esterço do teclado, baixamos o controle de tração do GT3 do nível 3 para o 2 e aumentamos o quanto suas rodas dianteiras podiam virar. E1
Depois achamos um segundo problema, o que vem quando você tira o pé do acelerador. Com a embreagem acoplada, a inércia do motor mantinha as rodas traseiras girando, e essa patinagem reduzia a aderência lateral naquele caso. Adicionamos um controle de embreagem para o piloto poder cortar essa ligação. Com pneus frios, o GT3 passou a segurar uma derrapagem no navegador sem rodar. Uma correção mais tardia e mais difícil ainda falhava. Não chamamos isso de resolvido. E1
Então criamos um laboratório onde as falhas ficam à vista
Foi por isso que criamos o Physics Lab. Na época, ele tinha 18 experimentos. Cada um mostra o resultado ao lado da sua faixa de referência, com um replay ou um gráfico. Se você muda uma configuração depois de rodar, o resultado fica marcado como desatualizado. Se nenhuma faixa se aplica, o Lab diz "no-band" e não finge. E3 E4
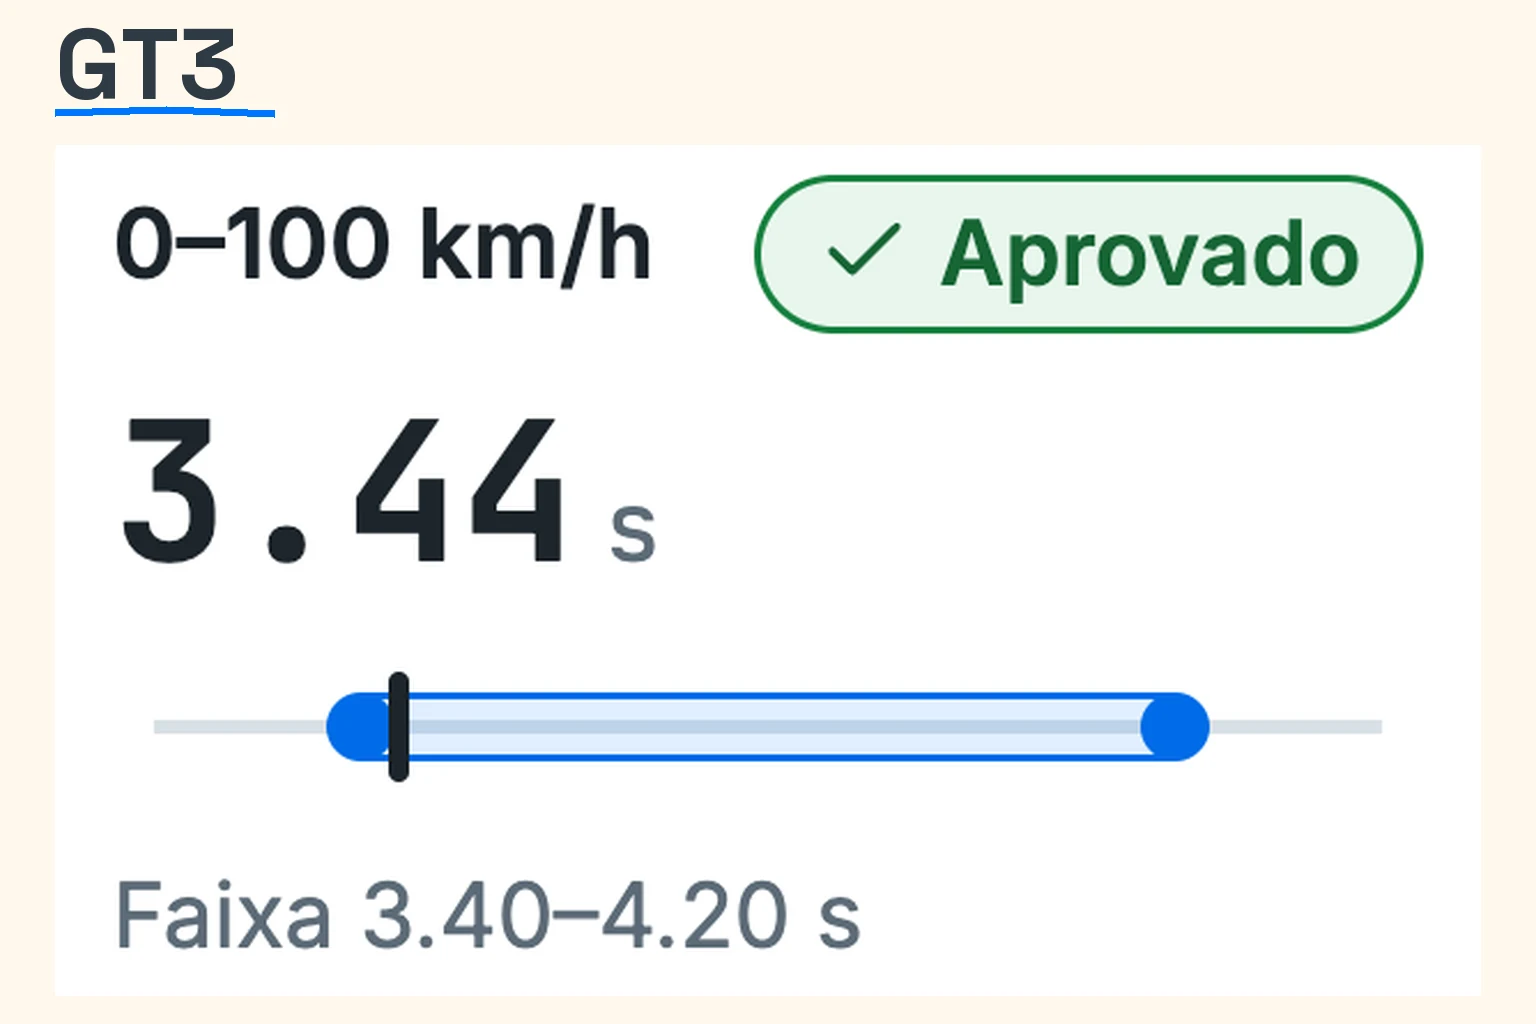
Uma rodada de que gostamos: o GT3 chegou a 100 km/h em 3,44 segundos, dentro da faixa de 3,4–4,2 segundos. Essa rodada usou pneus pré-aquecidos a 90 °C, então não é uma promessa de largada a frio. O Lab mostra essa configuração bem ao lado do número. E3 E4
O carro ainda roda na volta da traseira
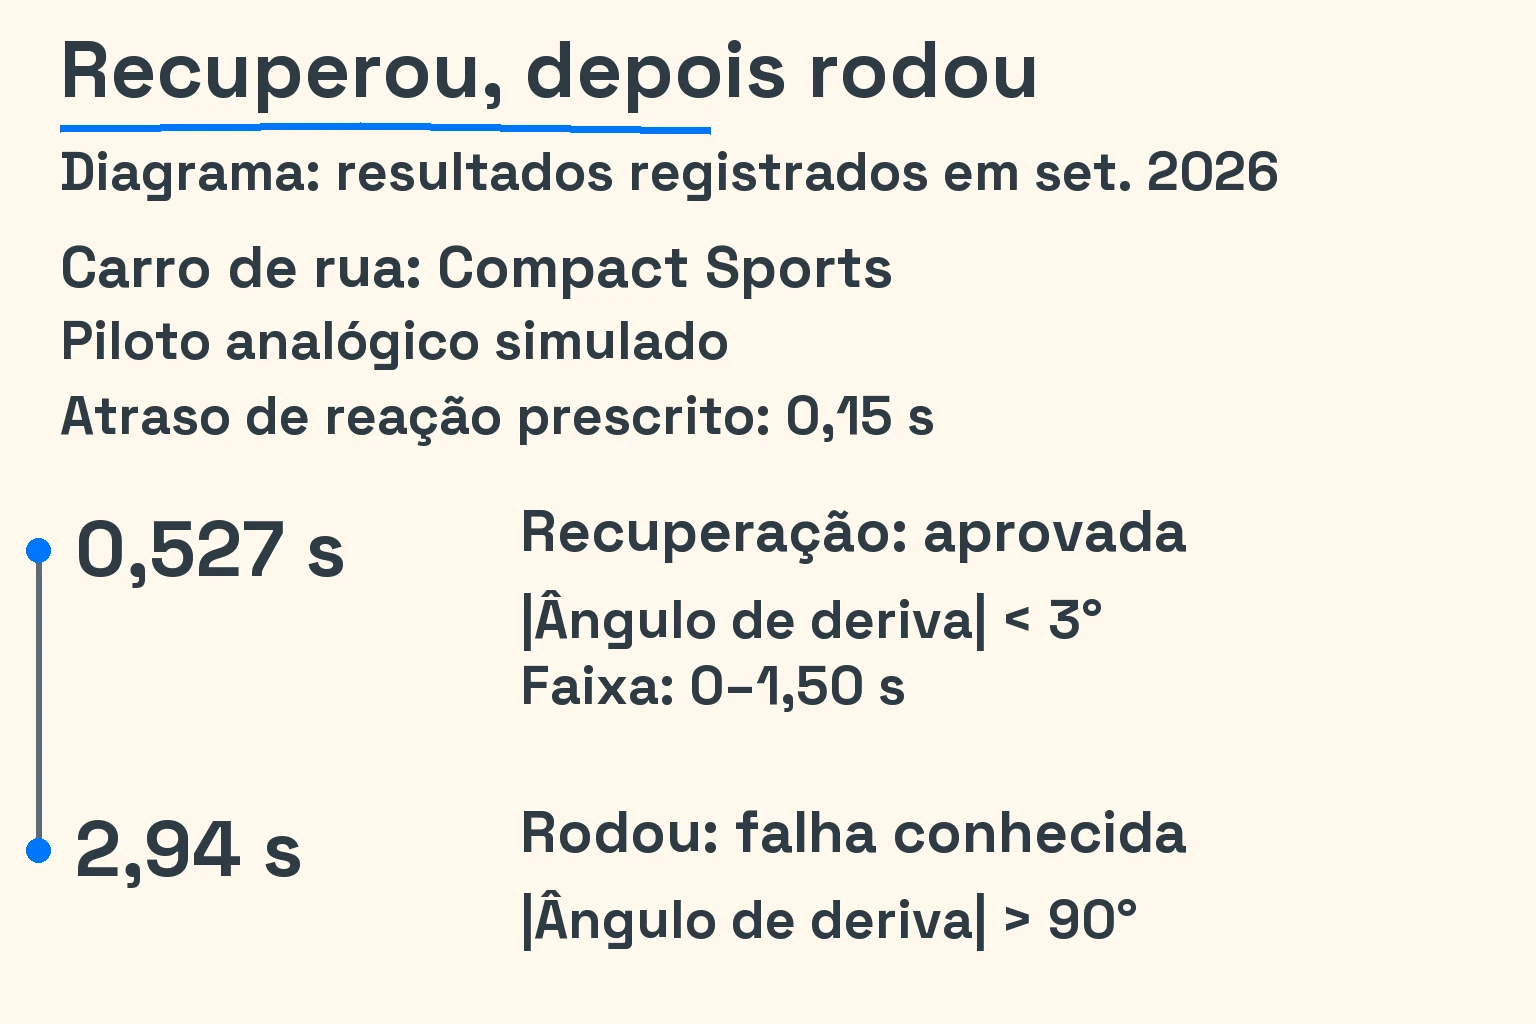
O carro de rua segura a derrapagem programada e depois roda quando a traseira volta para o outro lado. O piloto simulado tinha um atraso de reação prescrito de 0,15 segundo. Não era uma medição da reação de uma pessoa. Ele passa na verificação de tempo de correção e falha na de não rodar. Essa falha continuou sem solução. Um modelo de carro mais simples, com o mesmo atraso, também oscilou até rodar. Nosso palpite é que o atraso do piloto é a causa, mas isso ainda é um palpite. Testamos parâmetros isolados, não todas as combinações. E2 E1
Mais duas coisas ficaram em aberto. A correção mais difícil do GT3 com pneus frios ainda roda. O freio-motor também pareceu fraco no nosso relatório de engenharia. A referência de comparação não foi verificada. Aumentá-lo tirou o aquecimento dos pneus da faixa, então mantivemos o ajuste. E2 E1
O que queremos testar em seguida
Agora queremos descobrir qual metade do problema é nossa: o piloto de recuperação, a física do carro ou as duas. O teste manteria a mesma entrada de derrapagem e conferiria duas coisas. O carro não deveria rodar na volta da traseira, e todas as outras faixas de dirigibilidade deveriam continuar passando. Antes disso, porém, havia uma pergunta maior: quão perto de um simulador de verdade estava tudo isso? E2
Experimente o Seat Time atual. Este diário registra a versão de setembro, não uma nova avaliação do jogo de hoje. O Physics Lab exige login e permissão de acesso; entrar na conta não garante a entrada no Lab. E7
Próximo episódio: Em busca do “nível simulador”, com um pneu refeito.
Notas e fontes
Agentes de IA escreveram a maior parte do código sob nossa direção; a IA também ajudou na pesquisa, redação e localização deste artigo. Estas notas resumem trechos preservados dos nossos registros de engenharia de 28 de setembro de 2026, não os relatórios originais. Os relatórios completos não são públicos. Não repetimos os testes nem verificamos hardware de volante para este artigo. Os registros descrevem uma versão local histórica, não uma validação independente nem o estado do jogo atual.
E1 — Os controles mudaram; a correção mais difícil ainda falhou
Observações registradas: o limite do teclado baseado só na velocidade restringia o contraesterço, e o controle de tração do GT3 abafava o acelerador na derrapagem. Mudanças escolhidas: controle de tração do nível 3 para o 2, mais esterço e um comando de embreagem. O caso relatado no navegador, com pneus frios, se recuperou sem rodar; a intervenção mais tardia e severa ainda terminou em rodada. O relatório manteve o impasse do freio-motor: uma comparação não verificada sugeria pouca força, mas aumentá-la tirava o aquecimento dos pneus da faixa.
E2 — Recuperar e não rodar eram testes separados
Medido no relatório preservado: o carro de rua se recuperou em cerca de 0,53 s e rodou aos 2,94 s. O diagrama mantém a exibição histórica de 0,527 s, sem acrescentar precisão ou uma nova execução. Valores escolhidos: piloto analógico simulado com atraso de 0,15 s, recuperação abaixo de 3° de ângulo de deriva absoluto em até 1,50 s e rodada acima de 90° no teste de quatro segundos. Ângulo de deriva é a diferença entre a direção para a qual o carro aponta e aquela em que se desloca. Nossa interpretação: o atraso merecia investigação porque um modelo simplificado separado também rodou; alterações isoladas não descartavam mudanças combinadas na física.
E3 — O resultado precisava das suas condições
Implementação registrada: 18 experimentos, os mesmos procedimentos e faixas dos testes automáticos e carros GT3, de rodas expostas e de rua. Só o GT3 tinha faixa de velocidade máxima. Comportamento escolhido para a interface: mudanças de configuração marcavam o resultado como desatualizado; uma referência inaplicável aparecia como “no-band”. O botão de melhoria copiava carro, configurações, métricas, faixas e veredictos para um relatório; não o enviava automaticamente.
E4 — A aceleração com pneus aquecidos
Medido no relatório do Lab: GT3 de 0 a 100 km/h em 3,44 s, no “Executar todos”, com Chrome em janela, Apple M1 Max e Metal. Condições escolhidas: faixa de 3,4–4,2 s, pneus ajustados previamente a 90 °C e pista sem borracha acumulada, com aderência de 0,96. A aprovação vale para essas condições. Não garante desempenho a frio nem de um carro real.
E5 — Forças, ainda sem os dados de um carro real
Arquitetura registrada: carroceria a 400 Hz e ciclo interno a 1200 Hz, com curvas empíricas do tipo Pacejka relacionando escorregamento e força. A auditoria descreve frenagem e curva combinadas, carga, pressão, cambagem, calor, desgaste e borracha na pista. Inclui assistências, perda de eficiência dos freios, aerodinâmica sensível à altura e danos por impacto. Ainda faltavam dados reais de pneus e fabricantes, flexão do chassi e torque enviado ao volante. Contexto de fonte pública: a documentação Magic Formula da MathWorks descreve uma equação empírica que relaciona força longitudinal e escorregamento. Tire and Vehicle Dynamics, terceira edição, de Hans Pacejka, é uma referência bibliográfica com página pública da editora, não texto integral gratuito. Nenhuma dessas fontes valida nossa implementação ou nossos resultados.
E6 — Nossa nota, não um ranking de simuladores
Nossa interpretação: 2,31 → 3,25 de 5 era a avaliação corrigida da estrutura do modelo. As referências eram iRacing, rFactor 2, Le Mans Ultimate, Assetto Corsa Competizione, Assetto Corsa EVO e Automobilista 2. Não fizemos testes comparativos em condições equivalentes. A nota não demonstrava paridade nem precisão frente a um carro real.
E7 — O nome mudou; este registro continua em setembro
Fato com fonte: a página pública do jogo, consultada em 6 de novembro de 2026, identifica o Seat Time. Ela não verifica as medições antigas nem se as falhas persistem. A revisão de acesso preservada de novembro encontrou o Lab indisponível sem autenticação, exigindo login e permissão. Não repetimos essa verificação nem determinamos quem pode entrar. O próximo experimento descrito acima continua sendo uma proposta, não uma correção agendada.