
Drift e o piloto de IA que encontrou um atalho
No Seat Time, nosso simulador de direção no navegador feito com agentes de programação de IA, treinamos um pequeno piloto para testar as lições de drift. Ele passou no Link Cedar Basin em 70% das execuções offline. Quando olhamos como conseguia passar, encontramos derrapagens rasas, com os pneus traseiros ainda parcialmente aderentes.
Esse foi o resultado mais útil da semana de 26 de outubro de 2026. O piloto revelou a distância entre passar na pista e fazer o drift que queríamos recompensar. Era uma pequena política neural, não um modelo de linguagem. A questão da pontuação continua aberta.
Os pneus traseiros perdiam aderência demais
As lições tinham chegado antes, em outubro: donuts, oito, iniciação e o traçado encadeado de Cedar. Um piloto programado à mão fazia as demonstrações. Nós queríamos outra forma de investigar se as lições eram justas, além de mostrar que nosso próprio roteiro conseguia passar.
Antes disso, o carro precisava de atenção. A reclamação registrada sobre o Sable S1 com kit de drift dizia que os pneus traseiros perdiam quase toda a aderência lateral ao patinar. A traseira girava de repente. O relato não identifica quem dirigiu; por isso, não o apresentamos como lembrança de uma sessão nossa ao volante.
A aderência máxima do pneu não explicava tudo. Durante um drift, ele precisa produzir força lateral enquanto patina. Nosso cálculo de escorregamento combinado, que reúne essas duas exigências, perdia força demais depois do pico. Aumentar o pico esconderia a pergunta que precisávamos responder: o que acontece depois que o pneu começa a deslizar?
A roda patinando manteve mais força lateral
Substituímos essa queda excessiva por um envelope de deslizamento baseado no modelo de escovas: um limite compartilhado para as forças do pneu. No impulso de donut registrado, a força lateral passou de 0,066 para 0,12 da carga sobre o pneu. Era uma diferença concreta para investigar, sem afirmar que a sensação ao dirigir estava resolvida.
Também mudamos a resposta da aderência à carga. Escolhemos 0,115 para a sensibilidade dos compostos de rua, no lugar de 0,08, usando a referência MFeval. A meta de aderência máxima do S1 continuou ligada a testes de época em círculo, de 0,84–0,85 g. Eram escolhas e metas de calibração, não novas medições de um S1 real.
O primeiro envelope eliminou uma queda registrada de 15–25% sob escorregamento combinado. Mas ainda dependia de uma leitura incompleta da fonte para deslizamento em alta velocidade. Ter uma referência ao lado do número não impediu que escolhêssemos condições inadequadas.
Nossa fonte de pista seca se comportava como pista molhada
A correção veio ao reler a comparação de atrito de pneus de motos e carros da TRL. O asfalto de matriz pétrea recém-aplicado tinha uma película de ligante sobre os agregados. O relatório explica que isso pode dar à superfície seca algumas características de uma superfície molhada. Nós tínhamos levado essa perda em alta velocidade para o modelo geral de deslizamento.
Passamos a usar os resultados de asfalto laminado a quente do mesmo relatório. O registro de engenharia preservado traz coeficientes de roda travada de 0,76 e 0,73 a 32 e 100 km/h para o pneu de carro ensaiado. Ao adaptar essa relação ao modelo, a aderência de deslizamento a 100 km/h passou de 0,59–0,62 do pico para 0,754. O valor final é uma razão derivada por nós, não uma medição direta da TRL.
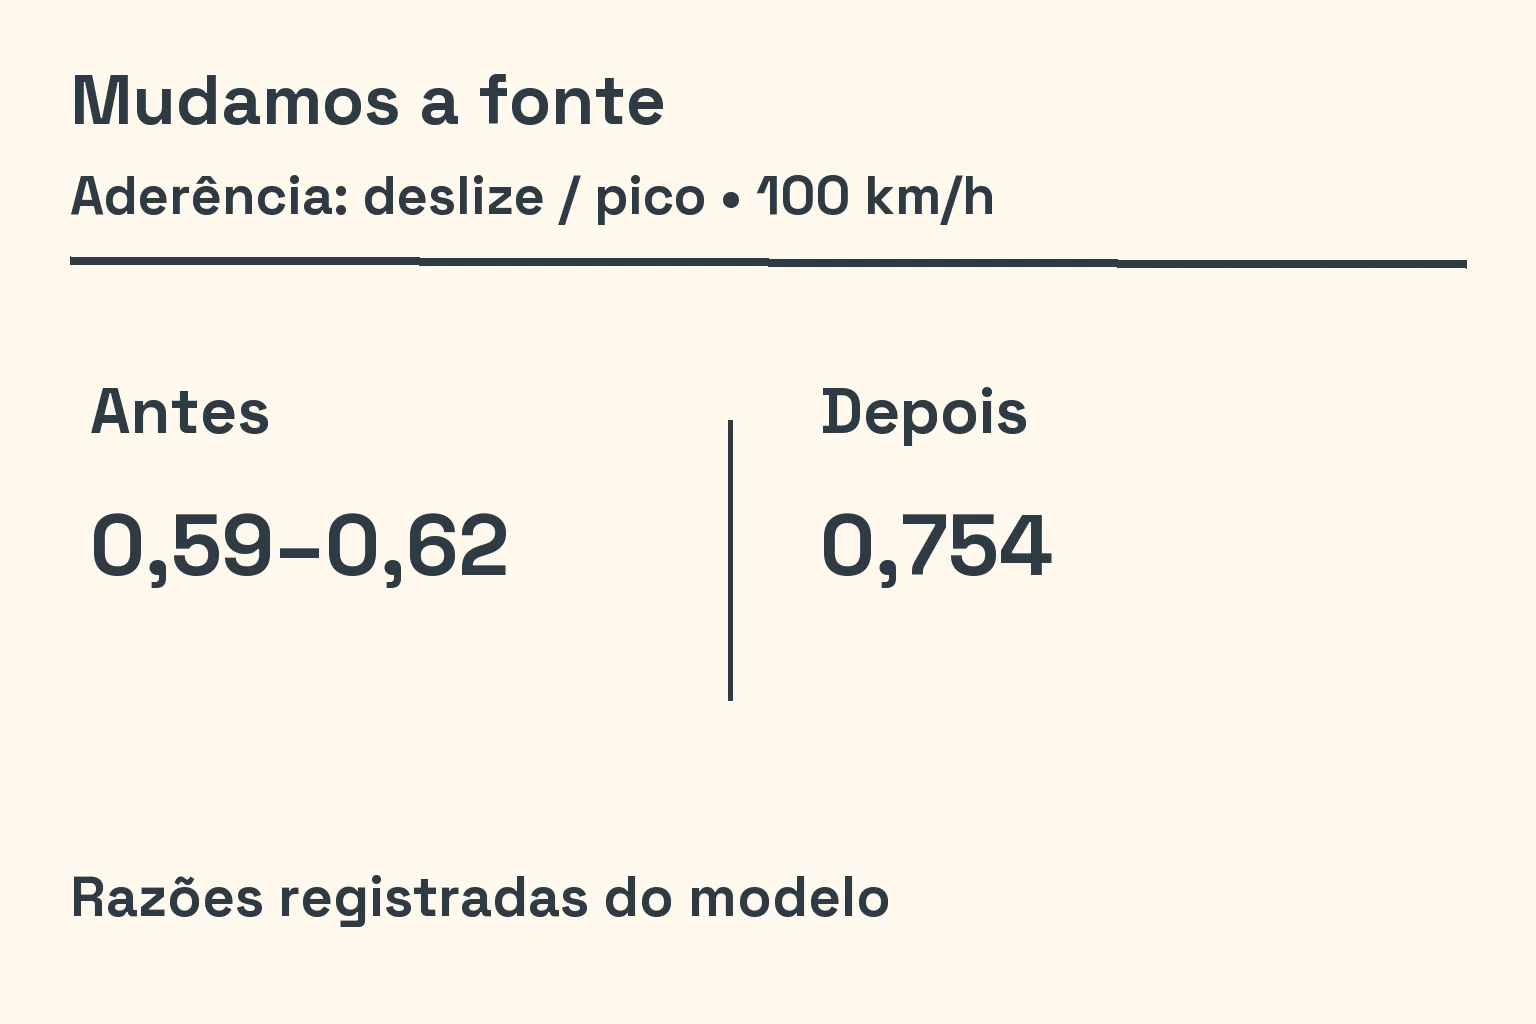
A mudança também reduziu a parcela do envelope de validação que exigia extrapolação: de 1,35% para 0,87%. Não ampliamos as faixas de referência para conseguir aprovação. Mudamos a superfície que orientava o comportamento durante o deslizamento.
Tiramos uma inversão e depois a recolocamos
A correção do pneu teve seu próprio recuo. A primeira versão removeu a inversão do torque de alinhamento, o efeito de torção do pneu em torno do eixo de direção. Depois, a comparação com ajustes de referência independentes exigiu essa inversão novamente, agora com magnitude fundamentada.
Num ângulo de escorregamento de 0,5 radianos, o torque de alinhamento do S1 passou de zero para −0,389 do pico. A faixa de comparação era de −0,498 a −0,191. Junto da correção da resposta do escorregamento longitudinal de pico à carga, dez verificações antes marcadas como falhas esperadas passaram. A referência nem sempre pedia uma curva mais suave: às vezes, pedia uma troca de sinal.
A pressão e uma cinta antiga complicaram a história
A pressão revelou outro atalho. Usávamos uma penalidade simétrica, sem fonte, em torno de 250 kPa. Substituímos isso pela resposta à pressão do MFeval e escolhemos 200 kPa para o S1 a partir da etiqueta de referência dos EUA. A nova curva deslocou outras verificações. Foi preciso investigar essas divergências, não alargar as faixas de aceitação.
A investigação posterior encontrou uma troca de composto que mantinha as propriedades da cinta do pneu anterior. No Ladybird com pneus macios de corrida, o atraso da resposta lateral ficou em 2,46 vezes o valor devido. O registro mostrava uma oscilação de rolagem e guinada de 1,6 Hz, sem chegar a 100 km/h. Corrigir as propriedades antigas permitiu que aquela configuração mínima atingisse 100 km/h em 31,37 segundos.
Eram defeitos separados, com sintomas relacionados. Eles mudaram o comportamento medido, mas as alterações do S1 com kit de drift ainda não têm uma sessão de hardware registrada. Uma razão de forças ou um tempo de aceleração não substitui uma avaliação ao volante.
Um pequeno atraso derrubou a demonstração
O piloto programado não respondia se uma pessoa conseguiria passar. Com 150 ms de atraso de reação, ele falhou em duas de três tentativas de donut e nas três tentativas de oito. Esses ensaios pequenos não eram um estudo com pessoas. Mostraram quanto a demonstração dependia do momento dos comandos.
Pedimos aos agentes de programação que treinassem outro piloto, com restrições explícitas. Ele decidia a 100 Hz, com atraso escolhido de 130–170 ms, limites de velocidade dos comandos e ruído correlacionado nas entradas. Esses valores de projeto tornavam a sonda menos idealizada. Não estabelecemos que representassem todos os motoristas.
A política tinha duas pequenas redes do tipo perceptron multicamadas, com 371 pesos cada. O treino começou imitando o roteiro com DAgger, de Ross, Gordon e Bagnell, que coleta orientação nos estados encontrados pelo aprendiz. Depois usamos a estratégia evolutiva descrita por Salimans e colegas. O objetivo combinava a pontuação da lição com uma pequena recompensa por avançar ao longo da guia.
Na configuração original do carro das lições, os exercícios na área de treino registraram 89–100% de aprovação. Todas essas taxas vieram de ferramentas offline, com sementes de aleatoriedade e ruído. As sementes definem o ponto de partida de testes aleatórios que podem ser repetidos com o mesmo ruído de entrada. Não eram resultados de jogadores; pontuar mais também não provava que o piloto demonstrava a técnica desejada.
A física mudou, e o piloto precisou reaprender
O piloto treinado dependia da física que conhecia. Na comparação preservada com o kit de drift, os donuts passaram em 88% das execuções após o ajuste para a física 12. Levar os mesmos pesos para a física 15 derrubou a taxa para 17%. O ajuste fino na física 15 a levou a 100%, com o mesmo conjunto de 64 sementes com ruído.
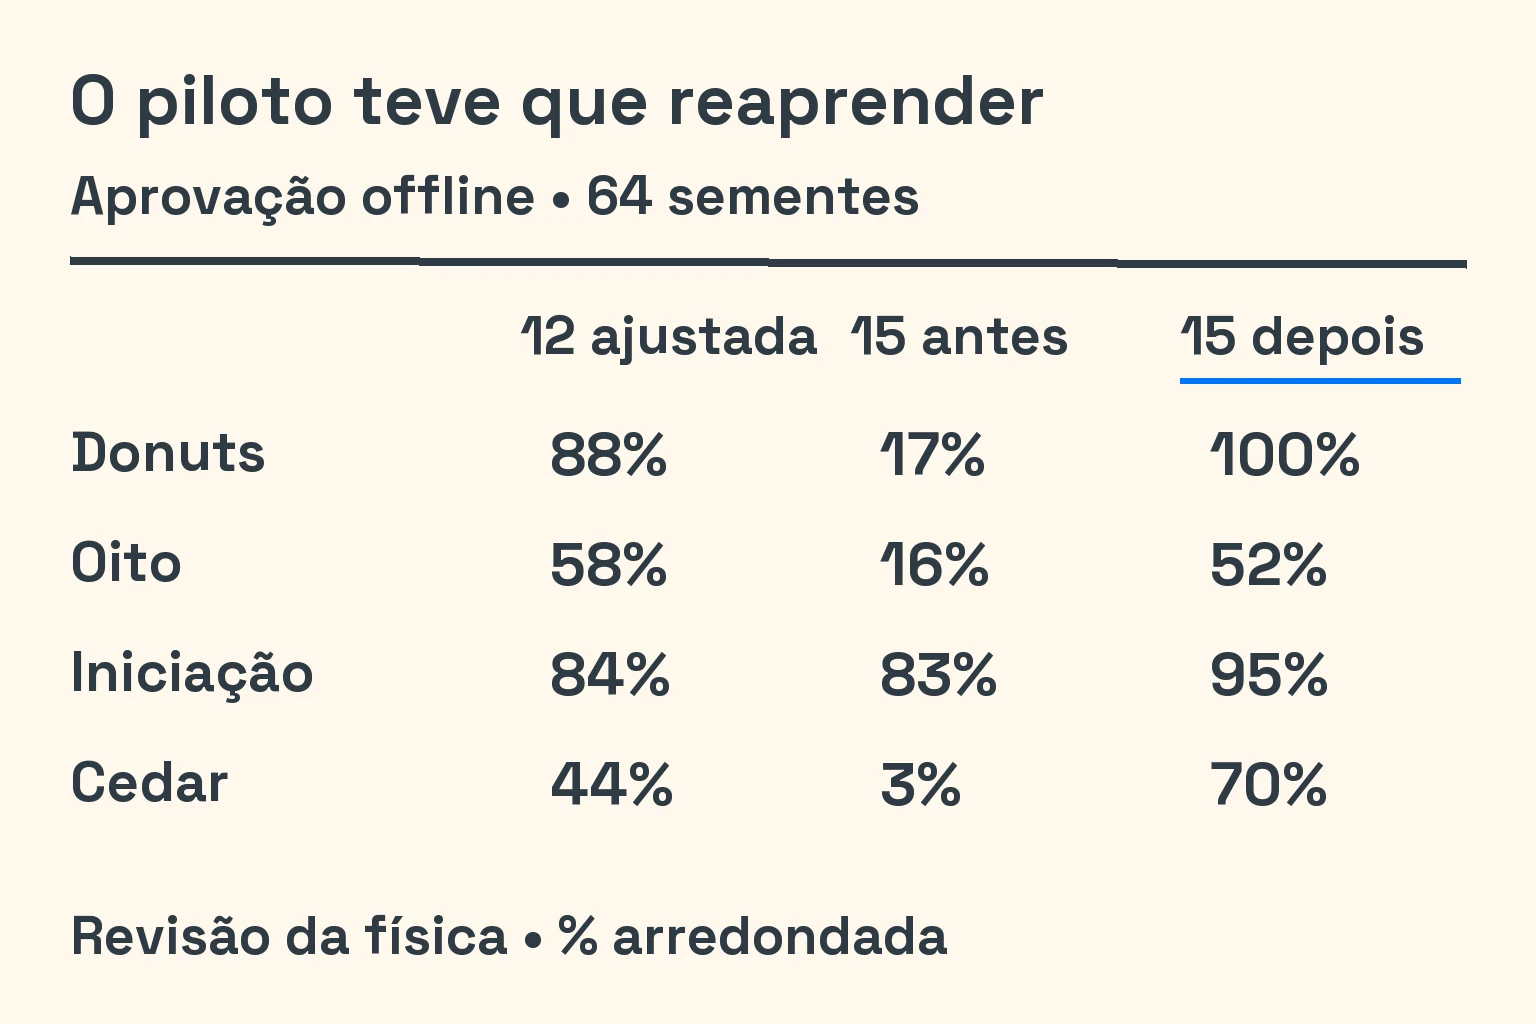
O oito não se recuperou da mesma forma. O primeiro ajuste na física 15 passou em cerca de 52%; uma tentativa posterior chegou a 41 de 64, ou 64%. Mesmo assim, a demonstração Watch manteve o modelo anterior: sua pontuação sem ruído era 56,21, contra 49,93. A demonstração sem ruído e a comparação de aprovação com ruído respondiam a perguntas diferentes.
Cedar recompensava a derrapagem rasa
Acrescentamos uma verificação ao lado da pontuação: nos segmentos pontuados, com que frequência o eixo traseiro estava realmente no limite? Chamamos essa medida de proporção de deslizamento real. Uma execução com pontuação e proporção abaixo de 0,5 era sinalizada. O limite era uma regra diagnóstica escolhida por nós, não uma definição universal de drift.
Cedar tornou a diferença evidente. Na física 15, o piloto treinado passou em cerca de 70% das execuções, enquanto 54 de 64 foram sinalizadas. São contagens diferentes: sinalizada não significa aprovada. A proporção média de deslizamento real ficou em aproximadamente 0,33, contra 0,985 na referência programada. O aprendiz satisfazia a pista com derrapagens bem mais rasas e aderência parcial.
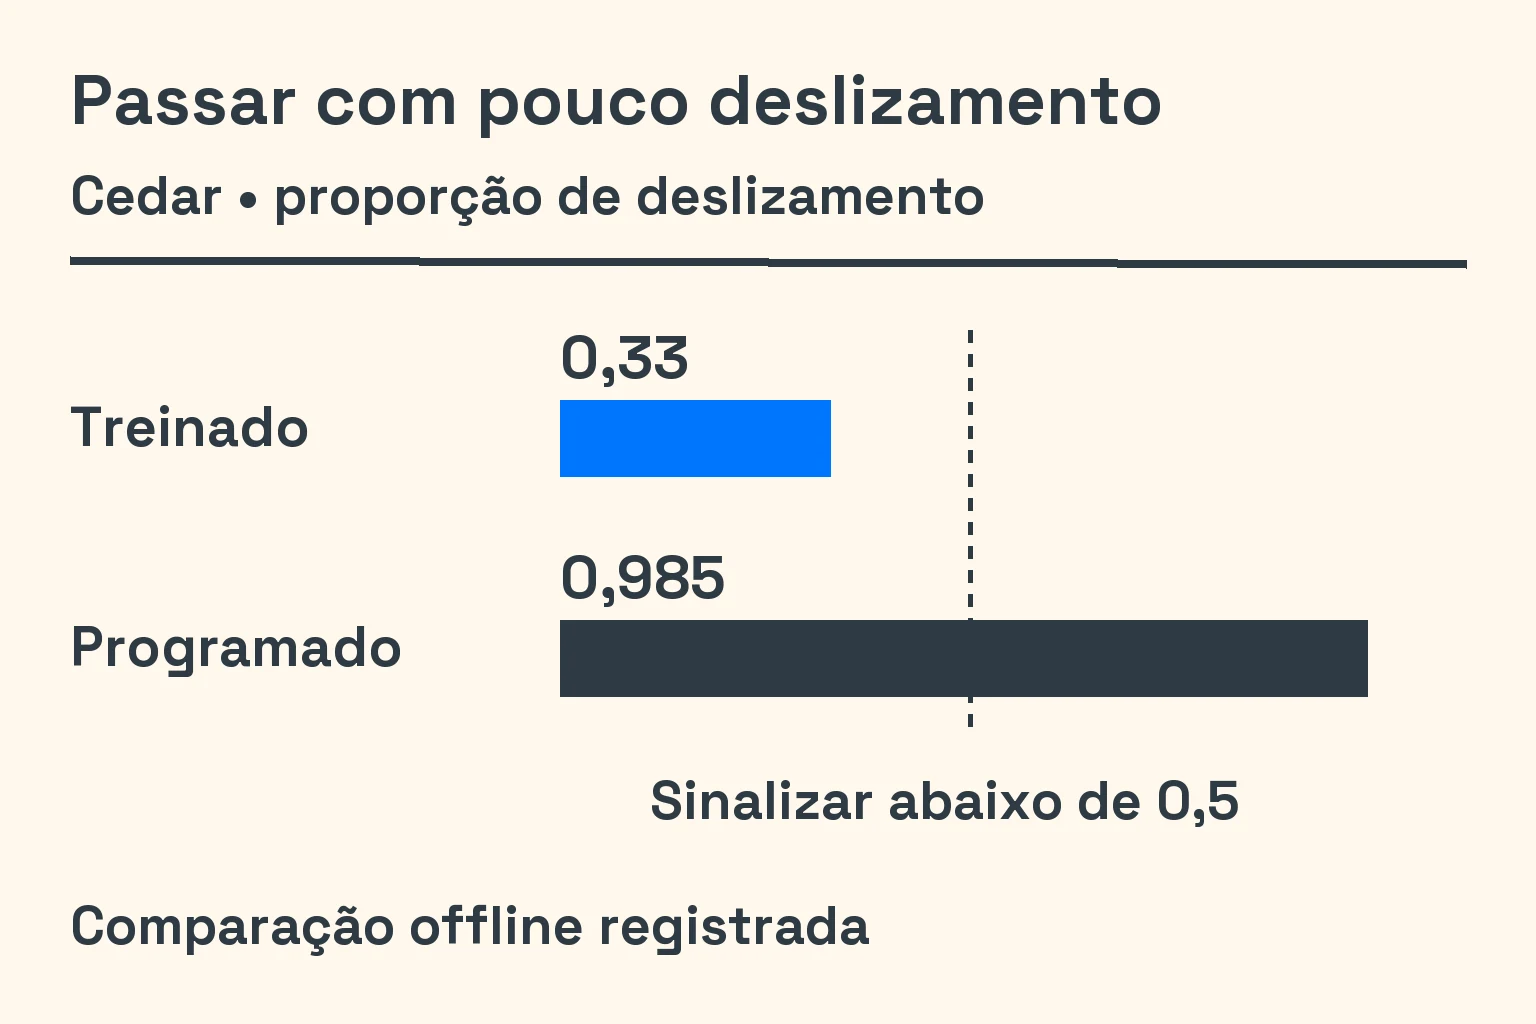
Mantivemos o piloto programado no Watch de Cedar para demonstrar o drift pretendido. Nenhum valor do sistema de pontuação mudou nesse trabalho. A falha continua aberta; este artigo não anuncia uma correção nem promete qual regra será alterada.
Nossa descrição da pontuação já tinha falhado
A afirmação anterior de que dirigir com aderência rendia zero ponto não resistiu à medição. O oito concedia 4,84 pontos a 4 m/s e 3,81 a 7 m/s sem o drift pretendido. Corrigimos esse caso e acrescentamos uma verificação que exige exatamente zero. As derrapagens rasas em Cedar eram outra questão, ainda aberta.
O comprimento da pista também estava errado na documentação. O lançamento mencionava 718 m; a correção posterior registrou 392 m para o circuito em uso. Esse mesmo relato posterior documentou a restauração dos limites pretendidos de 650–800 m, antes alterados para 350–500 m. Como não encontramos um traçado adequado mais longo, o requisito não atendido ficou visível como falha esperada.
Até o diferencial distorcia a sonda. Antes do kit de drift, as rampas antigas das embreagens pediam, na prática, 110% de bloqueio. O piloto treinado passava 31–66% do tempo de derrapagem com pelo menos 90% de bloqueio. Ao explorar o carro simulado, um piloto pode revelar defeitos no veículo, não só na pontuação.
Uma mudança concluída não chegou à versão entregue
O piloto treinado também repetiu um problema anterior de entrega. O trabalho aceito entrou numa linha intermediária de desenvolvimento, sem alcançar a versão distribuída. Uma verificação de entrega detectou o problema, e recuperamos o trabalho. O rótulo do Watch passou a identificar claramente o piloto treinado ou programado.
O resultado útil não foi uma porcentagem bonita. Tínhamos correções rastreáveis no pneu, uma sonda sensível às mudanças de física e uma falha de pontuação identificada. Continuavam faltando uma sessão de hardware registrada para essas alterações do S1 e uma resolução para a pontuação de Cedar.
Abra o treino de drift do Seat Time, escolha o oito e use Watch; o rótulo identifica o piloto para você. A próxima ideia foi levar a mesma pergunta incômoda a toda a física: o que cada verificação aprovada realmente prova?
Anterior: A aderência é a direção ficando leve. Próximo episódio: Comparações equivalentes e a busca pelo agachamento.
Notas e fontes
Medido — Os registros preservados fornecem a razão de força no donut, parcelas de extrapolação, torque de alinhamento, atraso da cinta, falhas do piloto com atraso, aprovação offline, proporções de deslizamento e correções de pontuação e comprimento. As figuras resumem esses registros; não reexecutamos a simulação histórica para este artigo. Os números da física identificam revisões históricas, não resultados atuais.
Valores de projeto escolhidos — Sensibilidade à carga de 0,115, referência de pressão de 200 kPa, decisões a 100 Hz, atraso de 130–170 ms, limites, ruído e limiar de inspeção de 0,5 pertencem ao modelo ou ao teste. O atraso não é uma norma humana medida. A faixa de skidpad de época é uma meta de calibração preservada, não uma nova verificação dos testes de estrada.
Fato de fonte externa — O TRL PPR496, de Lambourn e Wesley, especialmente as páginas 8, 12 e 20, explica a diferença entre superfícies. A razão de 0,754 é nossa calibração derivada. O MFeval, de Marco Furlan, fornece uma implementação de referência das equações, não a validação do carro inteiro. DAgger e estratégias evolutivas fundamentam os métodos, não nossas taxas de aprovação.
Trabalho relacionado com superfícies — A comparação preservada de aderência molhada mudou a razão molhado/seco a 60 mph de 0,49 para 0,19. O arquivo completo da apresentação da NHTSA sobre os ensaios Calspan estava indisponível na checagem de fontes deste artigo; não afirmamos ter reverificado sua faixa numérica. Na grama, o coeficiente escolhido passou de 0,55 para 0,47, buscando uma frenagem com rodas travadas de 0,37 g. Cenek, Jamieson e McLarin, tabela 4, apresentam 0,36 e 0,38 para azevém seco; a média é 0,37. Nenhuma dessas referências representa toda pista molhada ou gramado.
Nossa interpretação — As derrapagens rasas revelam uma falha de pontuação, não sucesso de jogadores nem garantia de lições justas. Hardware — Essas mudanças do S1 e das superfícies ainda não têm sessão de hardware registrada. Assistência de IA — Agentes ajudaram a construir, pesquisar, medir e treinar; IA também auxiliou a síntese da pesquisa, redação e localização deste artigo.