
雨でも乾燥時の94 %のグリップ、そして駐車中なのに動く車
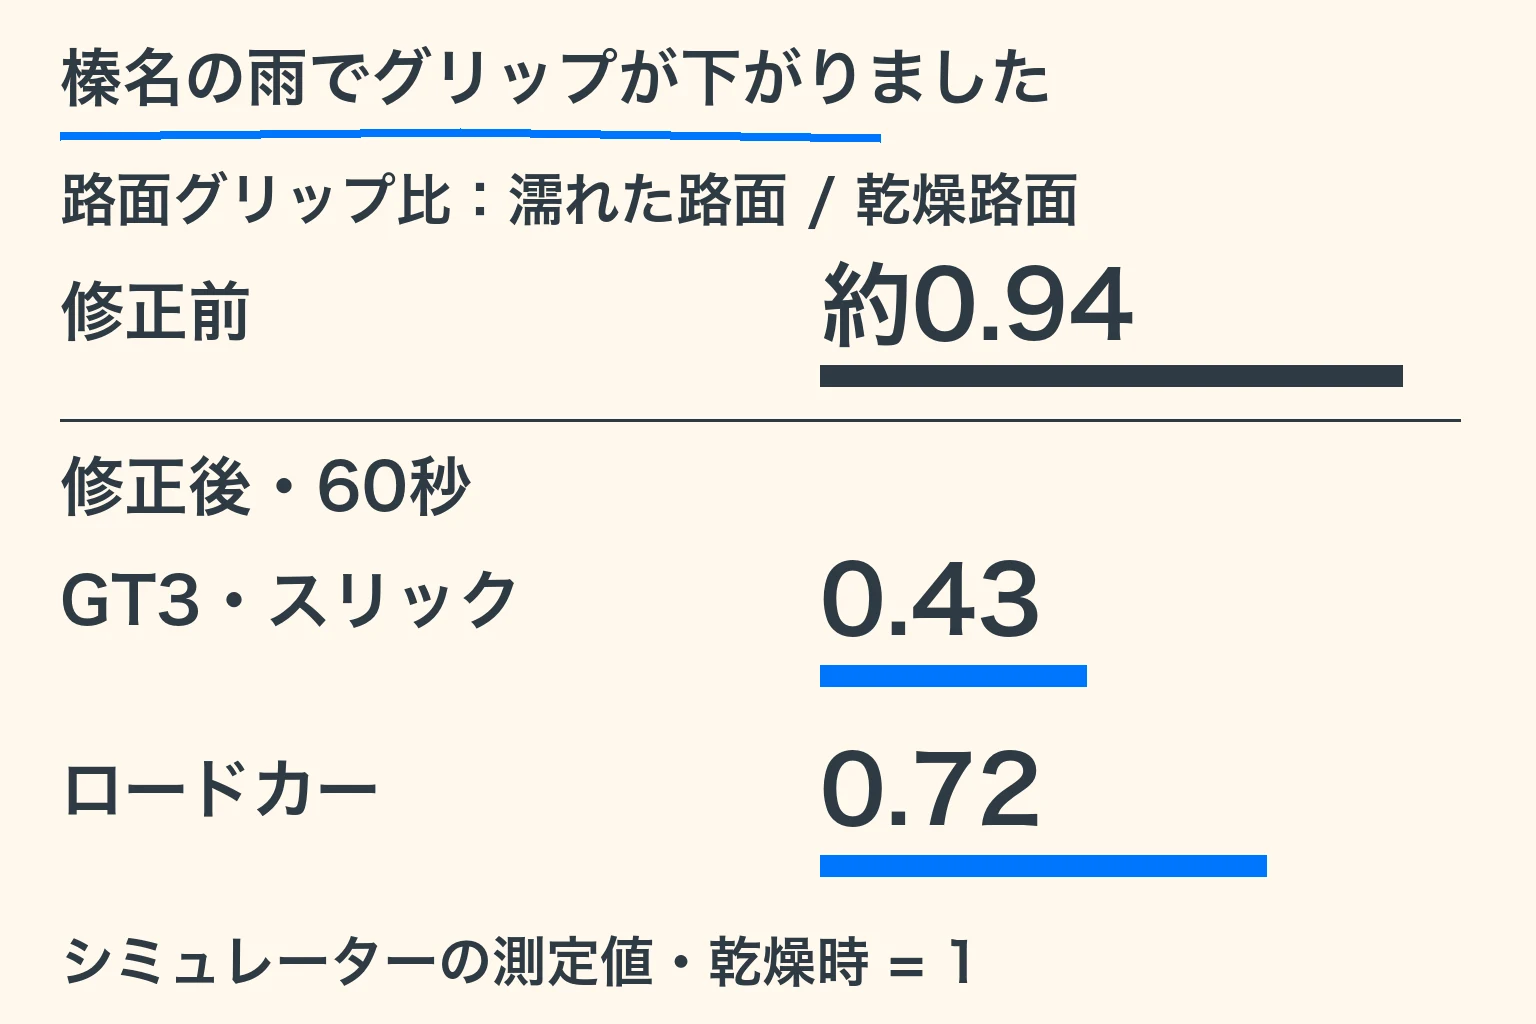
私たちはAI Maker Labで、AIコーディングエージェントのチームとブラウザー運転シム「Seat Time」を開発しています。2026年10月の第2週、Harunaの雨天時グリップは、乾燥時の約94 %も残っていました。同じころ、境界条件のテストで別の問題も見つかりました。ブレーキを離した駐車中のGT3が、毎分約80 mm動いていたのです。
私たちが欲しかったのは、走りが変わる雨と、駐車すれば止まっている車でした。どちらの問題も、一見もっともらしい物理処理の中に隠れていました。水の行方を追うと雨の原因が、微小な力を追うと駐車中の動きの原因が見えてきました。同じ週には外部資料の出典を確認した結果、自分たちで付けたタイヤの暫定評価も取り下げました。
ホームサーキットでは違いが出ていました
最初の雨モデルは、路面を区切ったセルごとに水を管理していました。雨で水が増え、排水と蒸発で減ります。タイヤモデルは残った水膜からグリップを変え、ハイドロプレーニングによる浮き上がる力も見積もります。この週には、プレイヤー車両が昼夜と晴雨の条件でこのモデルを使っていました。
ホームサーキットでは、初期の測定にもはっきり差が出ていました。GT3の100 km/hからの制動距離は、乾燥時32 mから雨天時42 mへ伸びました。定常旋回時の横加速度を見るスキッドパッドでは、1.49 gから0.89 gへ下がりました。雨量50 mm/h、初期水深2 mmは、私たちが選んだ設定値です。
ただし、これで分かったのは、その車とサーキットで雨が効くことだけでした。Harunaで測ると、雨天時と乾燥時の路面グリップ比は約0.94でした。乾燥時の約94 %が残っていたわけです。後述の変更後、60 s時点ではスリックタイヤのGT3が0.43、ロードカーが0.72になりました。
必要だったのは、雨が降ってからタイヤのグリップになるまでの全体比較でした。水が路面とタイヤに正しく届いていても、設定の組み合わせで効果がほぼ消えることがあります。雨機能の有無ではなく、接地面に何が残るかを見る必要がありました。
雨を逃がす経路が三つありました
エージェントが見つけた原因は三つでした。Harunaの5–9 %の勾配では、水膜が約0.2 mmまで排水されていました。すべてのプレイヤー用タイヤは、スリックも含めて溝が6 mmあるかのように排水していました。さらに路面の水を除く処理が、1列あたり約45 %を消していました。後輪に残る路面は、半ば乾いた状態です。
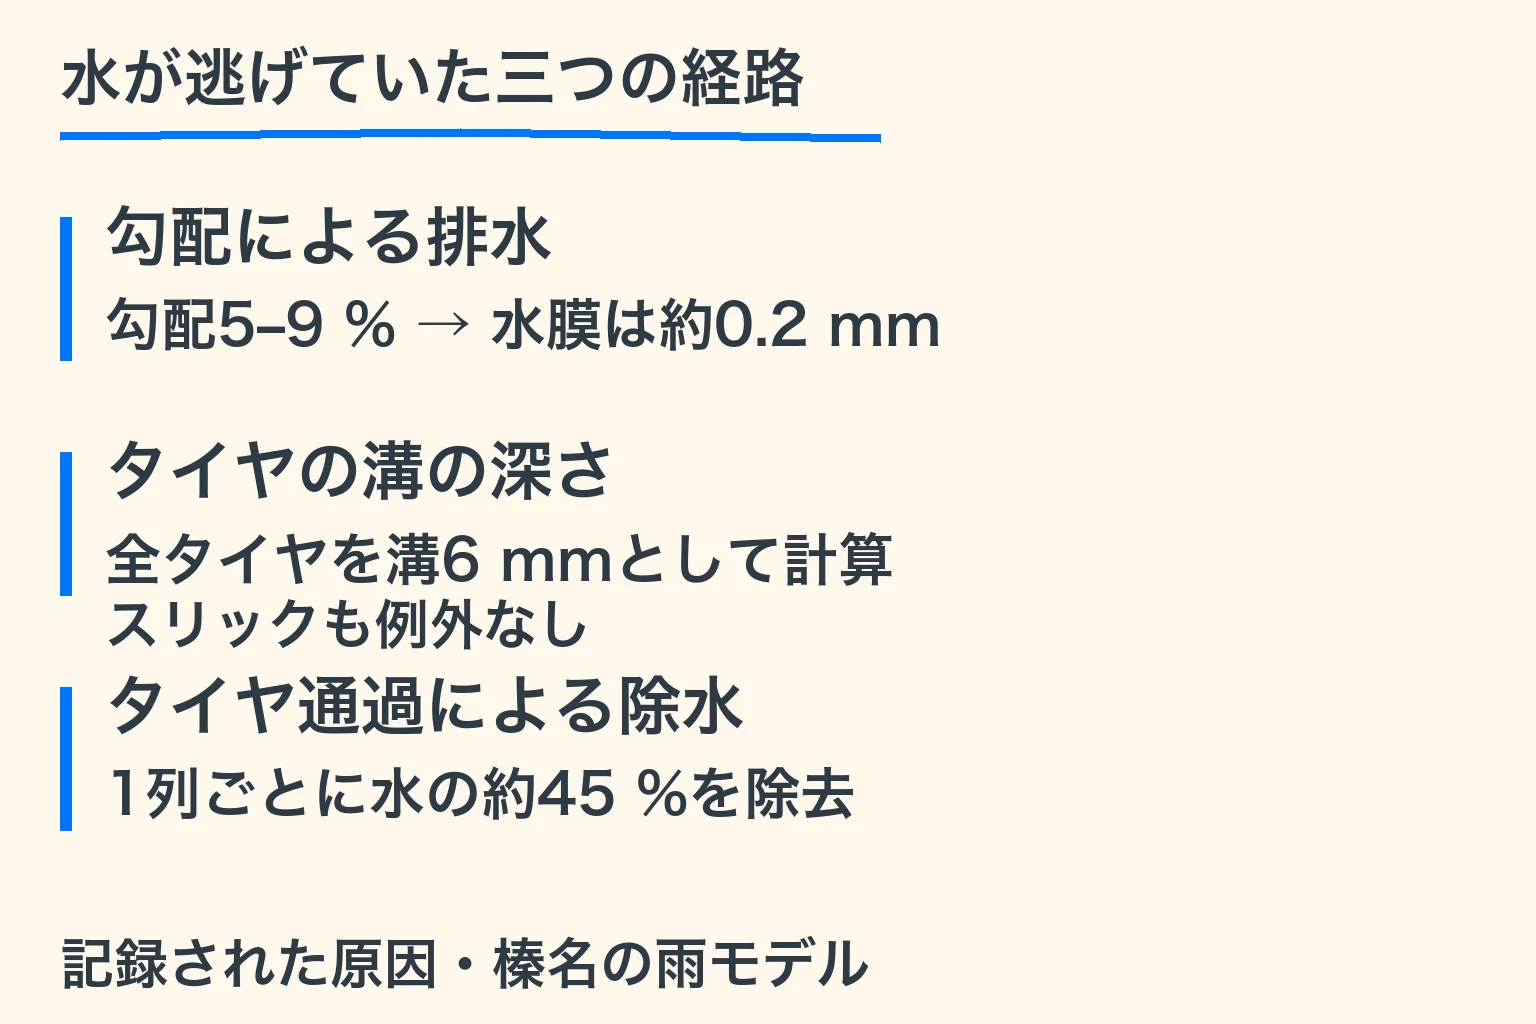
共通の溝深さは、特に分かりやすい手掛かりでした。排水の深さが必要な計算に、摩耗用の深さを使っていたのです。溝のないスリックが、溝付きタイヤの排水能力を得ていました。同じ設定値が、シミュレーションの場所によって違う意味を持っていました。
車輪による水の除去も重なっていました。前輪の後に残る水は、後輪に影響します。各車輪が、同じ濡れた路面の独立したコピーに触れるわけではありません。勾配による排水と合わせると、処理の接続が正しくても乾燥時に近づく理由が説明できました。
私たちはコンパウンドごとの雨天グリップ設定を変え、スリックの溝深さをゼロにしました。ロードタイヤには、それぞれの排水深さを設定しました。路面には別の湿潤状態と斜め方向の排水経路を加え、車輪による水の除去を弱めました。全車のグリップを一律に下げず、水が通る経路を直しました。
そのうえで、雨量を25 mm/h、初期水深を1 mmに減らしました。雨を弱めてもグリップが下がったのは、雨の効果を排水で消しすぎなくなったためです。ホームサーキットでは、100 km/hからの雨天時制動距離が乾燥時の2.69倍になりました。雨天時スキッドパッドは0.55 gで、乾燥時は1.49 gでした。
ただし、雨は依然として調整した近似モデルでした。校正に使えるHarunaの天候と路面の実測データはありませんでした。速度に応じて雨天グリップを下げる処理も、入ったのは後です。晴雨の差が広がったことは、狙った挙動への前進です。
駐車中の車には、もっと小さな力が残っていました
駐車中の動きを見つけたのは、プレイの報告ではなく境界条件のテストでした。キャンバーのある車は動き、キャンバーがゼロのカートは動きませんでした。キャンバーは、車輪の内側または外側への傾きです。停止中のGT3でも、タイヤモデルは片側約280 Nのキャンバースラストを出していました。横方向ではほぼ相殺されますが、トー角と車体の落ち着き方により、前後方向に約0.7 Nが残りました。
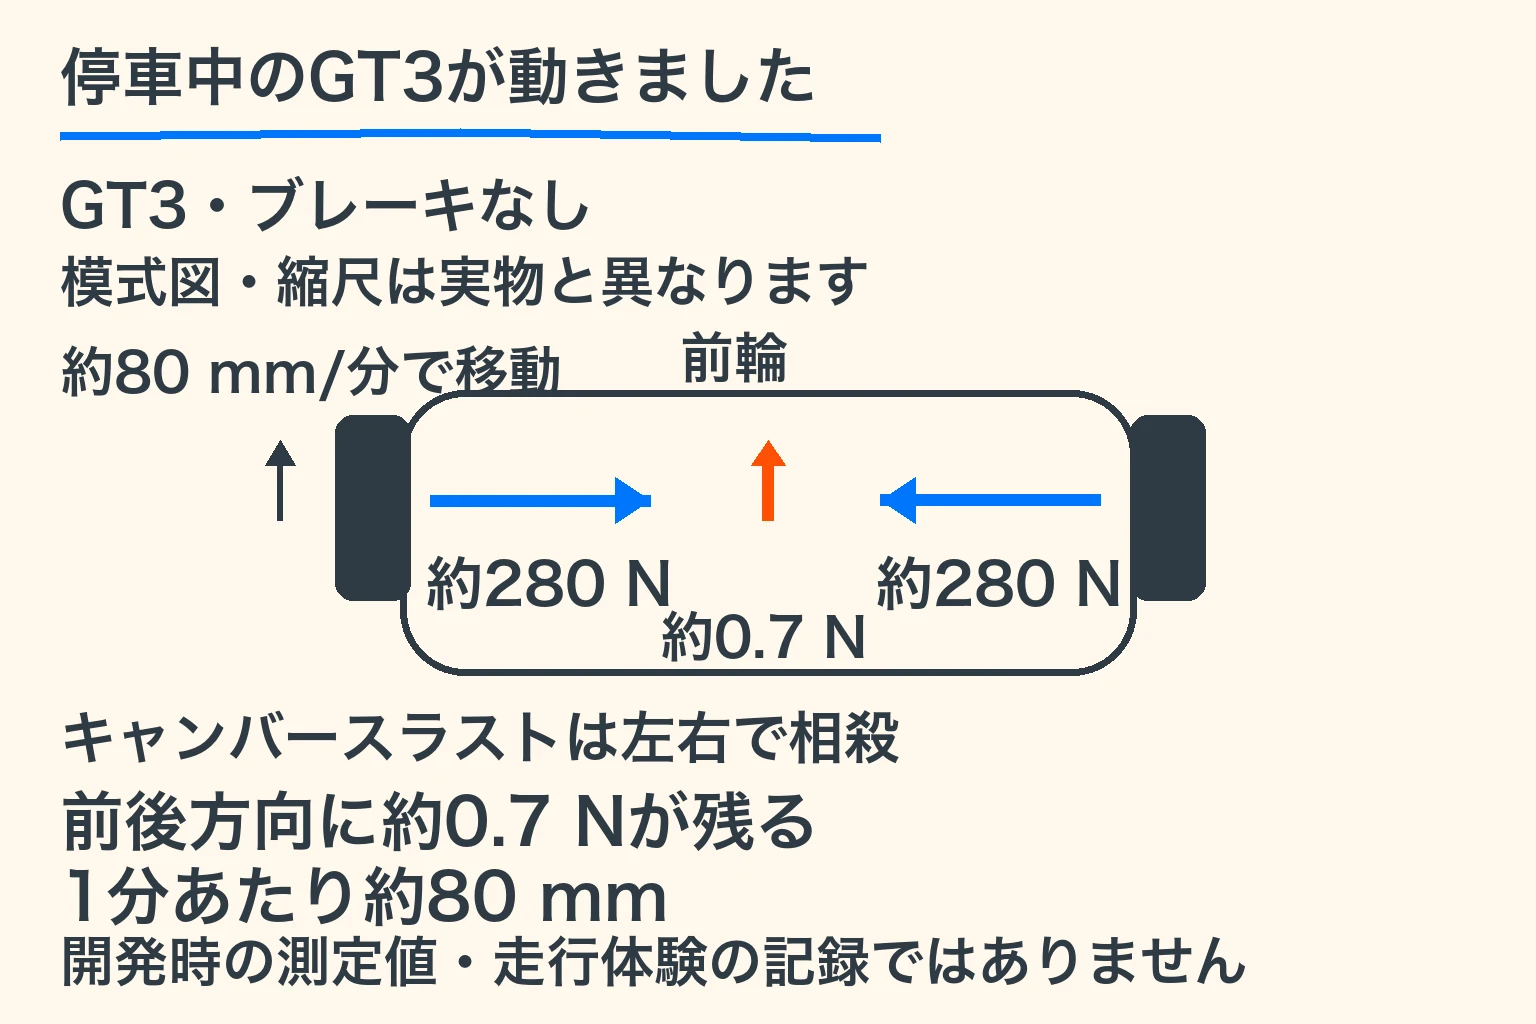
それだけで毎分約80 mm動いていました。低速時の転がり抵抗は粘性型で、動きに応じて反対向きの力が出る仕組みでした。動きを妨げることはできても、停止したまま微小な力を支えられません。減速を待っても、静止を支える力は生まれませんでした。
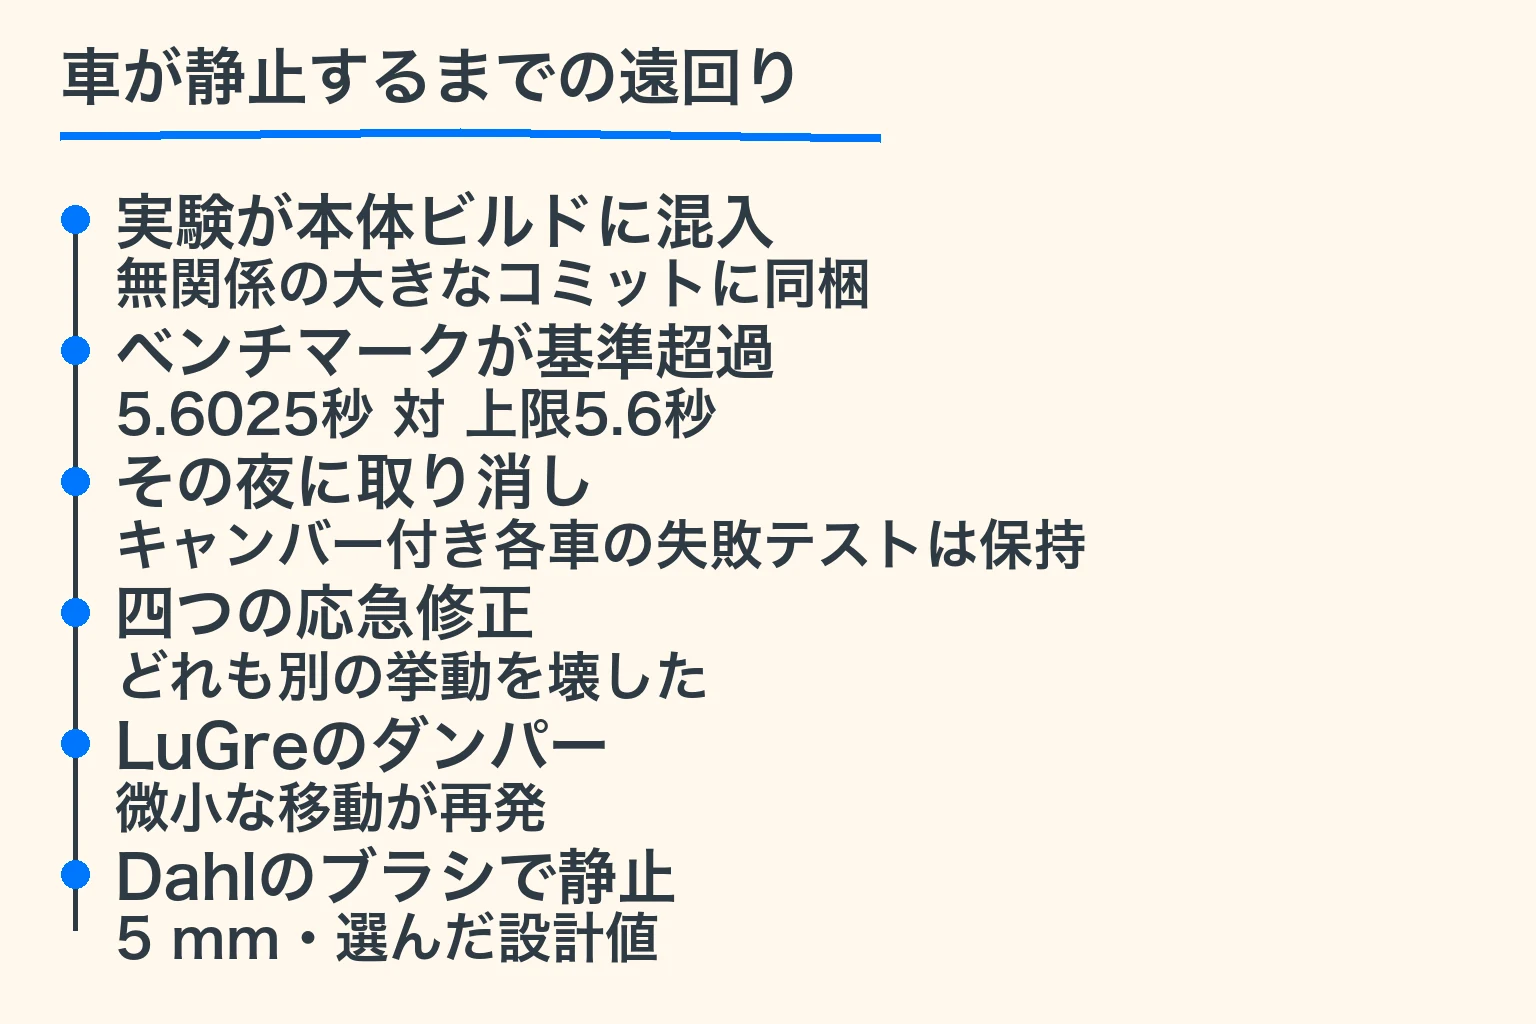
エージェントが試作中だったキャンバー力を低速で弱める変更が、無関係な大きな変更に混ざって本体へ入りました。私たちはその夜に取り消しました。
この試作で、Tempestの0–100 km/hテストは5.6025 sとなり、上限の5.6 sを外れました。別の方法を試す間も、駐車中の動きは既知の失敗としてテストに残しました。最後に採用したのは、タイヤの力を弱める別案ではなく、転がり抵抗の変更でした。
四つの応急処置は、別の挙動を崩しました
2 m/s未満でキャンバー力を弱めると、Tempestの結果が変わり、横滑り防止制御の定数も再調整が必要でした。範囲を0.5 m/s未満にしても、雨天のAI走行、制御の調整、バリア衝突テストに影響しました。速度範囲を狭めても、駐車だけの変更にはなりませんでした。
固着と滑りを切り替える抵抗や、より狭い遷移範囲も試しました。しかし、左右で摩擦が違う条件、雨天のAI走行、滑りによるエネルギー収支を崩しました。タイヤ式の中でキャンバーの項を縮小すると、プレイヤー用タイヤの既定の挙動を壊します。症状を抑える案が、守りたい別の挙動まで変えていました。
解決方針そのものも変わりました。先の調査では、転がった距離に応じてキャンバー力を立ち上げる案を示していました。実際に採用したのは転がり抵抗の変更です。
キャンバーを消さず、弾性を持つ毛で支えました
採用したのは、Dahlのブリッスルモデルによる転がり抵抗でした。小さな弾性のある毛がたわみ、滑り始める前に荷重を支えるイメージです。速度だけに依存する抵抗と違い、停止中も反対向きの力を保持できます。静止時に支えられる力は、アスファルト上の転がり抵抗までに制限しました。無制限の駐車ブレーキにはしませんでした。
毛の長さ5 mmは、私たちが選んだ設計値です。実測したタイヤの性質ではありません。草地と砂利では粘性型の挙動を残しました。出発点となった文献は、P. R. Dahlによる1968年のAerospace Corporationの報告書、A solid friction modelです。
LuGreに関連する毛の減衰項も試しました。Canudas de WitらのA new model for control of systems with frictionに記されたモデルです。私たちの実装では微小な振動が毛の状態を少しずつずらし、駐車中の動きが戻りました。そのため減衰項を外しました。
雨と駐車中の動きを直した段階では、全19台が「駐車中に動かない」ことを確かめるテストに合格しました。説明すると小さな改善ですが、維持したい改善です。キャンバー力を消さなくても、駐車した車が止まれるようになりました。
外部データで、評価を一つ取り下げました
最初の外部比較では、タイヤの暫定評価を取り下げました。MFevalに付属するパラメータファイルは、出典のないOptimumTのサンプルでした。OpenTireにある同名のコピーも係数が違いました。MFevalは有用なBSD-3-Clauseのソフトウェアです。しかし、そのライセンスは、サンプルが私たちのタイヤの実測値であることを保証しません。評価の根拠にはできなくなりました。
風洞のデータは、より確かな比較対象になりました。CranfieldのDrivAer hp-F研究とデータセットはCC BY 4.0で公開され、空気力の測定値を提供しています。基準車両DrivAerのシミュレーションを測定値と比較し、その空力モデルを調べました。ゲームの車は、その試験車両に似せたモデルのままです。
ヨー角ごとの結果は、式の限界を示しました。ここでのヨー角は、車の向きと気流の向きの差です。実測の揚力は増加し、符号も変わりましたが、以前の式はその形を表せませんでした。ヨー角に応じた揚力を加算する項を当てはめると、記録された残差は18–63 %から8–14 %へ下がりました。データに合わせた改善なので、独立した精度保証ではなく校正です。
LabではDrivAerMLも比較に使いました。こちらは数値流体力学、つまりCFDのデータです。気流を計算した結果であり、風洞測定ではありません。データセットはCC BY-SA 4.0で、出典を別に保持しています。物理モデルを測ったものと計算したものを区別すれば、どちらも有用な参照でした。
測定されたエンジンと、私たちのエンジンは別でした
米国環境保護庁(EPA)の車両試験施設NVFELのデータも基準になりました。使ったのは2014年型Mazda 2.0 L SKYACTIV-Gの試験パッケージです。検証用の基準計算は、検証用に取り分けた全開トルクのデータに対し、二乗平均平方根誤差が0.69 %でした。これは全体のずれを表す指標です。基準計算としては良い結果でしたが、私たちのMX-5基準エンジンは違いました。1000 rpmの全開時トルクが、EPAの値を17 %下回っていました。
その後、EPAのモータリング摩擦データで、ロードカー13台とMX-5の基準モデルのエンジンブレーキを校正しました。モータリングは、エンジンが駆動力を出すのでなく、外部から回されるときの抵抗を測ります。その関係を排気量に応じて調整し、外部の基準として使いました。ただし、車両をその値へ合わせる作業は校正です。各車両の独立した検証は、まだ残っていました。
新たに実行した軽いトレイルブレーキのテストは、なお不合格でした。限度を緩めず、失敗のまま残しました。外部資料を使うと、適合が良くなる場合も、食い違いが明確になる場合もあります。
会員限定、非商用限定など、用途に合わない制限のあるデータは採用しませんでした。この作業に適した、大きな滑りでのタイヤデータやサスペンションの運動・弾性変形特性のオープンデータは見つかりませんでした。空白は残り、ゲームの車は測定対象に似せたモデルのままでした。
同じ週、雨粒もガラスへ移りました
雨粒はカメラ前方の平面から、車のガラス面へ移りました。この見た目の変更は、まだ目視確認されていませんでした。ゴーストの記録には実際のブレーキ入力が入りました。AIの車輪と速度のデータも水しぶきに使われましたが、一部の表示確認は未完了でした。
後日の10月12日には、時間に沿って設定する雨、日差し、風が加わりました。既存のRain設定は変えず、タイヤの通り道に沿って路面が乾く仕組みです。路面は走行前に選ぶ条件だけでなく、車が変化させる対象になりつつありました。
注記と出典
測定値 — 上記のグリップ比、制動距離、スキッドパッド、静止時の移動、加速時間、残差は、2026年10月5–11日の私たちの開発記録に基づきます。力の図は模式図です。移動速度は記録された測定値であり、時系列を再現したものではありません。
選んだ設計値 — 雨量、初期水深、5 mmの毛は調整値です。私たちの解釈 — 排水を追うと雨の小さな効果が説明でき、低速抵抗の変更で静止時の保持が説明できます。どちらも実際の道路での精度を証明しません。
未走行 — 雨と駐車中の動きを合わせて直した変更は、ブラウザーで確認されていません。その後の雨天走行の記録もありません。この記事は、私たちの開発記録を基にAIの支援で執筆しました。
文献に基づく事実 — 摩擦モデルは上記のDahlの1968年報告書と、Canudas de WitらのIEEE Transactions on Automatic Control 40(3)、1995年を参照しています。CranfieldはRijnsらのヨー角と旋回の論文、およびデータセット25715547、25721697、5833875を参照しています。ライセンスはCC BY 4.0です。本記事の図ではCranfieldのデータを再描画していません。 初期の構成はSoaresら(2018年)が記述しています。
文献に基づく事実 — EPA NVFELのベンチマークと試験パッケージには、2014年型Mazda 2.0 L SKYACTIV-GのTier 2燃料データの2018年版が含まれます。米国連邦政府の著作物で、パブリックドメインです。DrivAerMLはCC BY-SA 4.0のCFDデータです。MFevalのBSD-3-Clauseライセンスはソフトウェアを対象とします。研究者、機関、メーカーによる推奨を意味するものではありません。
Seat Timeを開き、Harunaを選び、ConditionsパネルをRainにして、スリックの車とロードカーを比べてみてください。
次のアイデアは、コードの外にある基準と、一台ずつ比較し続けることです。