
Chuva com 94% da aderência no seco e um carro parado que se movia
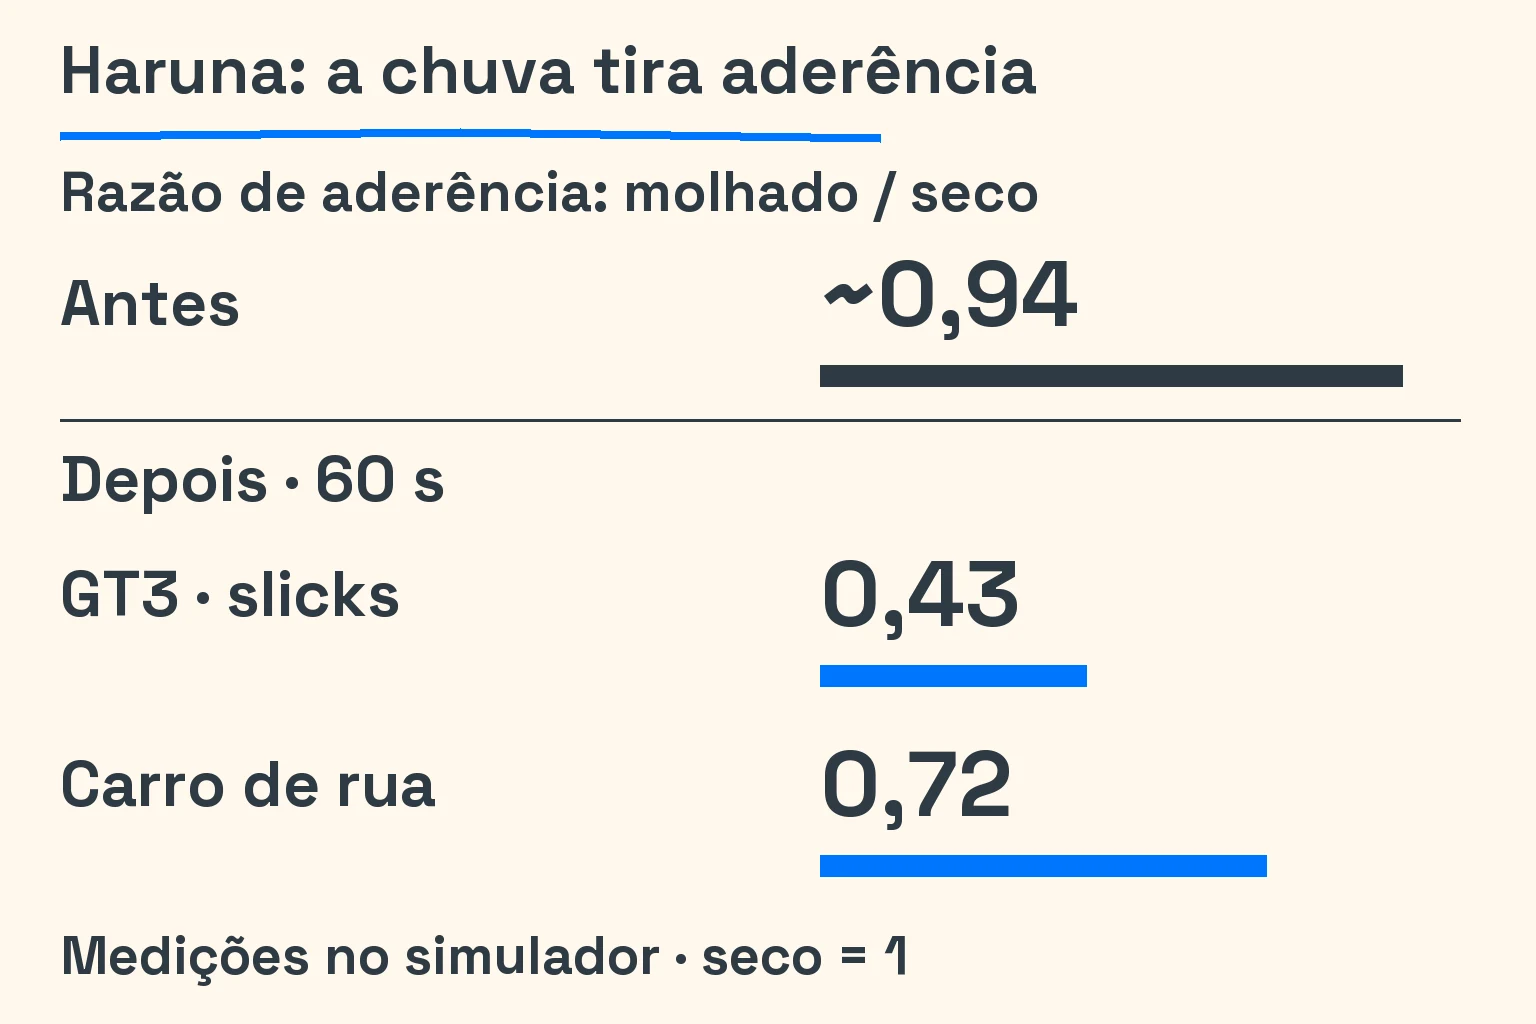
Nós construímos o Seat Time, nosso simulador de direção no navegador, no AI Maker Lab com nossa equipe de agentes de programação com IA. Na segunda semana de outubro de 2026, a chuva em Haruna preservava cerca de 94 % da aderência no seco. Ao mesmo tempo, testes de casos extremos detectaram que um GT3 estacionado avançava cerca de 80 mm por minuto, sem freio acionado.
Queríamos uma chuva que mudasse a condução e um carro que ficasse parado quando estacionado. Os dois problemas se escondiam em partes aparentemente plausíveis da física. Seguir a água explicou a chuva; seguir uma pequena força residual explicou o movimento. Naquela mesma semana, verificações das fontes externas também nos fizeram retirar uma nota que havíamos dado ao nosso pneu.
O circuito de casa parecia um bom começo
Nosso primeiro modelo de chuva acompanhava a água em cada célula da pista. A chuva acrescentava água; a drenagem e a evaporação a removiam. O modelo de pneu usava a película restante para alterar a aderência e estimar a sustentação por aquaplanagem. Naquela semana, os carros do jogador já usavam esse modelo nas combinações de dia/noite e seco/chuva.
No circuito de casa, os primeiros números mostravam uma diferença clara. A frenagem do GT3 a partir de 100 km/h passou de 32 m no seco para 42 m no molhado. No skidpad, que mede a aceleração lateral sustentada, o resultado caiu de 1,49 g para 0,89 g. Havíamos escolhido chuva de 50 mm/h e uma camada inicial de água de 2 mm.
Esses resultados respondiam a uma pergunta limitada: a chuva afetava aquele carro naquele circuito? Haruna trouxe outra pergunta. A razão medida entre aderência no molhado e no seco era de aproximadamente 0,94, ou cerca de 94 % da referência seca. Após as mudanças abaixo, aos 60 s, essa razão foi de 0,43 para um GT3 com slicks e 0,72 para um carro de rua.
A comparação útil abrangia todo o caminho entre a chuva e a aderência disponível. A água podia chegar corretamente à pista e ao pneu, enquanto a combinação dos ajustes eliminava quase todo o efeito. Precisávamos ir além da existência da chuva e observar o que restava na área de contato.
Três caminhos para escoar a chuva
Os agentes encontraram três causas distintas. As inclinações de 5–9 % de Haruna drenavam a película de água até cerca de 0,2 mm. Todos os pneus do jogador drenavam como se tivessem 6 mm de sulcos, inclusive os slicks. Depois, a passagem que retirava água da superfície removia cerca de 45 % por linha, deixando uma faixa meio seca para os pneus traseiros.
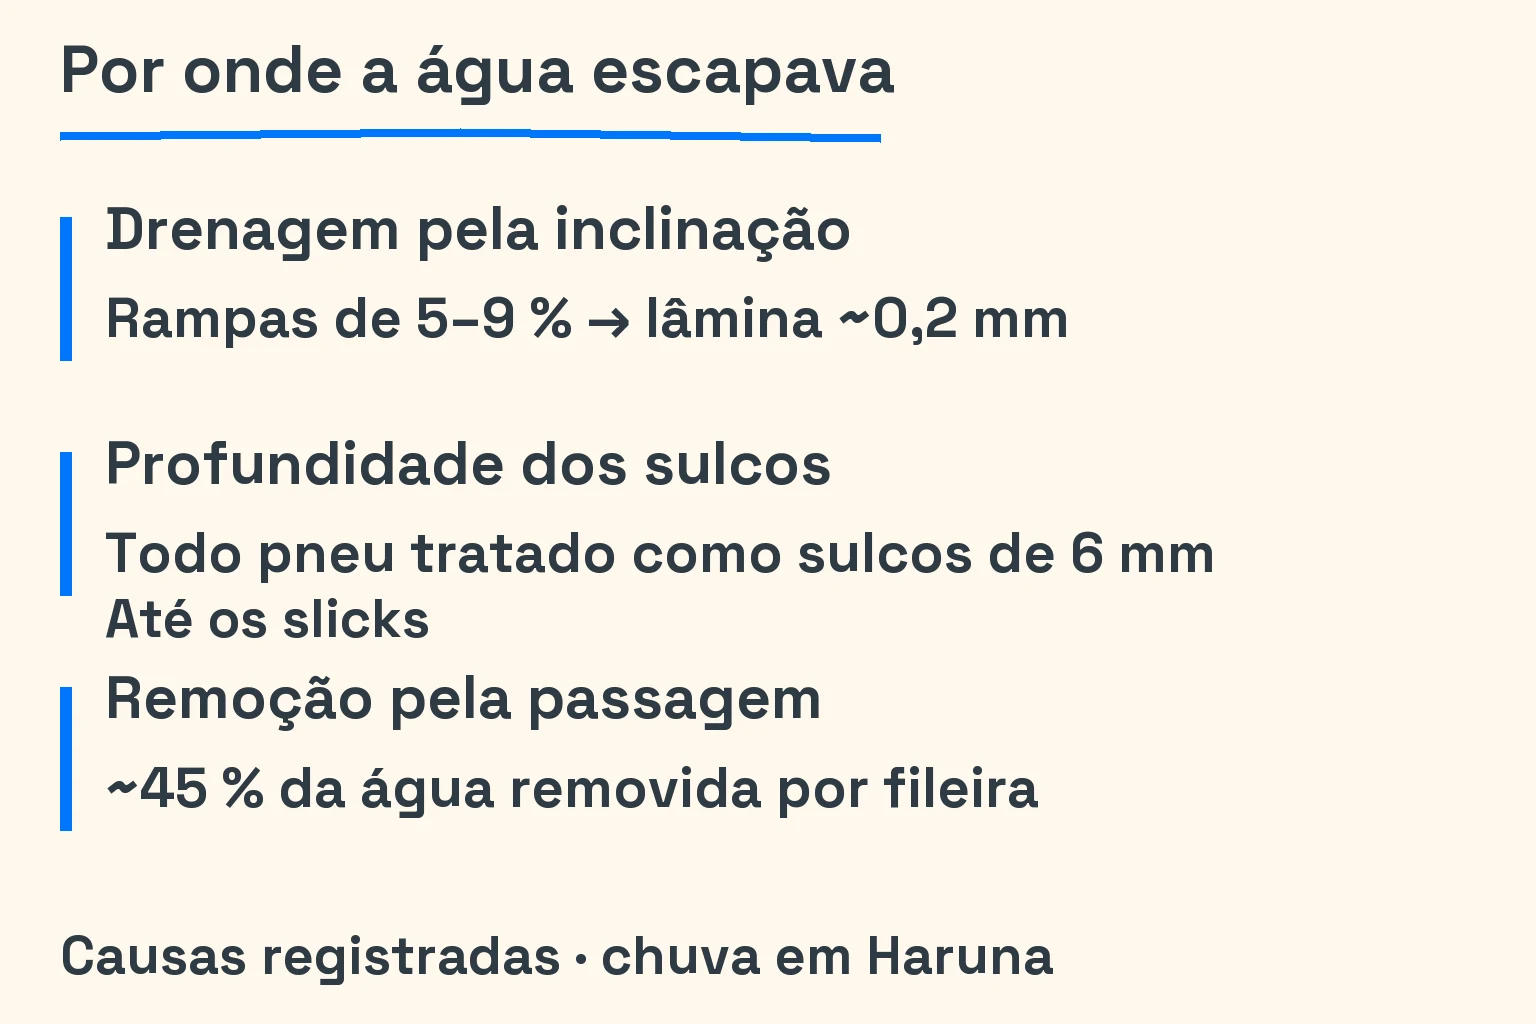
O valor compartilhado de profundidade era revelador. Usávamos uma medida de desgaste onde o cálculo precisava de uma profundidade de drenagem. Um slick ganhava o benefício de um pneu com sulcos sem ter sulco algum. O mesmo parâmetro acabava significando coisas diferentes em partes distintas da simulação.
A retirada de água agravava o efeito. A água deixada pelos pneus dianteiros importava para os traseiros. Cada roda não encontrava uma cópia independente da mesma pista molhada. Somadas à drenagem nas inclinações, essas escolhas explicavam como um modelo corretamente conectado mantinha Haruna tão perto da aderência no seco.
Mudamos os ajustes de aderência no molhado por composto e demos aos slicks profundidade de sulco zero. Pneus de rua receberam suas próprias profundidades de drenagem. A superfície ganhou um estado separado de umidade, drenagem diagonal e uma retirada mais suave de água pelas rodas. A mudança acompanhou a água pelo sistema, em vez de aplicar uma penalidade única à aderência de todos os carros.
Depois reduzimos a chuva para 25 mm/h e a água inicial para 1 mm. A chuva mais fraca produziu menos aderência porque paramos de drenar tanto do seu efeito. No circuito de casa, a distância de frenagem no molhado a partir de 100 km/h passou a ser 2,69 vezes a do seco. O skidpad molhado caiu para 0,55 g, contra 1,49 g no seco.
Eram mudanças úteis, mas a chuva continuava sendo uma aproximação ajustada. Não tínhamos medições de clima e pista de Haruna para calibrá-la. A redução da aderência no molhado com a velocidade só veio depois. Uma diferença maior entre seco e molhado nos aproximava do comportamento desejado.
O carro parado tinha um problema menor
O movimento apareceu nos testes de casos extremos, não em um relato registrado de jogador. Carros com cambagem se moviam estacionados; karts com cambagem zero, não. Cambagem é a inclinação da roda para dentro ou para fora. Nosso modelo ainda produzia aproximadamente 280 N de força de cambagem por lado no GT3 parado. Quase tudo se anulava lateralmente, mas o ângulo de convergência e o assentamento deixavam cerca de 0,7 N na direção longitudinal.
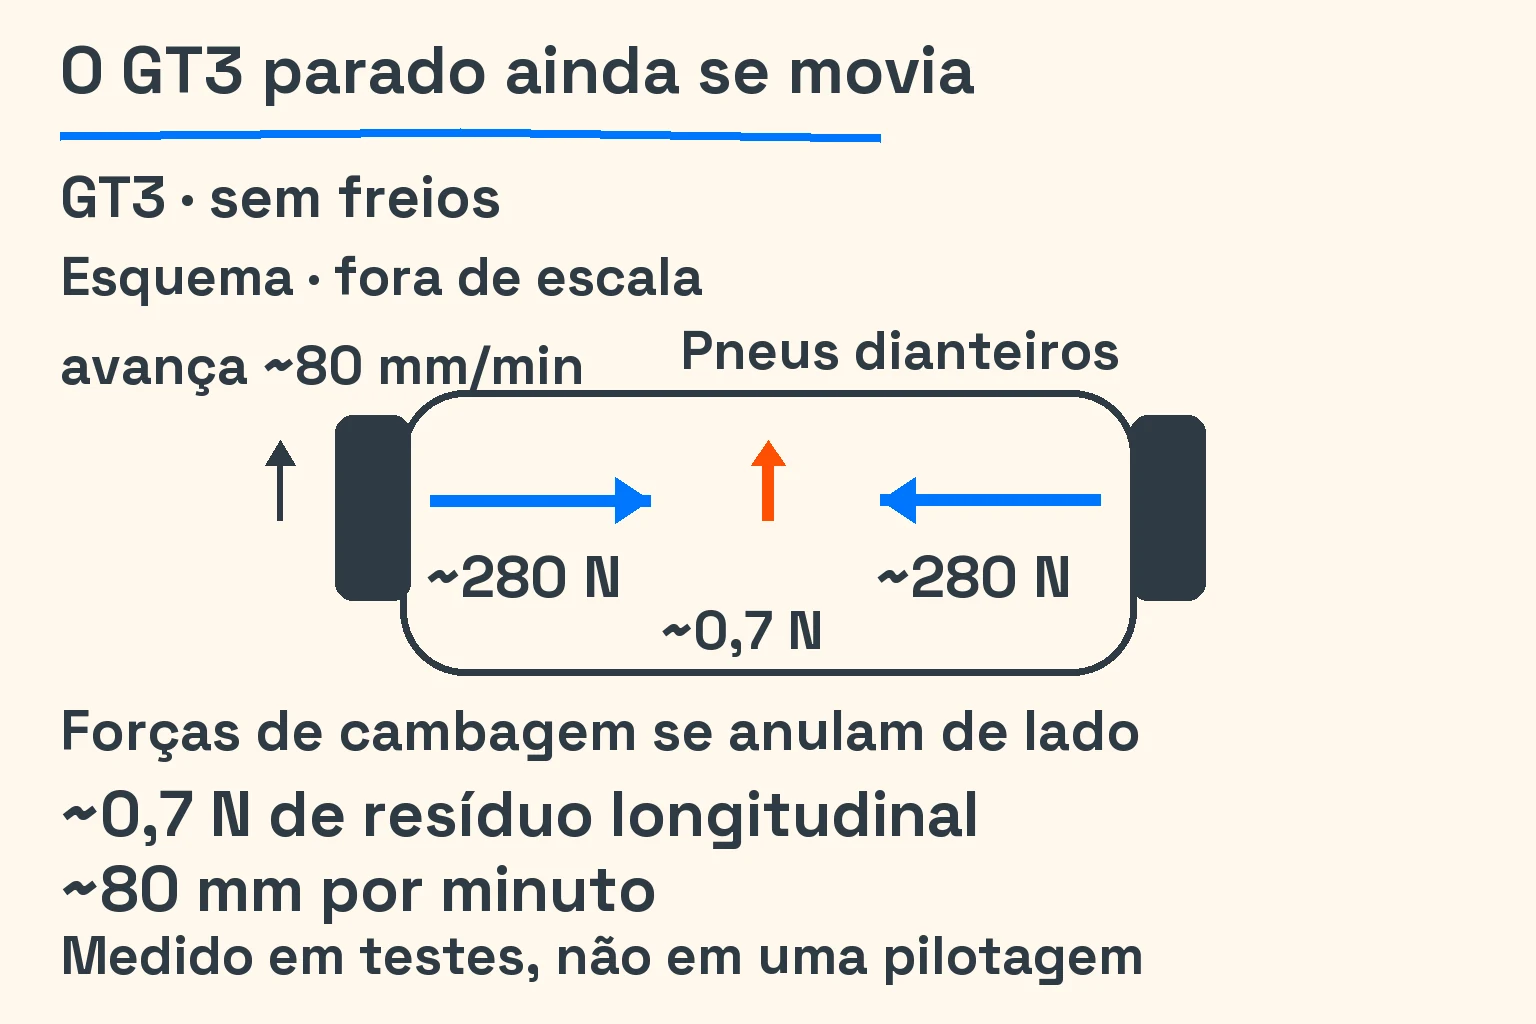
Esse resíduo bastava para produzir cerca de 80 mm de movimento por minuto. Nossa resistência ao rolamento em baixa velocidade era viscosa: a força contrária dependia do movimento. Ela resistia ao deslocamento, mas não contrabalançava aquela pequena força no repouso. Esperar o carro desacelerar não criaria a força necessária para mantê-lo parado.
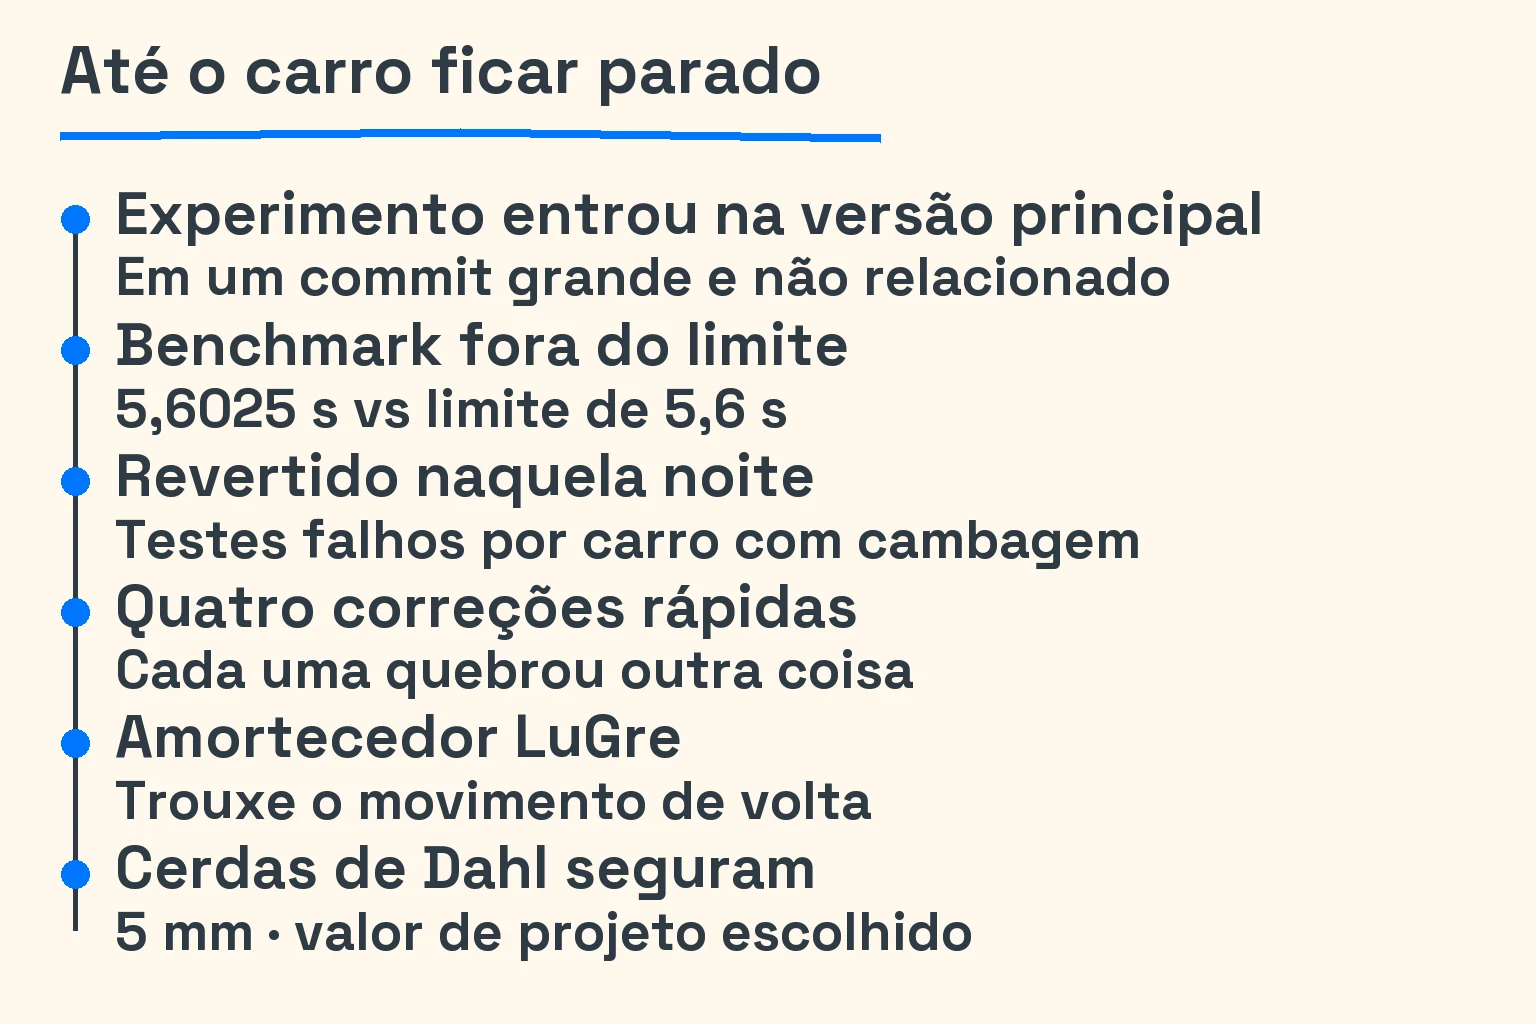
Um experimento de redução da força de cambagem, ainda em andamento por um agente, entrou na versão principal junto de uma alteração grande e não relacionada. Nós o revertemos naquela noite.
O experimento levou o teste de 0–100 km/h do Tempest a 5,6025 s, fora do limite de 5,6 s. Mantivemos o movimento do carro estacionado como falha conhecida enquanto tentávamos alternativas. A sequência terminou com uma mudança na resistência ao rolamento, em vez de outra forma de reduzir a força do pneu.
Quatro soluções rápidas mudaram o problema de lugar
Reduzir a força de cambagem abaixo de 2 m/s alterava o teste do Tempest e exigia reajustar constantes do controle de estabilidade. Limitar a redução a velocidades abaixo de 0,5 m/s ainda afetava voltas da IA no molhado, ajustes de estabilidade e um teste de colisão contra barreira. O intervalo menor não restringia a mudança ao estacionamento.
Uma resistência com transição entre aderência e deslizamento, ou uma faixa de transição mais estreita, prejudicava outros testes. Isso incluía aderência diferente entre os lados, voltas da IA no molhado e o balanço de energia de deslizamento. Escalar o termo de cambagem dentro da fórmula do pneu quebraria o comportamento estabelecido do pneu do jogador. Cada tentativa podia tratar o sintoma e, ao mesmo tempo, mudar algo que queríamos preservar.
Nossa proposta também mudou. A investigação anterior sugeria fazer a força de cambagem crescer com a distância rodada. O que entregamos alterou a resistência ao rolamento.
Uma cerda segurava sem apagar a cambagem
Usamos um modelo de cerdas de Dahl na resistência ao rolamento. Pense em uma pequena cerda elástica que se deforma e sustenta uma carga antes de deslizar. Diferentemente de uma resistência baseada apenas na velocidade, ela consegue manter uma força contrária no repouso. Limitamos essa sustentação estática à resistência ao rolamento no asfalto, para não criar um freio de estacionamento ilimitado.
O comprimento da cerda era de 5 mm, um valor de projeto escolhido, não uma propriedade medida do pneu. Grama e cascalho mantiveram o comportamento viscoso. A referência publicada foi o relatório de P. R. Dahl para a Aerospace Corporation, de 1968, A solid friction model.
Também experimentamos o amortecimento da cerda associado ao LuGre, descrito por Canudas de Wit e colegas em A new model for control of systems with friction. Na nossa implementação, pequenas oscilações acumulavam deslocamento no estado da cerda e traziam o movimento de volta. Retiramos esse amortecimento.
Na correção conjunta de chuva e movimento em repouso, “não se move quando estacionado” já era um teste comum aprovado para todos os 19 carros. A melhoria era simples de descrever e importante de preservar: o carro podia ficar parado sem remover a força de cambagem.
Dados externos retiraram uma nota
Nossas primeiras comparações externas retiraram uma nota provisória do pneu. O arquivo de parâmetros fornecido com o MFeval era um exemplo da OptimumT sem atribuição; uma cópia de mesmo nome no OpenTire tinha coeficientes diferentes. O MFeval é um software útil sob BSD-3-Clause. Sua licença, porém, não demonstrava que aquele exemplo continha medições dos nossos pneus. Não podíamos mais usá-lo para sustentar a nota.
O túnel de vento ofereceu uma referência mais firme. A pesquisa e os conjuntos de dados DrivAer hp-F de Cranfield, sob CC BY 4.0, traziam forças aerodinâmicas medidas. Comparar nossa simulação do veículo de referência DrivAer com essas medições avaliava seu modelo aerodinâmico; os carros do jogo continuavam sendo análogos do veículo ensaiado.
Os resultados de guinada expuseram uma limitação da fórmula. Aqui, guinada é o ângulo entre a direção do carro e o fluxo de ar. A sustentação medida crescia e mudava de sinal, enquanto nossa expressão antiga não acompanhava esse formato. Ajustamos um termo aditivo de sustentação em guinada; os resíduos registrados caíram para 8–14 %, antes em 18–63 %. Como ajustamos o modelo aos dados, a melhoria é calibração, não uma certificação independente de precisão.
Também usamos o DrivAerML como comparação no Lab. São dados de dinâmica dos fluidos computacional, ou CFD: escoamento calculado, não medido em túnel de vento. O conjunto usa CC BY-SA 4.0 e mantém atribuição separada. As duas fontes eram úteis, desde que distinguíssemos qual media um modelo físico e qual o simulava.
Um motor medido não era o nosso motor
Os dados da agência de proteção ambiental dos Estados Unidos (EPA), obtidos em seu laboratório de testes veiculares, o NVFEL, trouxeram outra referência: o pacote de ensaios do Mazda 2,0 L SKYACTIV-G 2014. Nossa referência de validação reproduziu o torque a plena carga em dados reservados para teste com raiz do erro quadrático médio (RMSE) de 0,69 %. Essa medida resume a discrepância geral. O resultado era animador para o cálculo de referência. Porém, nosso motor de referência do MX-5 ficava 17 % abaixo do torque da EPA a 1000 rpm, com acelerador totalmente aberto.
Depois usamos o atrito medido com o motor arrastado para calibrar o freio-motor de 13 carros de rua, mais a referência do MX-5. Esse ensaio mede a resistência do motor quando ele é girado, em vez de produzir torque propulsor. Escalar a relação pela cilindrada nos deu um ponto de partida externo. Ajustar os carros com ela era calibração. A validação independente de cada carro continuava pendente.
Um teste recém-executado de frenagem leve na entrada da curva continuava falhando. Mantivemos a falha, em vez de afrouxar o limite. Às vezes, buscar fontes melhorava um ajuste; outras vezes, deixava uma divergência mais clara.
Recusamos conjuntos de dados exclusivos para membros, não comerciais ou com outras restrições incompatíveis com o uso pretendido. Não encontramos dados abertos adequados de pneus em alto deslizamento nem de cinemática e complacência de suspensão para esse trabalho. As lacunas continuaram abertas; os carros do jogo ainda eram análogos dos objetos medidos.
Naquela semana, a chuva também chegou ao vidro
As gotas saíram de um plano diante da câmera e passaram para os vidros dos carros. Essa mudança visual ainda não havia sido conferida a olho. As gravações dos carros fantasma ganharam a entrada real de freio. Dados das rodas e da velocidade da IA passaram a alimentar o spray, ainda com algumas verificações visuais pendentes.
Em 12 de outubro, uma mudança posterior acrescentou chuva, sol e vento definidos ao longo do tempo. Eles podiam secar a pista nas marcas dos pneus, sem alterar a opção Rain existente. A superfície começava a ser algo modificado pelos carros, não apenas uma condição escolhida antes da volta.
Notas e fontes
Medido — Nossos registros de desenvolvimento de 5–11 de outubro de 2026 fornecem razões de aderência, frenagens, skidpad, medições de movimento em repouso, tempos e resíduos citados. O diagrama de forças é esquemático. A taxa de movimento é uma medição registrada, não uma série temporal reconstruída.
Valores de projeto escolhidos — Intensidade da chuva, profundidade inicial da água e cerda de 5 mm eram ajustes. Nossa interpretação — A drenagem explica o pequeno efeito do molhado; a troca da resistência em baixa velocidade explica a sustentação em repouso. Nenhuma delas comprova precisão em uma estrada real.
Ainda não dirigido — A correção conjunta não foi verificada no navegador, e não temos uma condução registrada no molhado após ela. Este artigo foi escrito com ajuda de IA a partir dos nossos registros de desenvolvimento.
Fatos com fonte — Referências de atrito: relatório de Dahl de 1968, acima, e Canudas de Wit et al., IEEE Transactions on Automatic Control 40(3), 1995. Referências de Cranfield: Rijns et al. sobre guinada e curvas, com os conjuntos 25715547, 25721697 e 5833875, CC BY 4.0. Nossas figuras não redesenham dados de Cranfield. A configuração anterior é documentada por Soares et al. (2018).
Fatos com fonte — Os ensaios e pacotes de dados do NVFEL da EPA incluem a edição de 2018 dos dados do Mazda 2,0 L SKYACTIV-G 2014 com combustível Tier 2. São trabalho federal dos EUA em domínio público. DrivAerML é CFD sob CC BY-SA 4.0. A licença BSD-3-Clause do MFeval cobre seu software. As citações não implicam endosso dos pesquisadores, instituições ou fabricantes.
Abra o Seat Time, escolha Haruna, selecione Rain no painel Conditions e compare um carro com slicks com um carro de rua.
Nossa próxima ideia é continuar medindo contra referências externas ao código, carro por carro.
Anterior: Construindo lugares para dirigir · Próximo: O projeto cresceu além do nome