
Cada número ganha uma fonte
Em outubro, perguntamos de onde vinham os números do Seat Time, nosso simulador de direção no navegador. Nós o construímos com agentes de programação de inteligência artificial (IA). Entre 26 carros e 286 células, 109 respostas ainda eram fruto do nosso próprio raciocínio.
Queríamos uma justificativa para cada valor, da curva do motor às molas. Alguns vinham de fichas técnicas; outros eram palpites plausíveis. Dar um rótulo a cada um expôs essa diferença, e as correções foram além da planilha.
Anteriormente: Cada merge é um lançamento.
Demos um rótulo a cada número
Os agentes montaram uma matriz com 11 colunas por carro. Elas cobriam massa, curva do motor, câmbio, molas, amortecedores, barras estabilizadoras, diferenciais, distribuição de massa, rigidez estrutural, pneus e aerodinâmica. Cada célula representava uma grandeza ou sistema, não cada constante individual dentro dele.
O retrato de 19 de outubro de 2026 tinha 60 células citadas, 117 estimativas apoiadas em fontes e 109 estimativas fundamentadas por raciocínio. Nenhuma ficou sem fundamento. Isso significava que podíamos explicar nossas escolhas; não que tínhamos medido os carros.
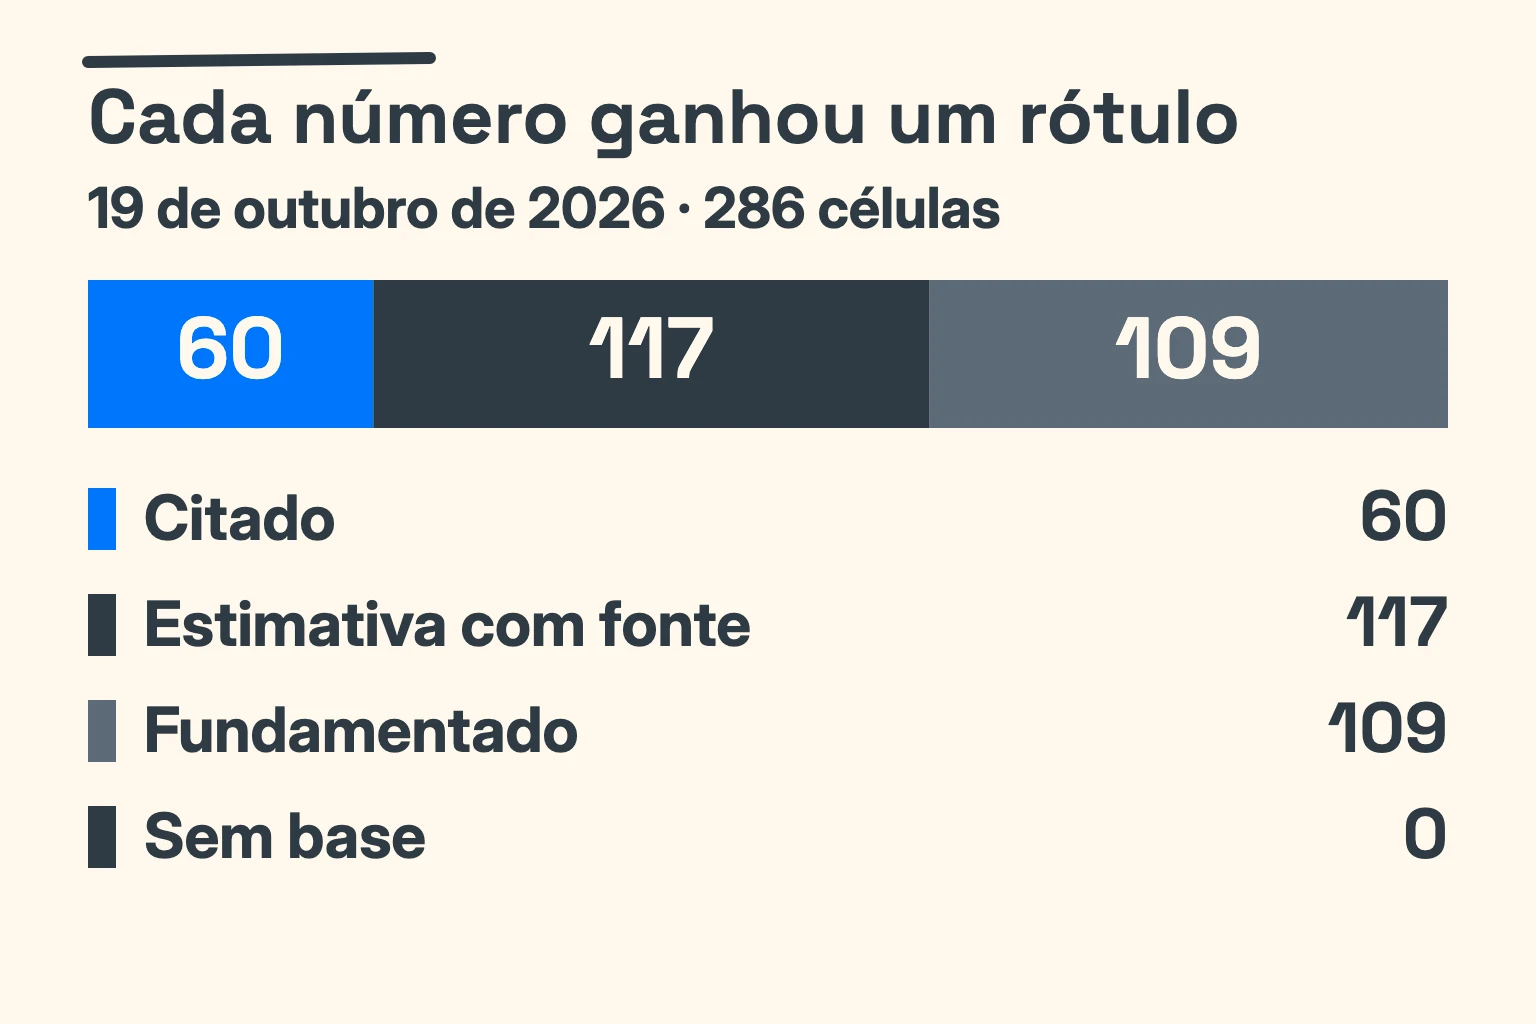
Um valor citado vinha diretamente de uma fonte ou de uma conta feita com ela. Uma estimativa apoiada em fontes usava dados publicados, mas exigia uma etapa de engenharia. Uma estimativa fundamentada por raciocínio dependia de um argumento escrito, como um carro comparável ou uma regra de categoria.
O verificador exigia esse caminho no dossiê de pesquisa de cada carro. Ele rejeitava a antiga combinação de “estimativa” sem fundamento declarado. Podíamos manter uma estimativa, mas precisávamos explicar como chegamos até ela.
A matriz também separava a fonte do valor da correspondência com o número usado no jogo. Uma célula podia apontar uma base publicada enquanto o jogo ainda usava o número errado. Essa diferença deu aos agentes uma lista de correções, em vez de uma lista de fontes que só passava segurança.
147 correções de uma vez
Em 19 de outubro, aplicamos 147 linhas de correção na física 6. Nosso kei truck, um caminhão leve japonês, passou a ter 815 kg, incluindo o motorista. A conta usou os 740 kg da ficha técnica do Suzuki Carry, mais os 75 kg que escolhemos para o motorista.
A mesma tabela da Suzuki forneceu as relações da versão manual com tração em duas rodas. A primeira marcha tem relação de 5,809, e a redução final é de 4,555. Também removemos a barra estabilizadora dianteira do caminhão no jogo nessa rodada de correções.
O Formula Junior recebeu um diferencial aberto e limite de 6300 rpm (rotações por minuto). O Ronin ganhou seu conjunto biturbo sequencial. Eram mudanças nos carros simulados. Isso não significava que todo o comportamento deles agora correspondia ao de veículos reais.
As correções deslocaram as metas das licenças e do currículo em cerca de 0,1–0,2 s, para ambos os lados. Pocket e Ladybird continuaram fora das faixas de tempo de 0–100 km/h apoiadas em fontes. Mantivemos essas falhas visíveis, sem tratar os rótulos como aprovação.
Esse esforço valeu a pena. Podíamos mostrar por que um parâmetro mudou sem declarar o carro inteiro concluído. Melhorar uma entrada e obter um resultado compatível continuavam sendo trabalhos separados.
Seis carrocerias precisavam de novas dimensões
A pesquisa também chegou à aparência dos carros. Reexportamos Tempest, Sable S2, Ronin, Pocket, Ladybird e GT3 do Blender nas dimensões das carrocerias de referência. Seis carrocerias corrigidas acompanharam as alterações numéricas.
O trabalho ganhou uma forma visível além das tabelas de molas e relações de marcha. As dimensões eram outro conjunto de entradas que podíamos comparar com uma referência declarada.
O kei de cabeça para baixo afundava na pista
A continuação do trabalho nos kei trazia um problema menos sutil: um carro invertido afundava na pista. A finalização chegou na física 7. Uma tentativa anterior nunca tinha alcançado a versão principal, então tivemos de integrar o trabalho novamente.
Isso se ligava diretamente ao problema de lançamento do episódio anterior. Não bastava um agente terminar uma alteração; ela precisava chegar à versão do jogo. Uma especificação pesquisada não resgatava uma correção que nunca havia chegado.
Montamos a massa a partir das peças
O passo seguinte veio depois da semana de 19 a 25 de outubro, na física 10. Montamos distribuições de massa com motores, câmbios, motoristas, bancos, baterias e combustível posicionados. A tabela registrada de resultados cobre 27 carros, incluindo o Kite-2400.
Um elemento estrutural residual carregava a massa que as peças não representavam. Sua posição preservava a massa total, a parcela dianteira do peso e a altura do centro de gravidade já configuradas. A distribuição mudava sem substituir silenciosamente esses totais.
A posição de cada peça ainda era uma estimativa nossa. Componentes fora do centro deslocavam o centro de gravidade lateralmente. Os desvios não nulos tinham magnitude de 16–48 mm. Os monopostos continuavam centrados, portanto essa faixa não descreve todos os carros.
O kart mostrou por que a posição importava. Sua inércia de guinada estimada — resistência a mudar a rotação durante uma curva — passou a 44 kg·m². Isso representa uma queda de 38% em relação ao antigo modelo em caixa. Boa parte da massa, principalmente o motorista, ficava perto do centro, não espalhada por uma caixa sólida do tamanho do veículo.
Esse valor é uma estimativa da nossa distribuição, não uma medição de um kart real. A conta pode ser precisa enquanto as posições das peças continuam aproximadas. Uma aritmética mais detalhada não fornece as medições que faltam.
A versão também chegou com uma demonstração de drift ainda falhando. A alteração seguinte a recalibrou, em vez de esconder aquele resultado inacabado. O novo modelo de massa mudou tanto a tarefa do piloto da demonstração quanto os números da tabela.
Chassis mais rígidos, quase a mesma dirigibilidade
A rigidez estrutural foi a continuação seguinte, aplicada finalmente na física 15. Compilamos uma base com 114 valores publicados de rigidez torcional. Essa grandeza descreve a resistência à torção ao longo do carro.
Publicado não significava igualmente confiável. A base misturava métodos de medição, e muitas entradas vinham de compilações secundárias. A contagem descreve o material reunido, não 114 medições verificadas de forma independente.
Usamos valores citados, relações entre carros próximos e uma tendência ajustada para escolher os valores dos carros de rua. Também impusemos um piso: rigidez estrutural de pelo menos três vezes a rigidez à rolagem nas rodas. Aqui, essa rigidez à rolagem reúne a resistência das molas e barras estabilizadoras à inclinação da carroceria.
Nossa pesquisa citava o estudo de Deakin e colegas sobre rigidez do chassi e equilíbrio de dirigibilidade. O resumo público examina relações de rigidez e seu efeito nos ajustes de comportamento. O piso de três vezes é uma escolha nossa de engenharia; o resumo não estabelece esse limiar exato.
O Kite-2400 passou de 18 para 39 kN·m/deg com nossa regra. Mesmo assim, o ensaio anterior, na física 10, mudou o subesterço em no máximo 0,003 deg/g entre os carros testados. Aqui, subesterço mede o esterçamento adicional necessário conforme aumenta a aceleração em curva.
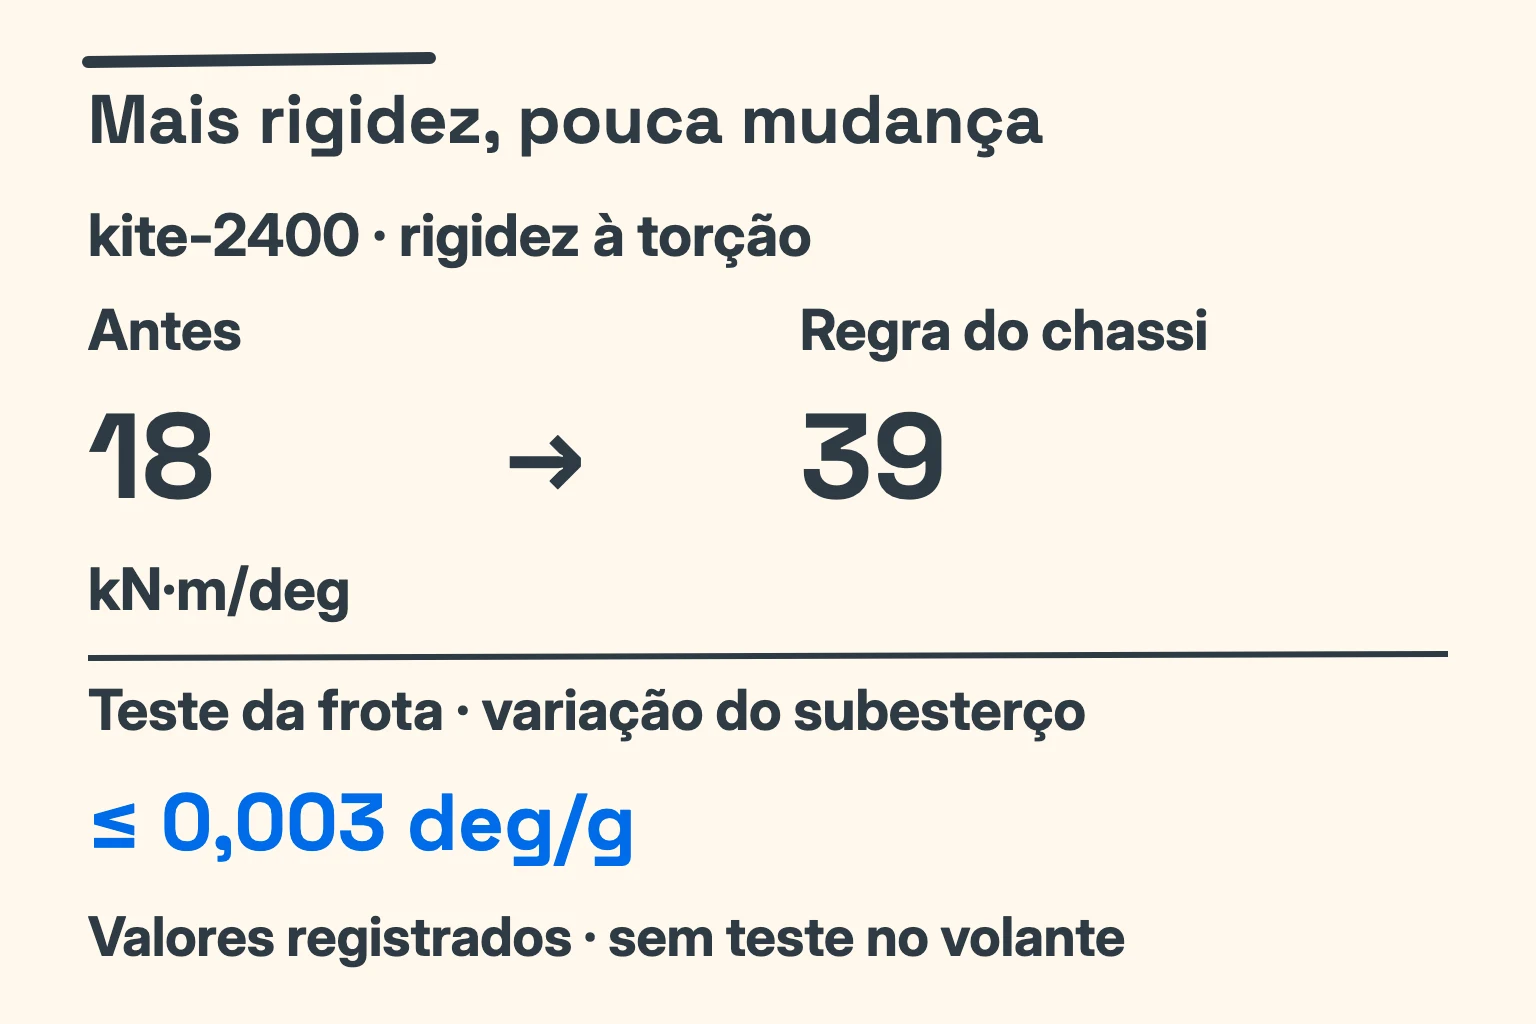
A aderência em círculo variou no máximo 0,0007 g. A resposta medida a uma entrada súbita de direção permaneceu igual. Foram mudanças pequenas de comportamento diante de uma grande alteração em uma entrada. Eram resultados da simulação, não um relato das nossas mãos no volante.
Mesmo assim, cerca de 40 verificações de regressão — comparações com resultados anteriores — falharam nesse ensaio. Adiamos os valores para uma mudança posterior da versão de física, que acabou sendo a física 15. Diferenças minúsculas podem afetar essas verificações exatas mesmo quando as métricas de dirigibilidade quase não mudam.
Nossa interpretação foi que essas estruturas já rígidas pouco influenciavam o comportamento em regime permanente neste modelo. Ainda não dirigimos essas alterações específicas com hardware. As medições não dizem se perceberíamos uma diferença em um volante real.
O que uma fonte não nos entrega
Os rótulos facilitaram nomear a incerteza restante. Ainda havia 109 células fundamentadas por raciocínio no retrato de outubro. As estimativas de rigidez dependiam de referências secundárias fracas, e as posições da distribuição de massa eram estimativas nossas.
Uma recontagem de 3 de novembro de 2026 registrou 27 carros e 297 células. Foram 68 citadas, 120 estimativas apoiadas em fontes, 109 fundamentadas por raciocínio e nenhuma sem fundamento. É outro retrato histórico, não uma substituição do gráfico de outubro nem uma contagem ao vivo.
O título descreve a regra que queríamos, não a transformação de cada valor em fato publicado. Para alguns números, a fonte era uma ficha técnica. Para outros, a resposta honesta continuava sendo um argumento escrito que poderíamos revisar.
Agora, os números chegam ao volante
A próxima ideia era sentir o resultado em um volante real, dentro de uma aba do navegador. Abra o Seat Time e compare dois carros na garagem. Próximo episódio: Um volante em uma aba do navegador.
Notas e fontes
- Fato documentado — registros do projeto: o retrato de 19 de outubro de 2026 contém 26 carros, 11 categorias e 286 células: 60 citadas, 117 estimativas apoiadas em fontes, 109 fundamentadas por raciocínio e zero sem fundamento. Os rótulos descrevem procedência, não validação. Nossos agentes pesquisaram dossiês, montaram a matriz e aplicaram 147 correções na física 6.
- Fato documentado — alterações do projeto: os 815 kg do kei truck, o câmbio corrigido e a remoção da barra dianteira; o diferencial aberto e o limite de 6300 rpm do Formula Junior; o biturbo sequencial do Ronin; as seis carrocerias reexportadas; e a finalização kei na física 7 são mudanças registradas. A tentativa kei anterior não chegou à versão principal.
- Fato documentado / valor de projeto escolhido: Suzuki, Equipamentos e especificações do Carry, página 2, especificação de dezembro de 2025, PDF público. A tabela do Carry KX manual com tração em duas rodas informa 740 kg, primeira marcha de 5,809 e redução final de 4,555. Somar os 75 kg escolhidos para o motorista resulta em 815 kg.
- Medido — registros da simulação: as metas da física 6 mudaram cerca de 0,1–0,2 s; Pocket e Ladybird mantiveram as falhas no 0–100 km/h. A recontagem de 3 de novembro registra 27 carros, 297 células e rótulos 68/120/109/0.
- Valores de projeto escolhidos / estimativas: as distribuições de massa da física 10 têm 27 linhas registradas, incluindo o Kite-2400. Posições das peças, desvios laterais não nulos de 16–48 mm e inércia de guinada do kart de 44 kg·m², com queda de 38%, são estimativas do modelo. O elemento estrutural residual preserva os totais de massa apoiados em fontes. Uma demonstração de drift que falhava exigiu recalibração posterior.
- Fato documentado / valor de projeto escolhido: nossa base de rigidez contém 114 valores publicados de procedência variada. O piso de três vezes e a mudança resultante do Kite-2400 de 18 para 39 kN·m/deg são escolhas do modelo. Deakin, Crolla, Ramirez e Hanley, The Effect of Chassis Stiffness on Race Car Handling Balance, SAE, 2000: resumo público e referência. Lemos o resumo, não o artigo pago.
- Medido / nossa interpretação: o ensaio de rigidez na física 10 mudou o subesterço em no máximo 0,003 deg/g e a aderência em círculo em no máximo 0,0007 g. A resposta à entrada súbita de direção ficou igual. Cerca de 40 verificações falharam antes do adiamento dos valores, aplicados depois na física 15. A pequena influência no comportamento em regime permanente é nossa interpretação desses resultados.
- Ainda não dirigido com hardware: esses resultados de correção e rigidez não têm validação registrada de sensação no volante. IA auxiliou a redação e a tradução deste artigo. Os carros do Seat Time são fictícios, sem licença ou endosso de qualquer fabricante de veículos.