
O limite da aderência aparece no volante mais leve
Nós desenvolvemos Seat Time, nosso simulador de direção no navegador, na AI Maker Lab com agentes de programação por IA. A nova textura dos pneus passou nas análises de frequência. Na primeira volta com nosso G923, pareceu “uma vibração acrescentada, em vez de retorno da estrada / atrito do pneu”. Cerca de sete horas depois de entrar no jogo, mudamos a abordagem.
Era a semana de 26 de outubro de 2026. Queríamos que o volante contasse o que os pneus estavam fazendo. Também queríamos que cada motor gravado soasse como um único motor por toda a faixa de rotação. As medições pareciam dar conta dos dois problemas. Nos dois casos, faltava uma decisão que elas não podiam tomar por nós.
Demos ao volante uma textura de pneu
A primeira textura combinava sinais de rolamento, contato e deslizamento na faixa de 8–120 Hz do dispositivo. Os agentes usaram como entrada um perfil de estrada classe A da ISO 8608. A ISO 8608 trata da apresentação de medições do perfil da estrada. Escolher esse perfil não certificava a sensação no volante.
A textura bruta media cerca de dois níveis de comando em amplitude eficaz, uma medida da intensidade do sinal ao longo do tempo. Eram níveis HID: valores discretos enviados a um dispositivo de interface humana. O WebHID permite essa comunicação em aplicações web, com autorização explícita de acesso. Ele não determina se uma vibração transmite informação útil para dirigir.
Mantivemos o efeito separado da física do carro. Na comparação registrada, ligar ou desligar a textura produzia uma simulação idêntica, bit a bit. Isso facilitava interpretar o experimento. O carro não ganhava aderência ao ativarmos o efeito; mudava o que chegava às nossas mãos.
Parecia uma vibração acrescentada
A volta com nosso G923 derrubou a premissa. GT7 e Assetto Corsa eram nossas referências pessoais de sensação, não objetos de uma análise comparativa. Queríamos sentir uma ligação com o atrito do pneu. O movimento extra parecia sobreposto à direção.
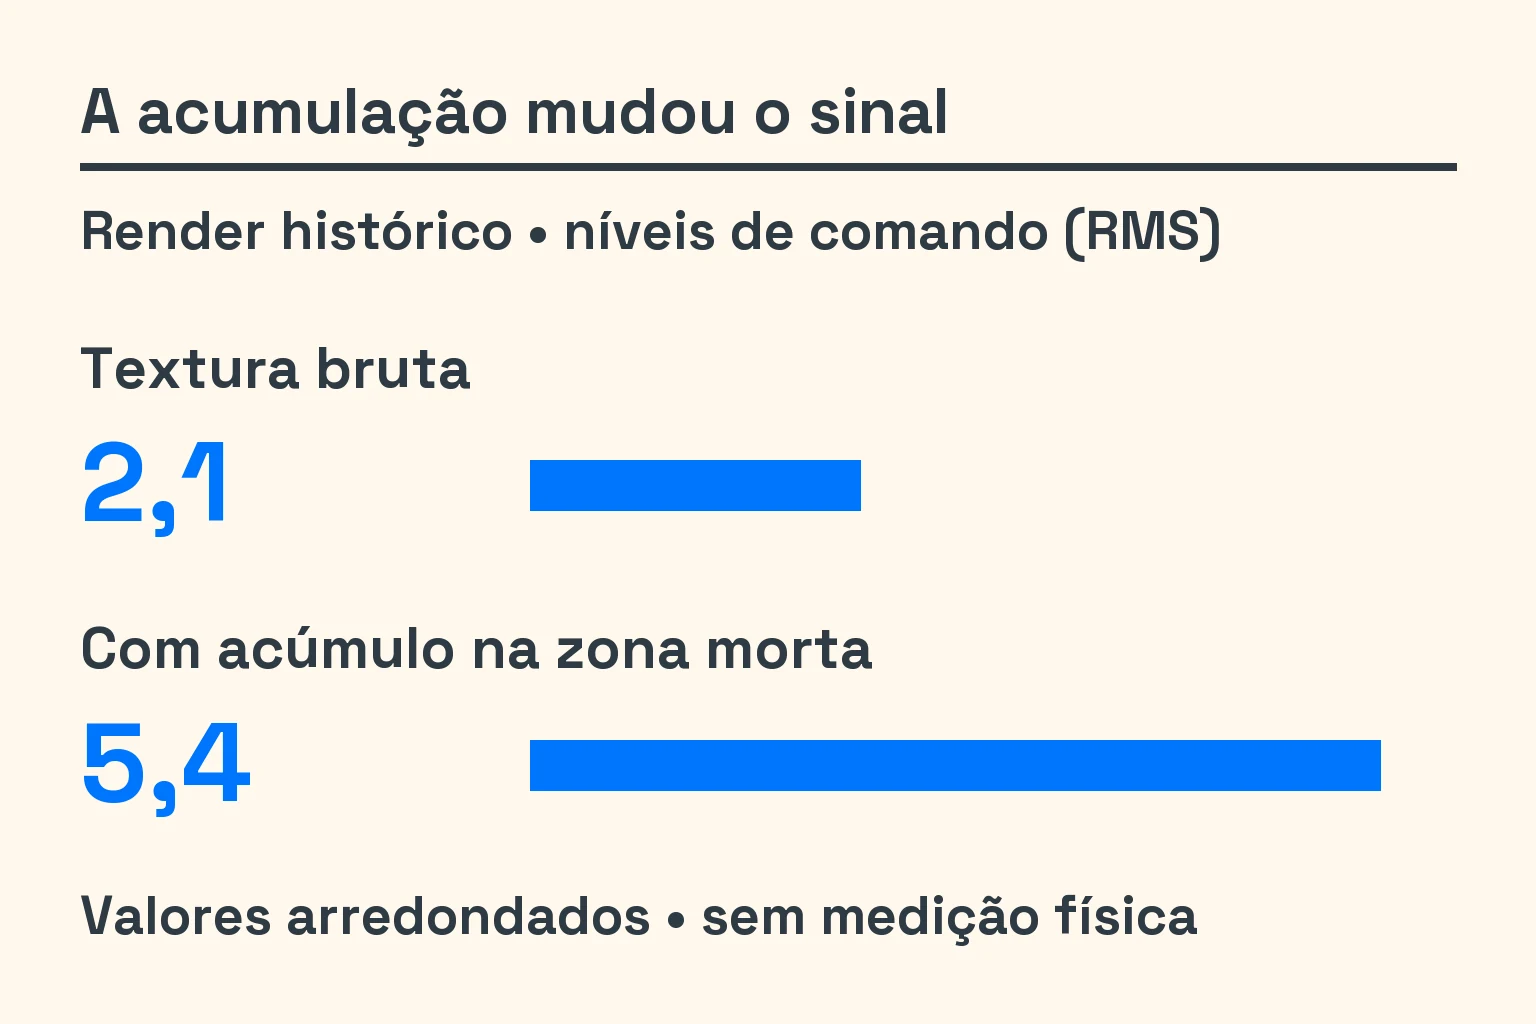
O caminho de saída também alterava o sinal mais do que o espectro bruto sugeria. Um mecanismo de acumulação na zona morta do volante transformava a textura em algo próximo de uma onda quadrada. A amplitude ficava em cerca de 5,4 níveis, contra aproximadamente 2,1 antes desse tratamento. São valores eficazes medidos em renderizações, não torque medido no aro.
Havia duas mudanças a desfazer. Retiramos a acumulação, mas baixar a amplitude não resolveria sozinho o problema de projeto. A textura crescia conforme o uso da aderência. Acrescentávamos atividade justamente onde outro sinal da direção já tinha algo útil a comunicar.
O limite da aderência aparece no volante mais leve
A pista útil já estava no torque da cremalheira: sua parcela de autoalinhamento cai perto do limite lateral do pneu. O ângulo de deriva é a diferença entre a direção para onde a roda aponta e aquela em que ela se desloca. Conforme esse ângulo cresce, força lateral e torque de autoalinhamento não precisam atingir o pico juntos.
O rastro pneumático explica a diferença. A força lateral age com um deslocamento dentro da área de contato, gerando um momento que tende a alinhar a roda. Conforme o ângulo de deriva aumenta, o ponto de aplicação da força se aproxima do centro da área de contato, reduzindo o deslocamento. Assim, o momento pode cair enquanto a força lateral ainda aumenta. Uma tese de doutorado de Stanford sobre torque de direção e limites dos pneus explica esse mecanismo e a queda de torque.
Nossas verificações de direção já exigiam que o pico de torque viesse antes do limite lateral. Nossa interpretação foi deixar essa redução de esforço transmitir a aproximação do limite. Uma vibração crescente no mesmo intervalo pode competir com ela. Foi nossa escolha para comunicar o modelo de pneu, não uma afirmação de que toda direção tem a mesma sensação.
Textura de arrasto só quando o pneu desliza
A reversão restringiu a textura adicional no aro ao arrasto após o pico lateral. Abaixo dele, essa contribuição adicional é zero. O controle DualSense manteve a textura ligada ao uso da aderência. Não presumimos que controle e volante precisassem da mesma mensagem.
Na renderização do círculo de teste abaixo do limite, o resultado ficou próximo da reta: 2,11–2,17 níveis contra 2,13–2,15. A saída total continuou diferente de zero e próxima dessa referência; a contribuição adicional de arrasto abaixo do pico lateral era zero.
Ainda não há um teste de direção em hardware registrado para essa reversão. Podemos dizer o que os agentes mudaram e o que a renderização mediu. Não podemos usar a volta anterior com o G923 para aprovar esta versão posterior. Isso importa ainda mais quando foi uma volta que motivou a mudança.
Um segundo canal, ajustado à mão
Também experimentamos o canal Logitech TRUEFORCE do G923. No experimento em hardware, sentimos o arrasto funcionando, mas ainda relatamos “um pouco de vibração no volante”. Ela não correspondia de forma consistente ao estado do pneu. Os agentes criaram respostas separadas para rolamento, aproximação do limite, deslizamento, patinagem traseira, travamento e zebras.
Nossa calibração pela sensação definiu bases de 0,015 para slicks, 0,030 para pneus de rua e 0,085 para karts. Escolhemos um teto combinado de 0,240 para um pneu dianteiro carregado que ainda mantém aderência. São valores de controle escolhidos por nós, não constantes físicas nem forças medidas. Aplicá-los às respostas dentro do jogo foi outra mudança. Ainda não há um teste de direção em hardware registrado dessas respostas calibradas.
Passamos a transformar decisões de sensação em especificações para orientar os próximos agentes. O ponto de mudança na resposta ao acelerador do carro de rua, perto de 0,62, virou um contrato de controlabilidade. Registrar a decisão não a tornava universalmente correta. Impedia que a implementação seguinte a substituísse sem aviso.
O motor que parecia três carros
O áudio já havia seguido um desvio parecido no começo da semana. Trechos curtos de gravação geravam uma repetição audível a cada um ou dois segundos, com rotação constante. Os agentes tentaram um reprodutor baseado nos ciclos do motor, juntando pequenos trechos de momentos diferentes. Ele também usava gravações de outros carros para preencher lacunas.
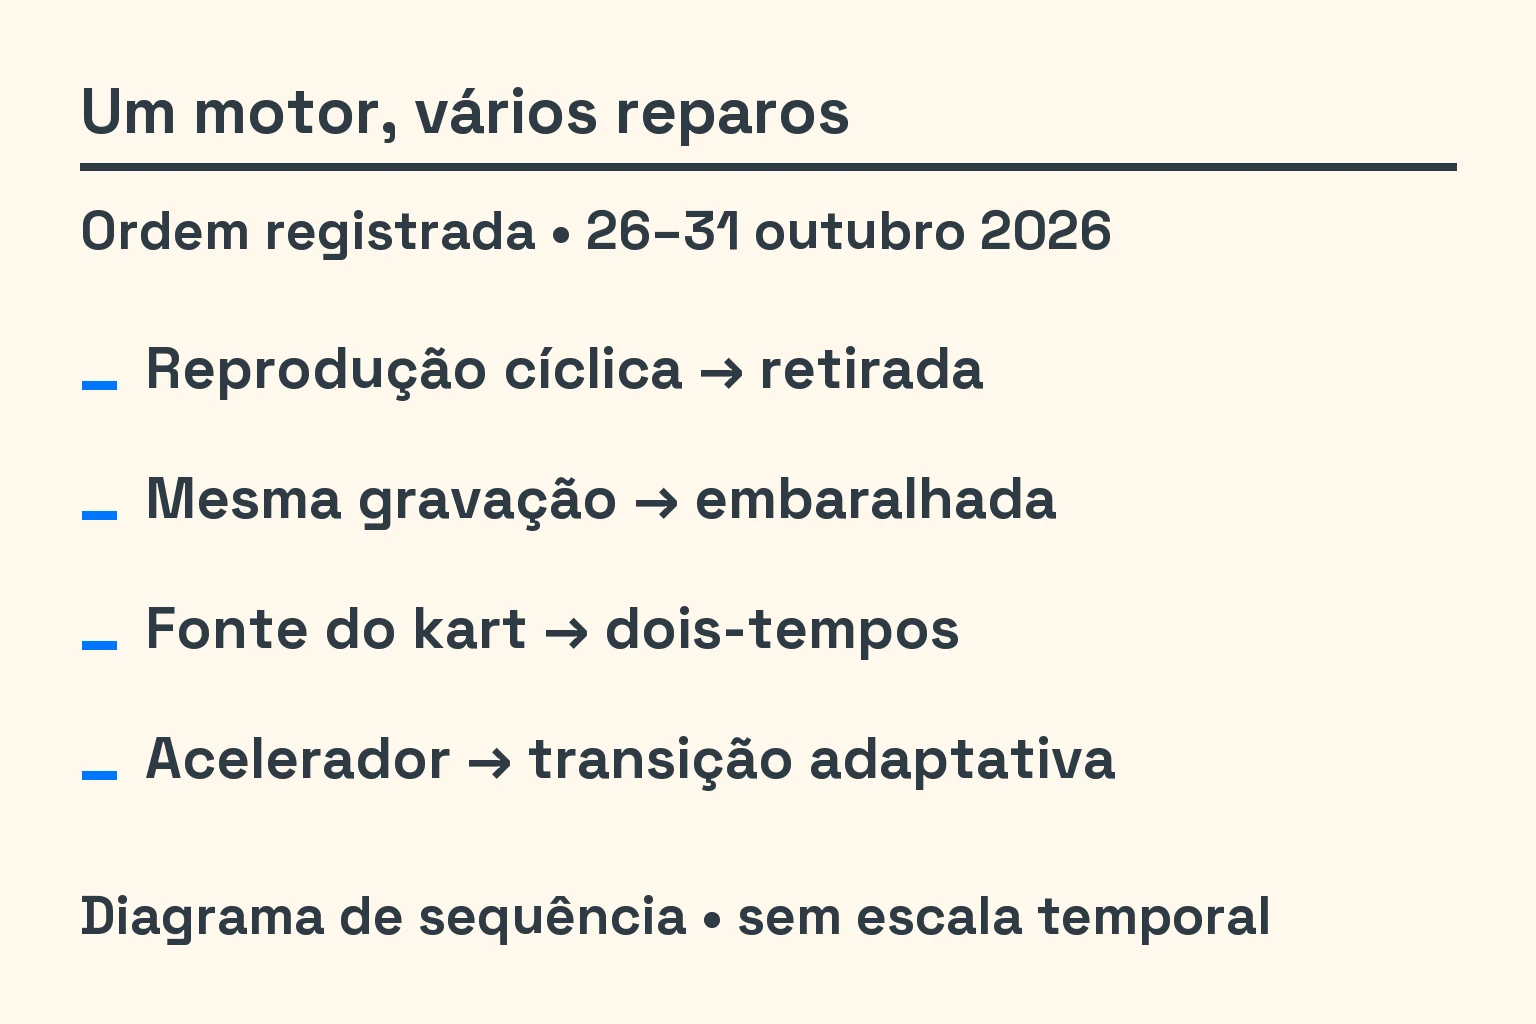
Um relato descreveu o Compact Sports como “um carro urbano, depois um carro de fórmula, depois um turbo”. O registro não identifica quem ouviu. Por isso, não podemos apresentar essa frase como nosso veredito de escuta. A retirada está registrada: o novo reprodutor saiu cerca de onze horas depois de entrar, em 26 de outubro.
O detector de loops havia melhorado. Essa era a parte incômoda. A repetição era só um dos defeitos, e o reprodutor trocara parte dela por mudanças de personalidade. Uma pontuação menor de repetição não demonstrava que ainda parecia um único motor acelerando.
Uma gravação por região, com trechos embaralhados
A tentativa seguinte preservava até dezoito segundos de uma gravação por região. Trechos de aproximadamente três segundos, alinhados em fase, eram embaralhados com transições curtas. Havia mais espaço para variar sem buscar pedaços de outro carro para preencher lacunas.
Aprovamos clipes de antes e depois para sete carros, em rotação de cruzeiro e perto do limite. No detector, a proeminência do loop caiu abaixo de 0,08 em onze de quatorze trechos de rotação constante. Esse número pertence à medida de repetição usada nas renderizações. Não é uma nota de realismo. A aprovação daqueles sete carros também não vale para toda a frota após mudanças posteriores.
Manter uma gravação por região delimitou o problema. Agora podíamos perguntar se a própria gravação combinava com o veículo. Nem toda mudança de personalidade precisava ser um defeito da transição. Os karts deram uma resposta bem direta.
Nossos karts tocavam um quadriciclo
Dissemos que os karts soavam “como um quatro-tempos”. Eles usavam a gravação de um quadriciclo de quatro tempos. O trecho de maior rotação chegava a tocar a 2,12 vezes a velocidade original. Primeiro, o mapeamento sonoro reduziu esse máximo para 1,20 vez. Depois, trocamos o banco por uma gravação de motor dois-tempos de 125 cm³.
A diferença não é só uma regulagem de altura do som. No ciclo básico por cilindro, um dois-tempos tem uma combustão por volta do virabrequim. Um quatro-tempos tem uma a cada duas voltas. A explicação da Yamaha mostra essa diferença mecânica. Acelerar a gravação de um quatro-tempos não transforma sua fonte em um dois-tempos.
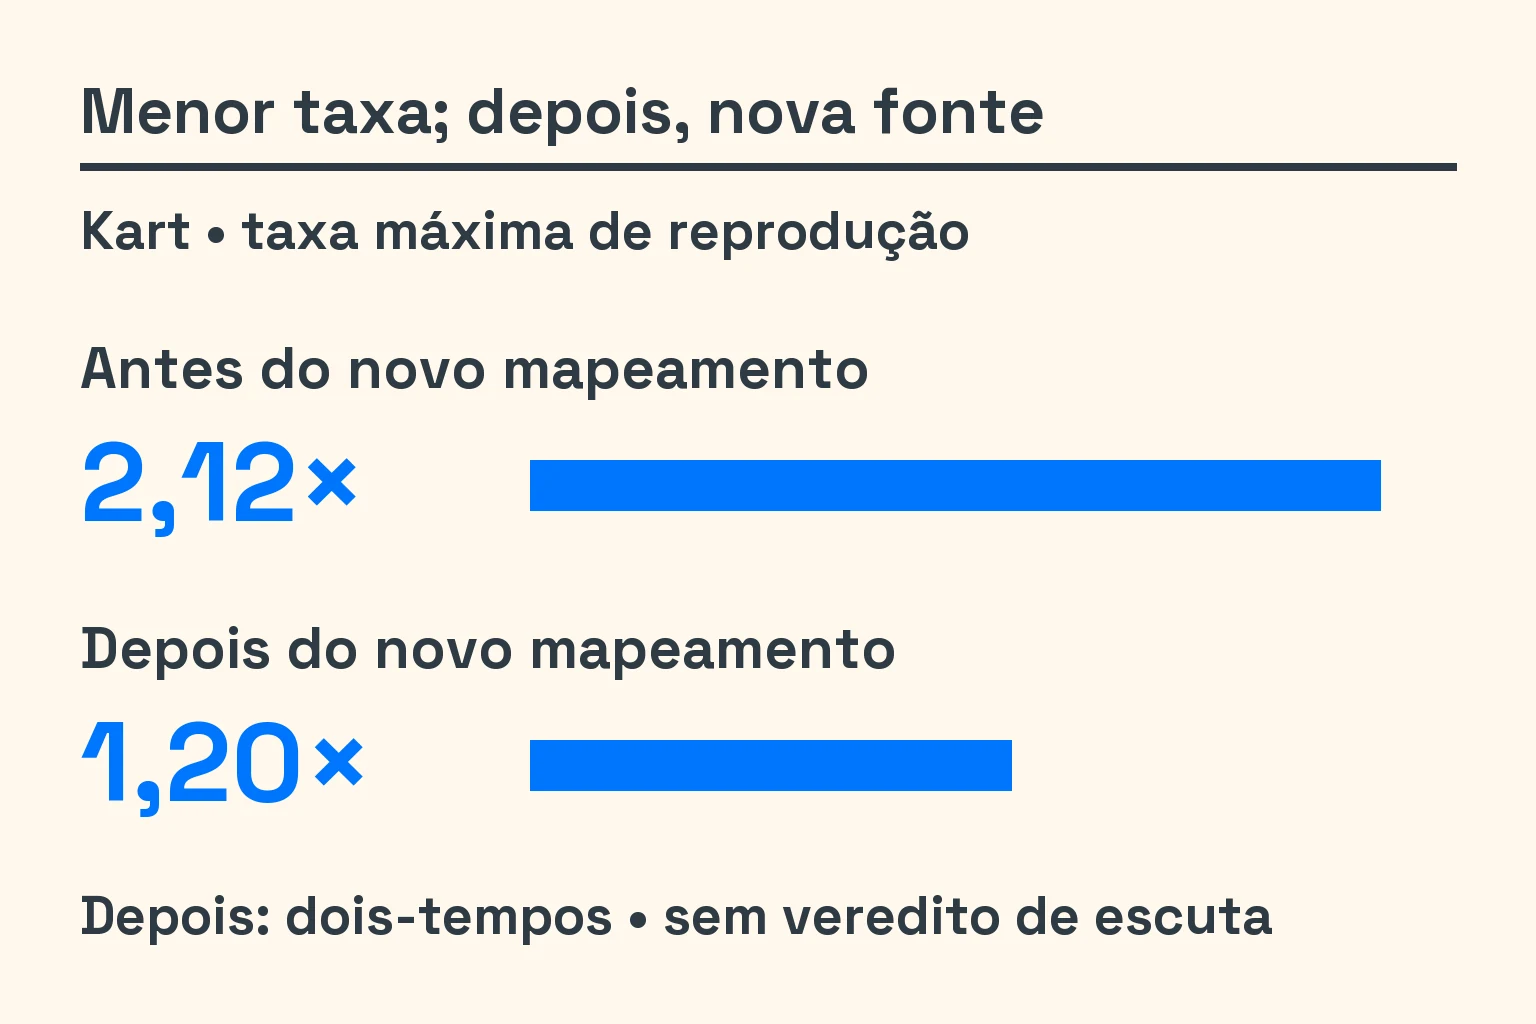
Ainda não há um veredito de escuta registrado para o novo banco. Ele corrige a incompatibilidade documentada da fonte, mas isso não equivale a ouvir o kart durante uma volta completa. Deixamos a pergunta aberta. Uma escolha de fonte coerente ainda não era um resultado concluído.
Um motor só ao longo do acelerador
As transições de acelerador revelaram outra emenda. Em aceleração parcial, duas gravações pouco correlacionadas eram misturadas. Havíamos relatado uma mudança de motor no meio do curso do acelerador. A nova mistura deu à gravação sob carga o controle acima de 0,25 de acelerador.
Uma transição adaptativa posterior reduziu quedas de nível de 6–10 decibéis para no máximo um nos casos citados. O Compact Sports continuou como exceção: caiu de 7,5 para 1,7 decibéis. É importante manter essa exceção ao lado do resultado principal. Dizer apenas “resolvido” esconderia o carro que ainda ficava fora da meta.
Preferimos a transição adaptativa ao ouvir cinco carros. O detector de saltos de timbre discordou: contou 703 saltos na frota, contra 601 antes. Mantivemos a preferência e a divergência juntas. Seis carros haviam ficado mais abruptos no reparo anterior de acelerador, e só parte do estado posterior foi medida novamente. Não havia base para declarar a frota atual aprovada por escuta.
O que o Gemini conseguia ouvir
O Gemini ajudou a apontar defeitos específicos e verificáveis, como reprodução acelerada. Foi bem menos útil para identificar o tipo de motor ou decidir se a fonte combinava com o carro. Nos nossos ensaios registrados, essas avaliações ficaram próximas de ruído. As preferências entre pares acompanharam principalmente a ordem dos clipes.
Ele também rejeitou clipes das duas versões e chamou gravações de motor em alta rotação de chiado de pneu. Nesse trabalho, ficou como ferramenta consultiva para encontrar possíveis falhas. Podíamos pedir pistas e confrontá-las com a fonte, o detector e o relato de escuta. Não podíamos usá-lo para preencher o veredito humano que faltava.
O mesmo limite valia para as verificações de áudio dos vídeos. Escolhemos uma meta de −14 ±1 unidades de loudness relativas à escala completa, com pico verdadeiro de no máximo −1,5 decibel relativo à escala completa. A EBU R 128 e a ITU-R BS.1770 explicam as medições. Eram nossas metas de exportação, não a meta de radiodifusão da EBU. Passar significava medido, não ouvido.
A próxima volta ainda importa
Terminamos a semana com uma função mais delimitada para cada ferramenta. O detector encontrava repetição; a renderização revelava amplitude extra. Nossas mãos e ouvidos ainda decidiam o significado do sinal. A reversão para arrasto apenas e as respostas calibradas dos pneus continuam sem teste de direção em G923 registrado.
Abra o Seat Time, vá a Settings → Haptics e experimente uma curva para perceber o volante ficando leve. A sensação dos pneus via TRUEFORCE é experimental e vem desligada. A próxima ideia era seguir além desse limite, entrando de propósito em uma derrapagem traseira.
Anterior: Carregamento rápido para quem chega pelo celular. Próximo episódio: Drift e o piloto de IA.
Notas e fontes
Medido — Os números da textura vêm de renderizações históricas da saída do dispositivo, não de novas medições no volante. Os valores arredondados de 2,1 e 5,4 descrevem a textura bruta e a acumulação na zona morta. A comparação abaixo do limite é de 2,11–2,17 no círculo contra 2,13–2,15 na reta. Nosso mapeamento usava um nível de comando como 1/127 de uma faixa nominal de 2,3 N·m. Essa conversão não é uma força medida no aro.
Nosso relato de sensação / valores de projeto escolhidos — A textura rejeitada e o experimento inicial no segundo canal têm relatos registrados com o G923. Os valores de slick, rua e kart, o teto combinado e o ponto do acelerador são escolhas nossas. A reversão para arrasto apenas e as respostas calibradas no jogo ainda não têm teste de direção em hardware registrado. Nossa interpretação do sinal na direção segue o mecanismo de rastro pneumático da tese de doutorado de Stanford citada. Não é uma calibração universal de volantes.
Medido / nosso relato de escuta — O resultado de loops cobre quatorze trechos de rotação constante e clipes ouvidos de sete carros naquela etapa. A comparação de reprodução do kart vem de renderizações; uma renderização anterior arredondava o valor inicial para 2,11 vezes. O banco dois-tempos novo ainda não tem veredito de escuta registrado. A preferência pela transição em cinco carros convive com o aumento dos saltos na frota e regressões só parcialmente medidas novamente. A descrição dos três carros do Compact Sports é um relato histórico sem autoria identificada, não uma citação atribuída a nós.
Fatos de fontes públicas / saída de modelo de IA — A ISO 8608 contextualiza os perfis de estrada; o WebHID, o acesso ao dispositivo; a Yamaha, os ciclos de motor; EBU e ITU, as medidas de loudness. Essas fontes não validam Seat Time. Os julgamentos do Gemini são saídas de modelo dos nossos ensaios, não aprovação. Gemini é do Google; G923 e TRUEFORCE são marcas da Logitech; DualSense é marca da Sony. Não sugerimos suporte ou endosso dos fabricantes. GT7 e Assetto Corsa aparecem só como nossas referências de sensação. A IA auxiliou a síntese da pesquisa, a redação e a localização deste artigo. Não redistribuímos áudio das fontes aqui.