
ドリフトと、近道を見つけたAIドライバー
私たちはAIコーディングエージェントと、自分たちのブラウザー運転シムSeat Timeを作っています。ドリフト課題を調べるため、小さなドライバーを訓練しました。Link Cedar Basinでのオフライン合格率は70%。ところが、その中身は後輪のグリップを一部残した浅い滑りでした。
2026年10月26日の週に得た、一番役立つ結果はそこでした。コースの合格と、私たちが評価したかったドリフトは一致していませんでした。運転していたのは小さなニューラル方策で、言語モデルではありません。採点の問題は今も未解決です。
後輪がグリップを失いすぎていました
ドリフト課題は、同じ10月のもう少し前に加わっていました。ドーナツ、8の字、振り出し、そしてCedarの連続コースです。手作業で調整したスクリプト式ドライバーが手本を走っていました。私たちは、自作のスクリプトが合格できるというだけでなく、課題の公平さを調べたかったのです。
その前に、車の問題を見直す必要がありました。ドリフトキット仕様のSable S1について、後輪が空転すると横方向のグリップがほぼ消えるという記録がありました。結果として、リアが急に回り込みます。ただし記録には運転者の名前がありません。私たち自身のステアリング操作の体験としては語れません。
最大グリップだけでは、この挙動を説明できませんでした。ドリフト中のタイヤは、空転しながら横力も出す必要があります。両方の要求を扱う複合スリップ計算で、ピークを超えた力が落ちすぎていました。最大値を上げるだけでは、滑り始めた後に何が起きるかという問題が残ります。
空転する後輪に横力が残りました
過剰な落ち込みを、ブラシモデルに基づく滑走時の力の上限で置き換えました。タイヤが出せる前後・左右の力を、共通の限界で扱います。記録されたドーナツ開始時の横力は、タイヤ荷重の0.066倍から0.12倍に変わりました。確認できたのはこの測定差であり、運転感覚が正しくなったという結論ではありません。
荷重に対するグリップの変化も修正しました。MFevalの参照を使い、ストリート用コンパウンドの荷重感度を0.08から0.115に選び直しました。S1の最大グリップ目標は、当時の実車旋回テストの0.84〜0.85 gに結び付けたままです。これらは較正の選択と目標で、実車S1を新たに測った値ではありません。
最初の修正で、複合スリップ時に記録されていた15〜25%の落ち込みはなくなりました。それでも、高速滑走時の摩擦は読み方の甘かった資料に依存していました。出典が付いていても、条件の選択を誤ることはあります。
乾いた路面の資料に、濡れた路面の性質がありました
TRLの二輪車・乗用車タイヤ摩擦の比較報告を読み直し、原因が分かりました。新しく敷かれた砕石マスチックアスファルトでは、骨材を覆うアスファルトの膜が残ります。報告は、それにより乾燥面にも湿潤面に似た性質が現れると説明しています。私たちはその高速域の低下を、一般的な滑走グリップに取り込んでいました。
そこで、同じ報告のホットロールドアスファルトの値を使いました。保存された開発記録では、試験用乗用車タイヤのロック時摩擦係数は32 km/hで0.76、100 km/hで0.73です。その関係をモデルに適用しました。100 km/hでの滑走グリップは、ピークの0.59〜0.62倍から0.754倍に変わりました。0.754は私たちが導いた比率で、TRLの直接測定値ではありません。
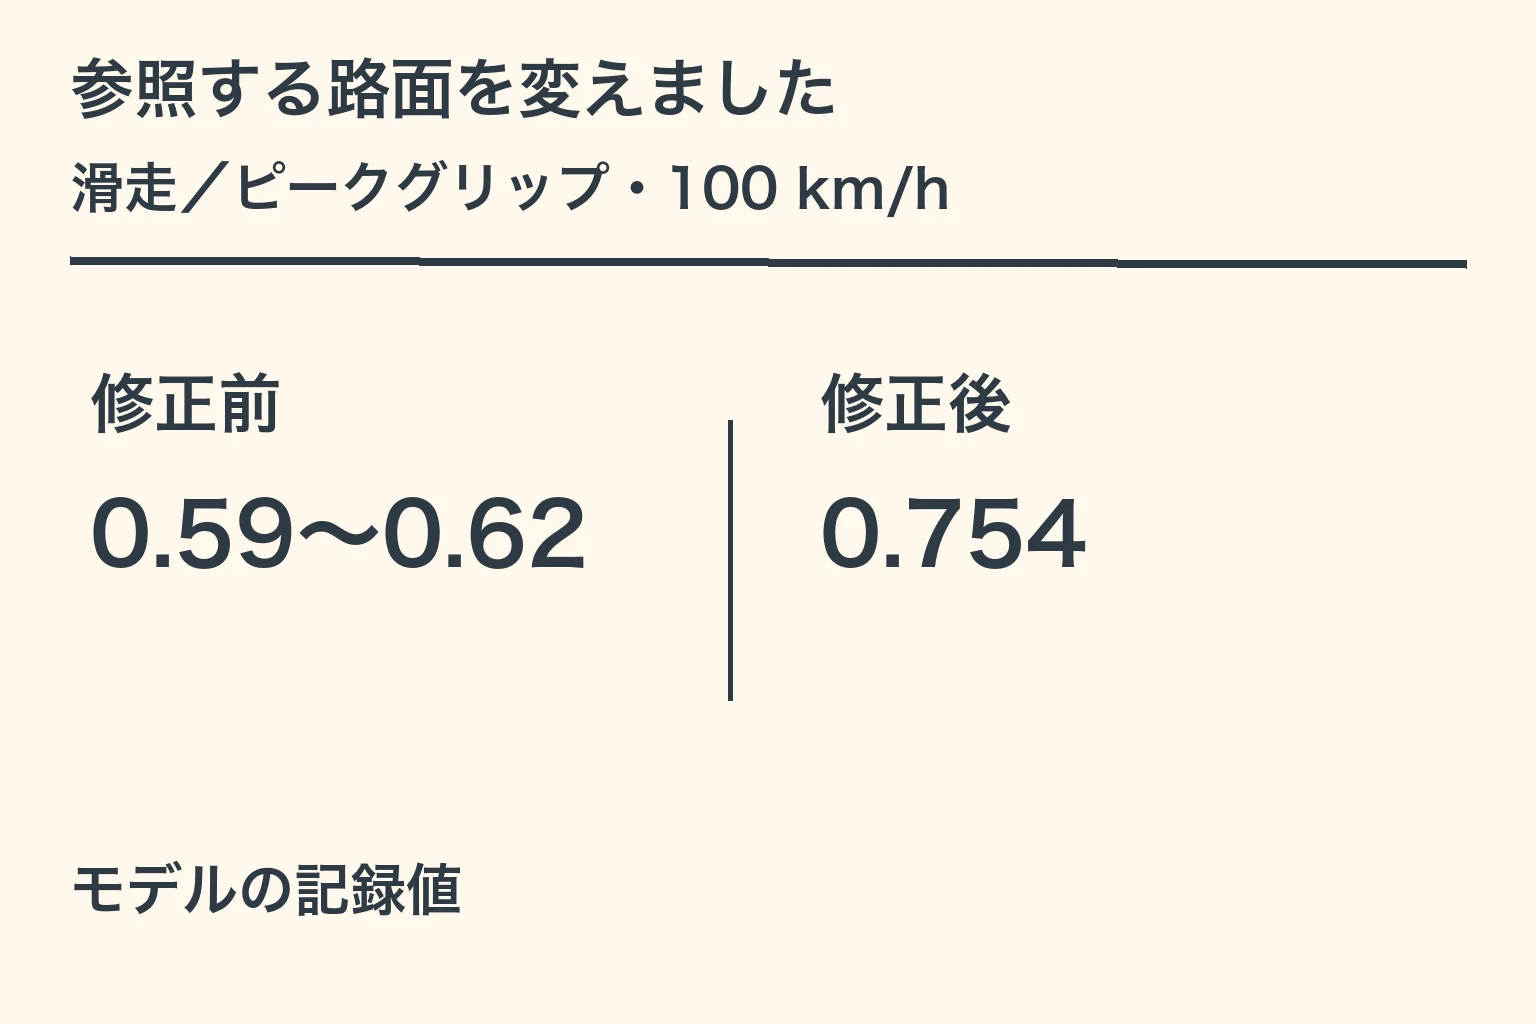
検証範囲のうち外挿が必要な割合も、1.35%から0.87%に減りました。合格させるために参照範囲を広げたわけではありません。滑走挙動の根拠となる路面を変えた結果です。
消したトルクの反転を戻しました
タイヤ修正そのものにも、やり直しがありました。最初の変更では、アライニングトルクの反転を消していました。これは、タイヤが操舵軸の周りに生むねじりの作用です。独立した参照モデルとの比較で、根拠のある大きさの反転を戻す必要が分かりました。
スリップ角0.5ラジアンで、S1のトルクはゼロからピークの−0.389倍に変わりました。比較範囲は−0.498〜−0.191です。荷重に対する縦方向ピークスリップの変化も直し、失敗を想定していた10件の検査が合格しました。参照が求めていたのは、常になめらかな曲線ではなく、場合によっては符号の反転でした。
空気圧と古いベルトも原因でした
空気圧にも、根拠のない近道が残っていました。250 kPaを中心に、上下対称のペナルティを与えていたのです。MFevalの圧力応答に置き換え、S1には米国向け参照車の指定表示から200 kPaを選びました。曲線の変更でほかの検査も動きました。許容範囲を広げるのではなく、ずれを調べる必要がありました。
後続の調査では、コンパウンド交換後も以前のタイヤのベルト特性が残る不具合が見つかりました。レーシングソフト装着のLadybirdでは、横力応答の遅れが本来の2.46倍でした。ロールとヨーが1.6 Hzで揺れ、100 km/hに到達しない走行が記録されています。古い特性を更新すると、その最小チューニング条件で31.37秒で100 km/hに達しました。
似た症状でも、原因は複数ありました。測定上の挙動は変わりましたが、ドリフトキット仕様S1のこれらの変更には、まだ記録されたハードウェア走行がありません。力の比率や加速時間を、そのままステアリングでの感触に置き換えることはできません。
少しの遅れで手本が失敗しました
スクリプト式ドライバーだけでは、人が合格できるかを判断できませんでした。反応に150 msの遅れを加えると、ドーナツは3回中2回、8の字は3回すべて失敗しました。少数の試行であり、人を対象にした研究ではありません。手本が操作のタイミングに依存していたことを示す結果です。
私たちはコーディングエージェントに、制約付きの別のドライバーを訓練させました。判断は100 Hz、選んだ遅延は130〜170 msです。操舵とペダルの変化速度に上限を設け、相関のある入力ノイズも加えました。理想化しすぎないための設計値で、すべての人を代表する値だとは確認していません。
方策は2つの小さな多層パーセプトロンで、重みはそれぞれ371個です。まずRoss、Gordon、BagnellのDAggerでスクリプトを模倣しました。学習側が訪れた状態でも、手本から指示を集める方法です。続いてSalimansらの進化戦略で調整しました。目的関数は課題の得点と、ガイドに沿って進む小さな報酬を組み合わせています。
初期の課題用車両では、練習場の課題の合格率は89〜100%でした。すべてノイズを含む乱数シードでのオフラインツールの結果です。シードは、入力ノイズを含むランダムな試験走行を再現するための初期値です。プレイヤーの成績ではなく、高得点だから正しい技法を教えているとも限りません。
物理が変わるたびに再学習が必要でした
学習した運転は、その物理モデルに結び付いていました。ドリフトキットの保存比較では、物理12に調整したドーナツの合格率は88%でした。同じ重みを物理15へ移すと17%に落ちました。物理15で再調整すると100%になりました。比較には同じ64個のノイズ付きシードを使っています。
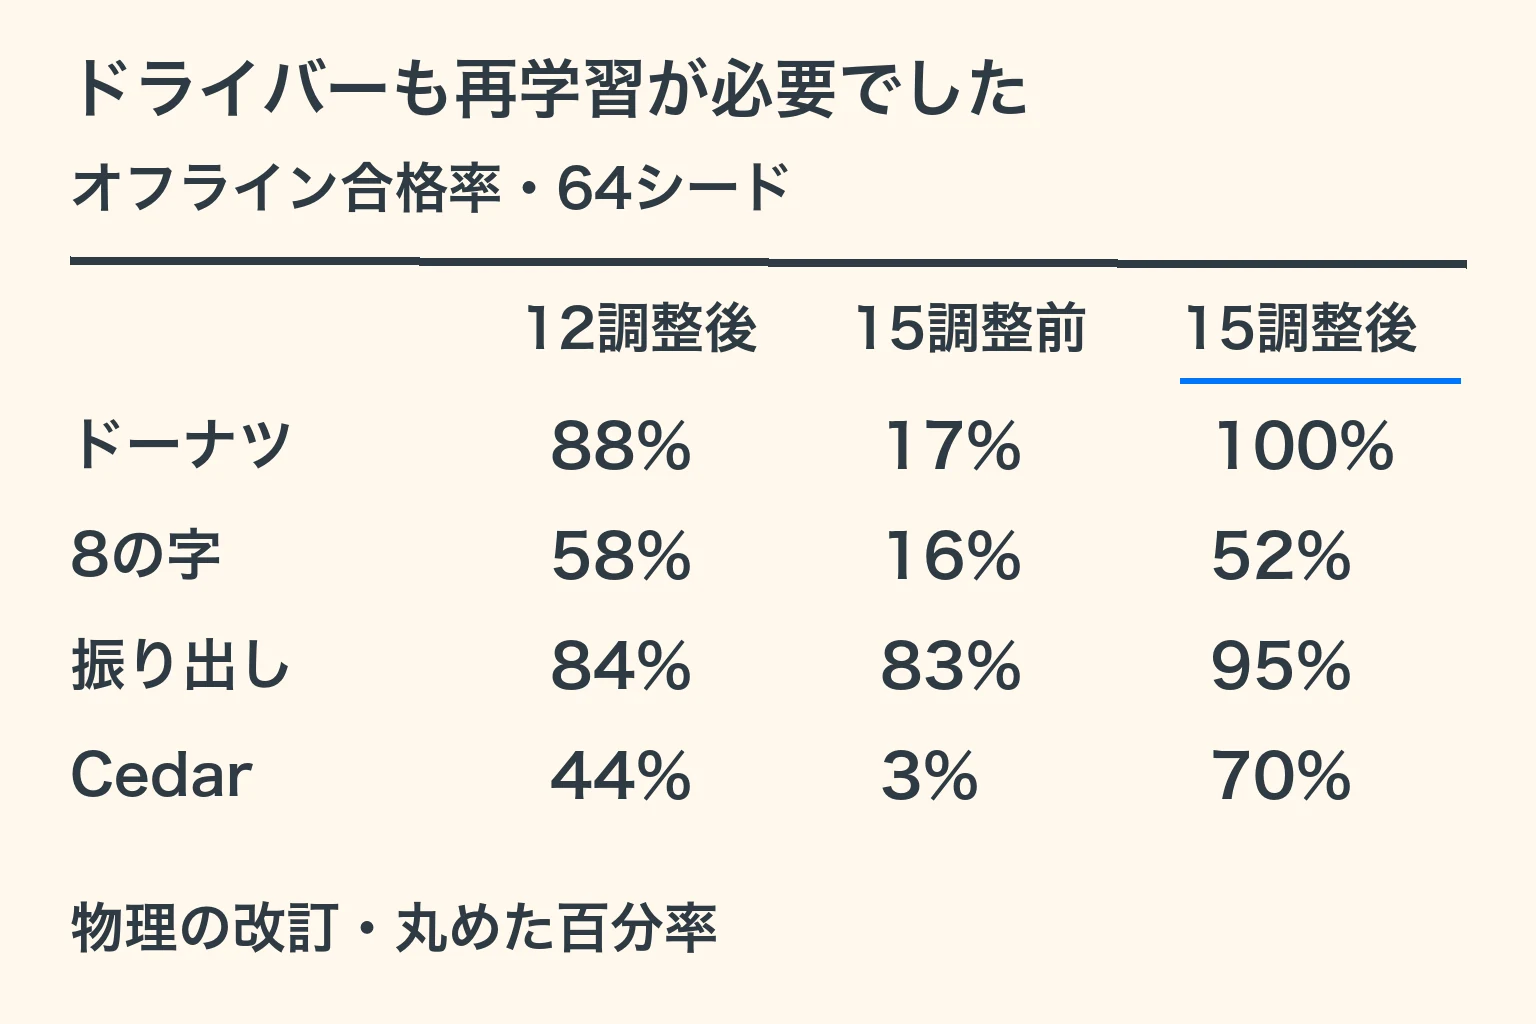
8の字は同じようには回復しませんでした。物理15での最初の調整は約52%、後の再試行は64回中41回、約64%の合格でした。それでもWatchには前の学習済みモデルを残しました。ノイズなしの得点が56.21で、再試行の49.93より高かったためです。ノイズなしの手本と、ノイズ付きの合格率は別の問いに答えていました。
Cedarは浅い滑りでも合格できました
得点とは別に、後輪が限界に達しているかを調べました。採点された区間のうち、その状態にある割合を「実滑走率」と呼びました。得点のある走行で0.5未満なら、確認対象としてフラグを立てます。これは私たちの診断用のしきい値で、ドリフトの普遍的な定義ではありません。
Cedarでは違いがはっきり出ました。物理15の学習型ドライバーの合格率は約70%でした。一方、64走行中54走行にフラグが付きました。フラグ数と合格数は別です。実滑走率の平均は約0.33で、スクリプト式の参照走行は0.985でした。浅く、一部グリップを残した滑りでも課題を満たせたのです。
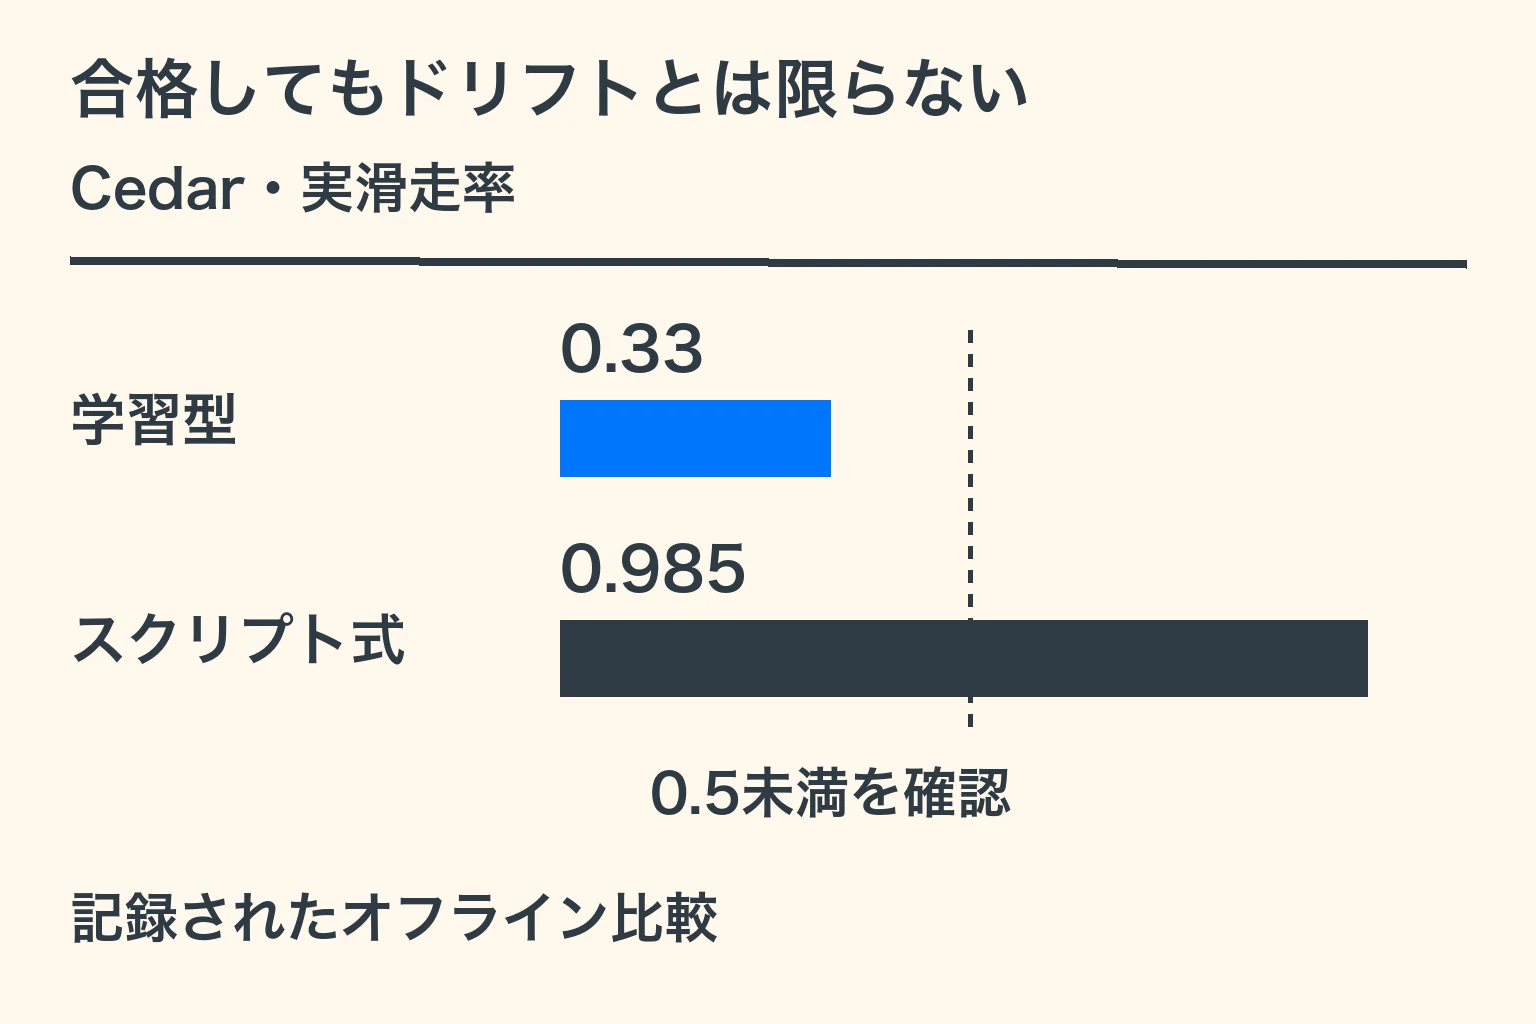
CedarのWatchにはスクリプト式を残しました。私たちが意図したドリフトを手本として見せるためです。この作業で採点値は変更していません。問題は未解決であり、修正内容や特定のルール変更を約束する記事ではありません。
採点の説明は以前にも間違っていました
グリップ走行はゼロ点になる、という以前の説明も測定で崩れました。8の字では、意図したドリフトなしで4 m/s時に4.84点、7 m/s時に3.81点を得ていました。このケースは修正し、厳密にゼロ点を要求する検査を加えました。Cedarの浅い滑りは、それとは別の未解決問題です。
コース長の記載にも訂正がありました。初期の説明は718 mでしたが、後の訂正では使用中のループは392 mでした。その後の記録は、650〜800 mという本来の条件を復元したことも伝えています。途中で350〜500 mへ変更されていたためです。適切な長いレイアウトが見つからず、未達の条件は想定された失敗として残しました。
デファレンシャルも試験結果に影響していました。キット導入前の古いクラッチランプ設定は、実質110%のロックを要求していました。学習型は滑走時間の31〜66%を、90%以上のロック状態で走っていました。仮想車の性質を利用するドライバーは、採点だけでなく車の欠陥も見つけます。
完了した変更が配布版に届いていませんでした
学習型ドライバーでも、以前と同じ配布の失敗が起きました。受け入れた変更が開発途中の系統に入り、配布するビルドには届いていなかったのです。リリース確認で発見し、作業を回収しました。Watchの表示も、学習型かスクリプト式かを明示する形になりました。
得られたのは、きれいな合格率だけではありません。根拠をたどれるタイヤ修正、物理変更に反応する試験役、そして名前を付けられる採点の穴です。S1の変更後の記録付きハードウェア走行と、Cedarの採点問題の解決は残っています。
Seat Timeのドリフト練習で8の字を選び、Watchを使ってみてください。表示がドライバーの種類を示します。次は物理検査全体に同じ問いを向けます。合格は、実際には何を証明しているのでしょうか。
前回:グリップはステアリングが軽くなること。次回:条件をそろえる比較とスクワットの調査。
注記と出典
測定値 — 保存された開発記録が、ドーナツの力の比率、外挿率、アライニングトルク、ベルトの遅れ、遅延付き手本の失敗、オフライン合格率、実滑走率、採点と長さの訂正を支えています。図はその要約です。記事のために当時のシミュレーションを再実行していません。物理の番号は過去の改訂を表し、現在の結果ではありません。
選んだ設計値 — 荷重感度0.115、圧力参照200 kPa、判断100 Hz、遅延130〜170 ms、入力制限とノイズ、確認しきい値0.5はモデルや試験の設計です。遅延を人間の測定された標準値とは扱いません。当時の定常円旋回値は保存された較正目標で、実車記事を新たに検証した結果ではありません。
外部資料の事実 — LambournとWesleyのTRL PPR496、特に8、12、20ページが路面の違いを説明しています。0.754は私たちの導出値です。Marco FurlanのMFevalはタイヤ式の参照実装で、車全体の検証ではありません。DAggerと進化戦略は訓練方法の出典で、私たちの合格率の根拠ではありません。
関連する路面修正 — 保存された湿潤グリップ比較では、60 mphの湿潤/乾燥比が0.49から0.19になりました。引用元のNHTSAによるCalspan試験の発表資料は、今回の出典確認では全文を取得できませんでした。数値範囲を再検証したとは主張しません。草地の係数は0.55から0.47へ選び直し、車輪ロック時0.37 gを目標にしました。Cenek、Jamieson、McLarinの表4では、乾いたライグラスは0.36と0.38です。その平均が0.37です。どちらの資料も、すべての濡れた道や草地を代表しません。
私たちの解釈 — 浅い滑りは採点の穴を示します。プレイヤーの成功や、公平な課題の保証ではありません。ハードウェア — S1と関連路面の変更には、まだ記録されたハードウェア走行がありません。AI支援 — エージェントは実装、出典調査、測定、訓練を補助しました。この記事の調査整理、執筆、翻訳にもAIを使いました。